OS-2.2 CPU调度方式
2.2 CPU调度
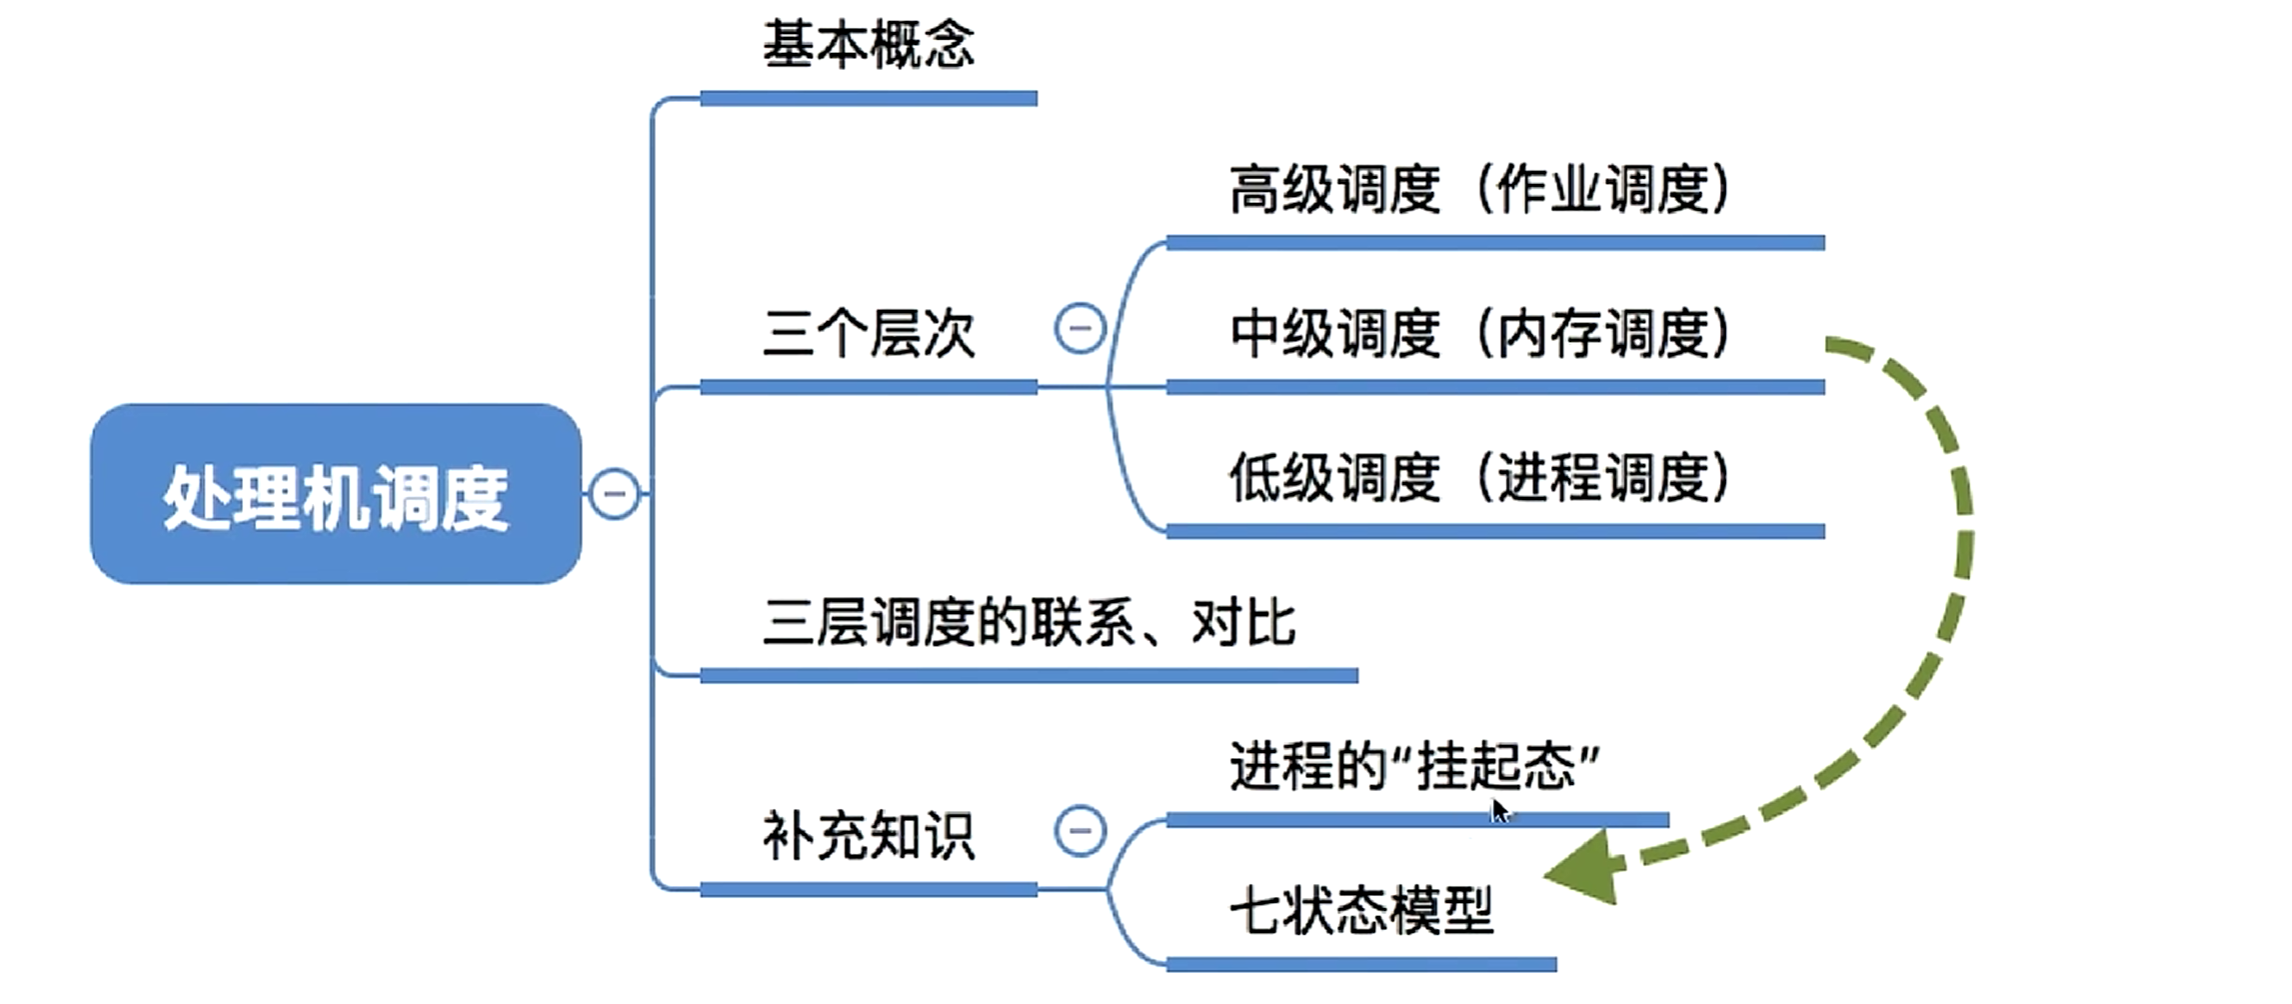
一 . 处理机调度概念、层次
==“调度”==
==假设一堆人需要服务,就需要有某种规则(先后,VIP等)来决定谁先谁后。==
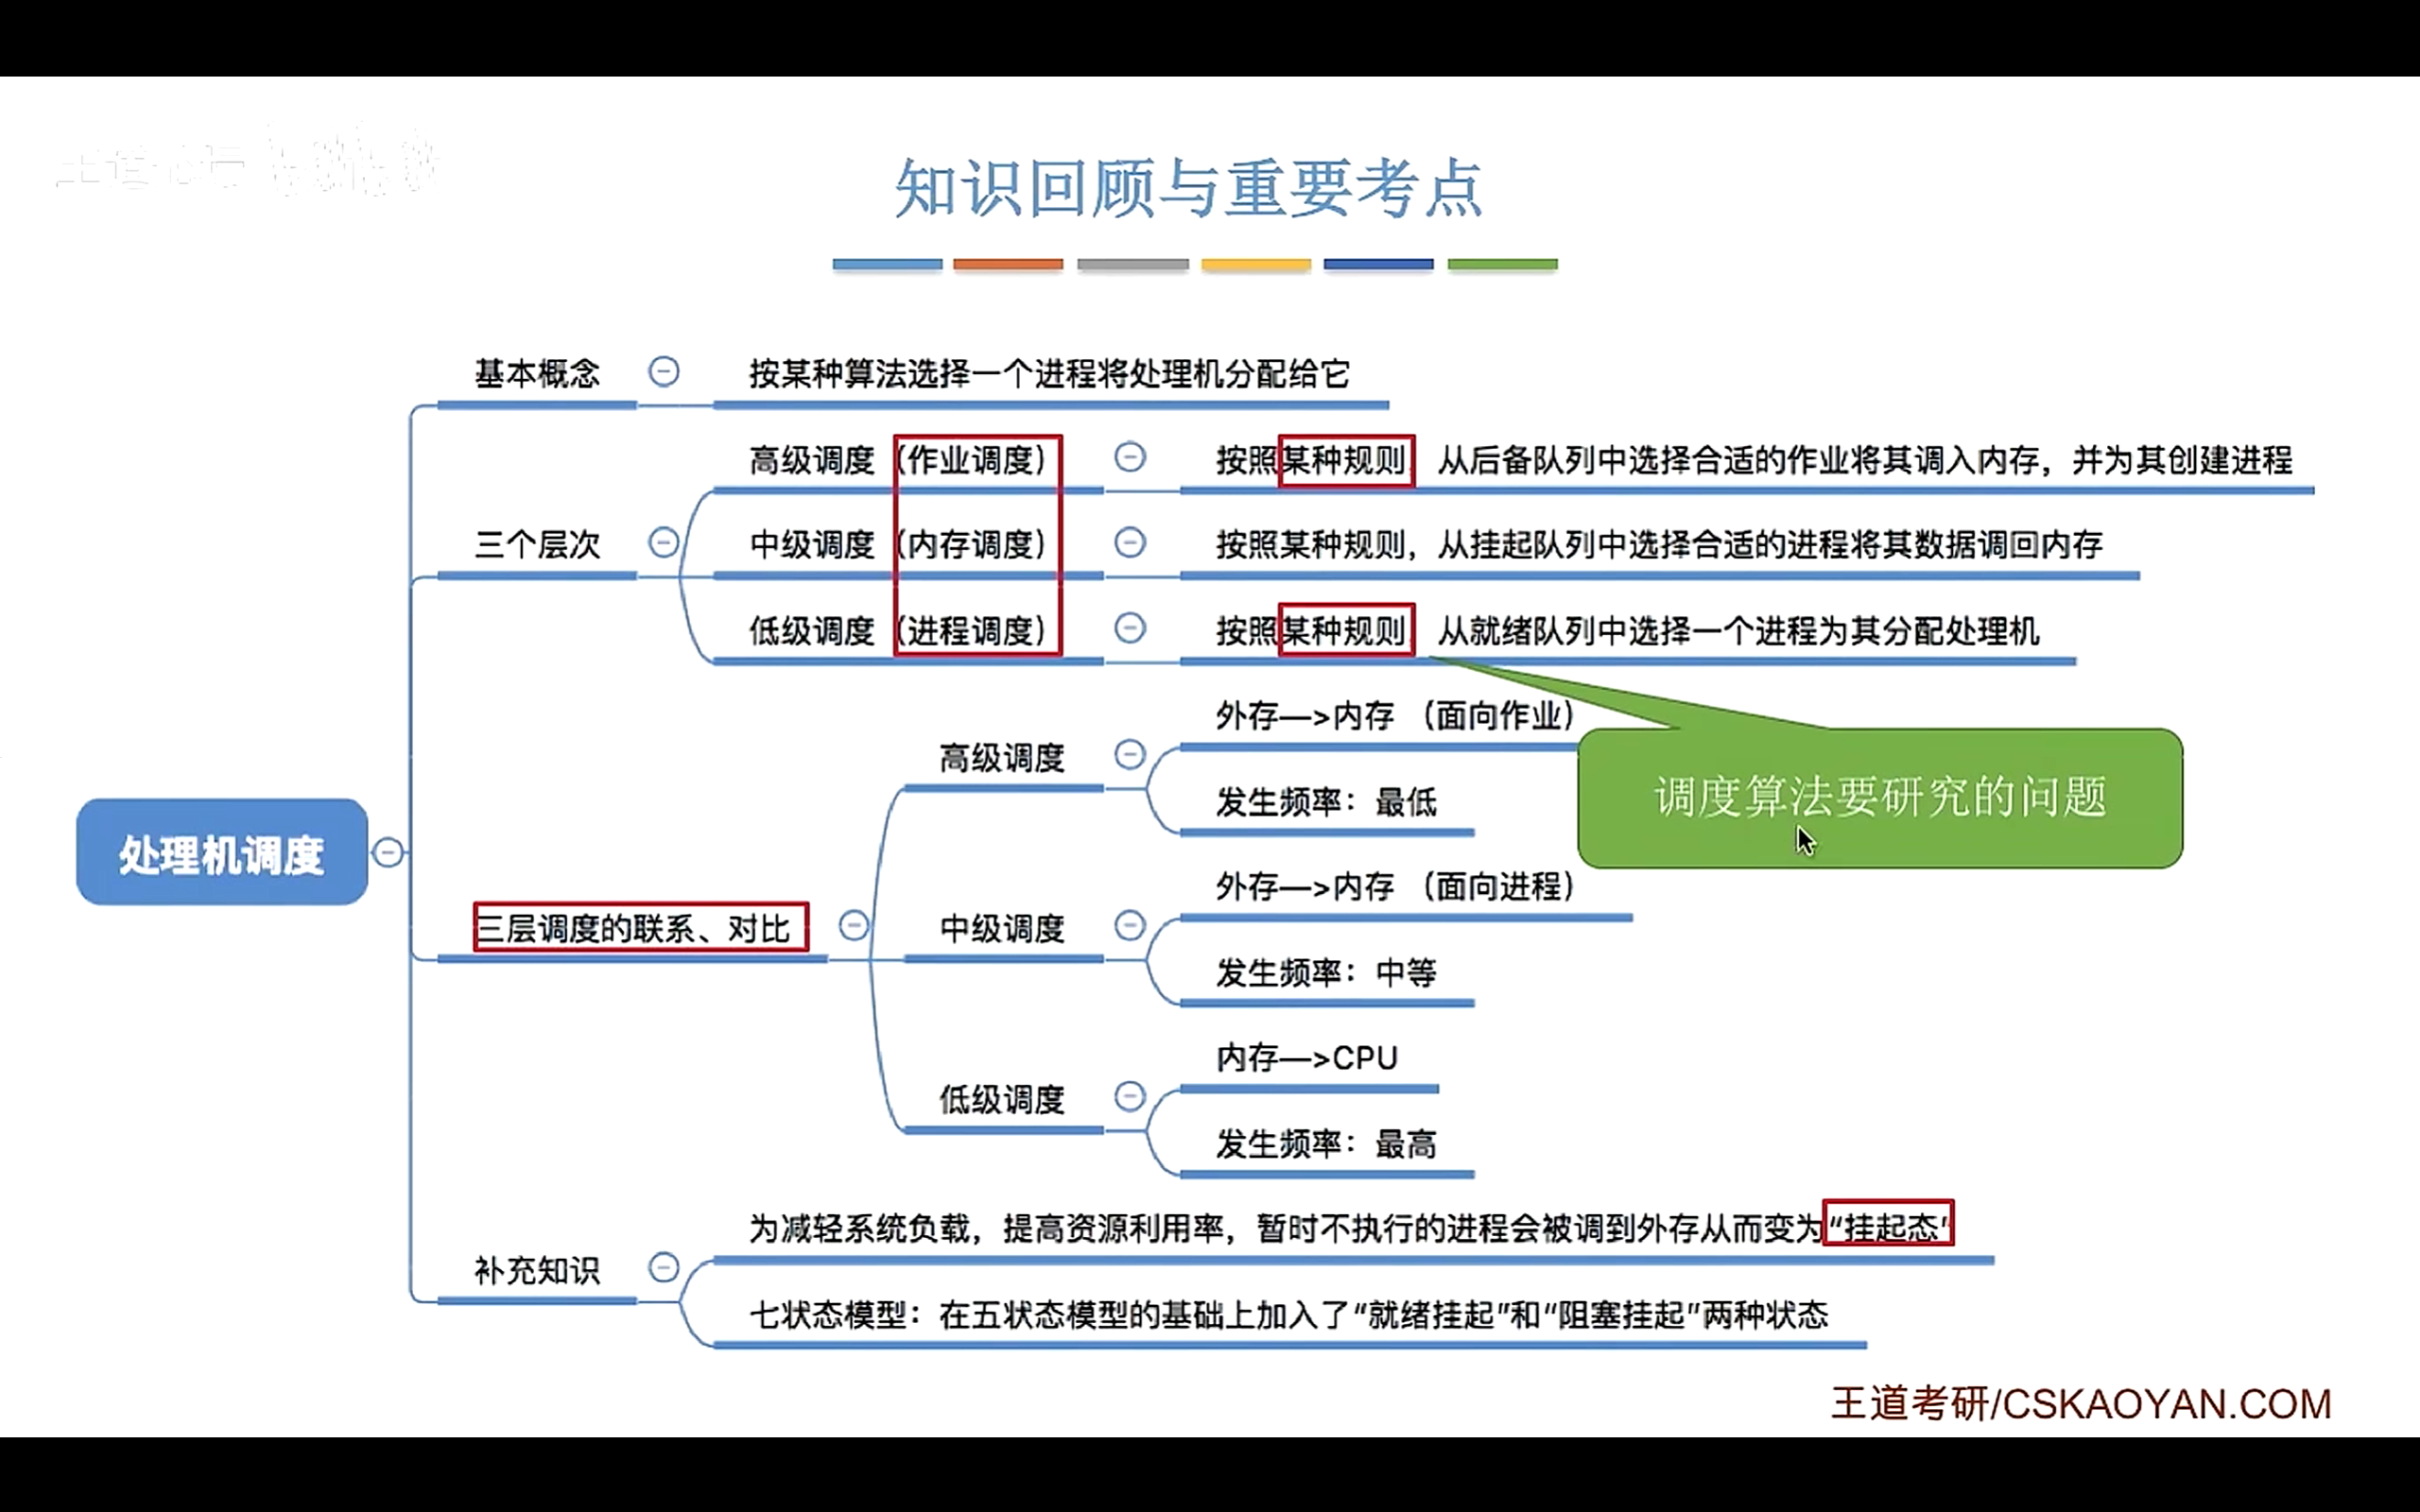
三个层次
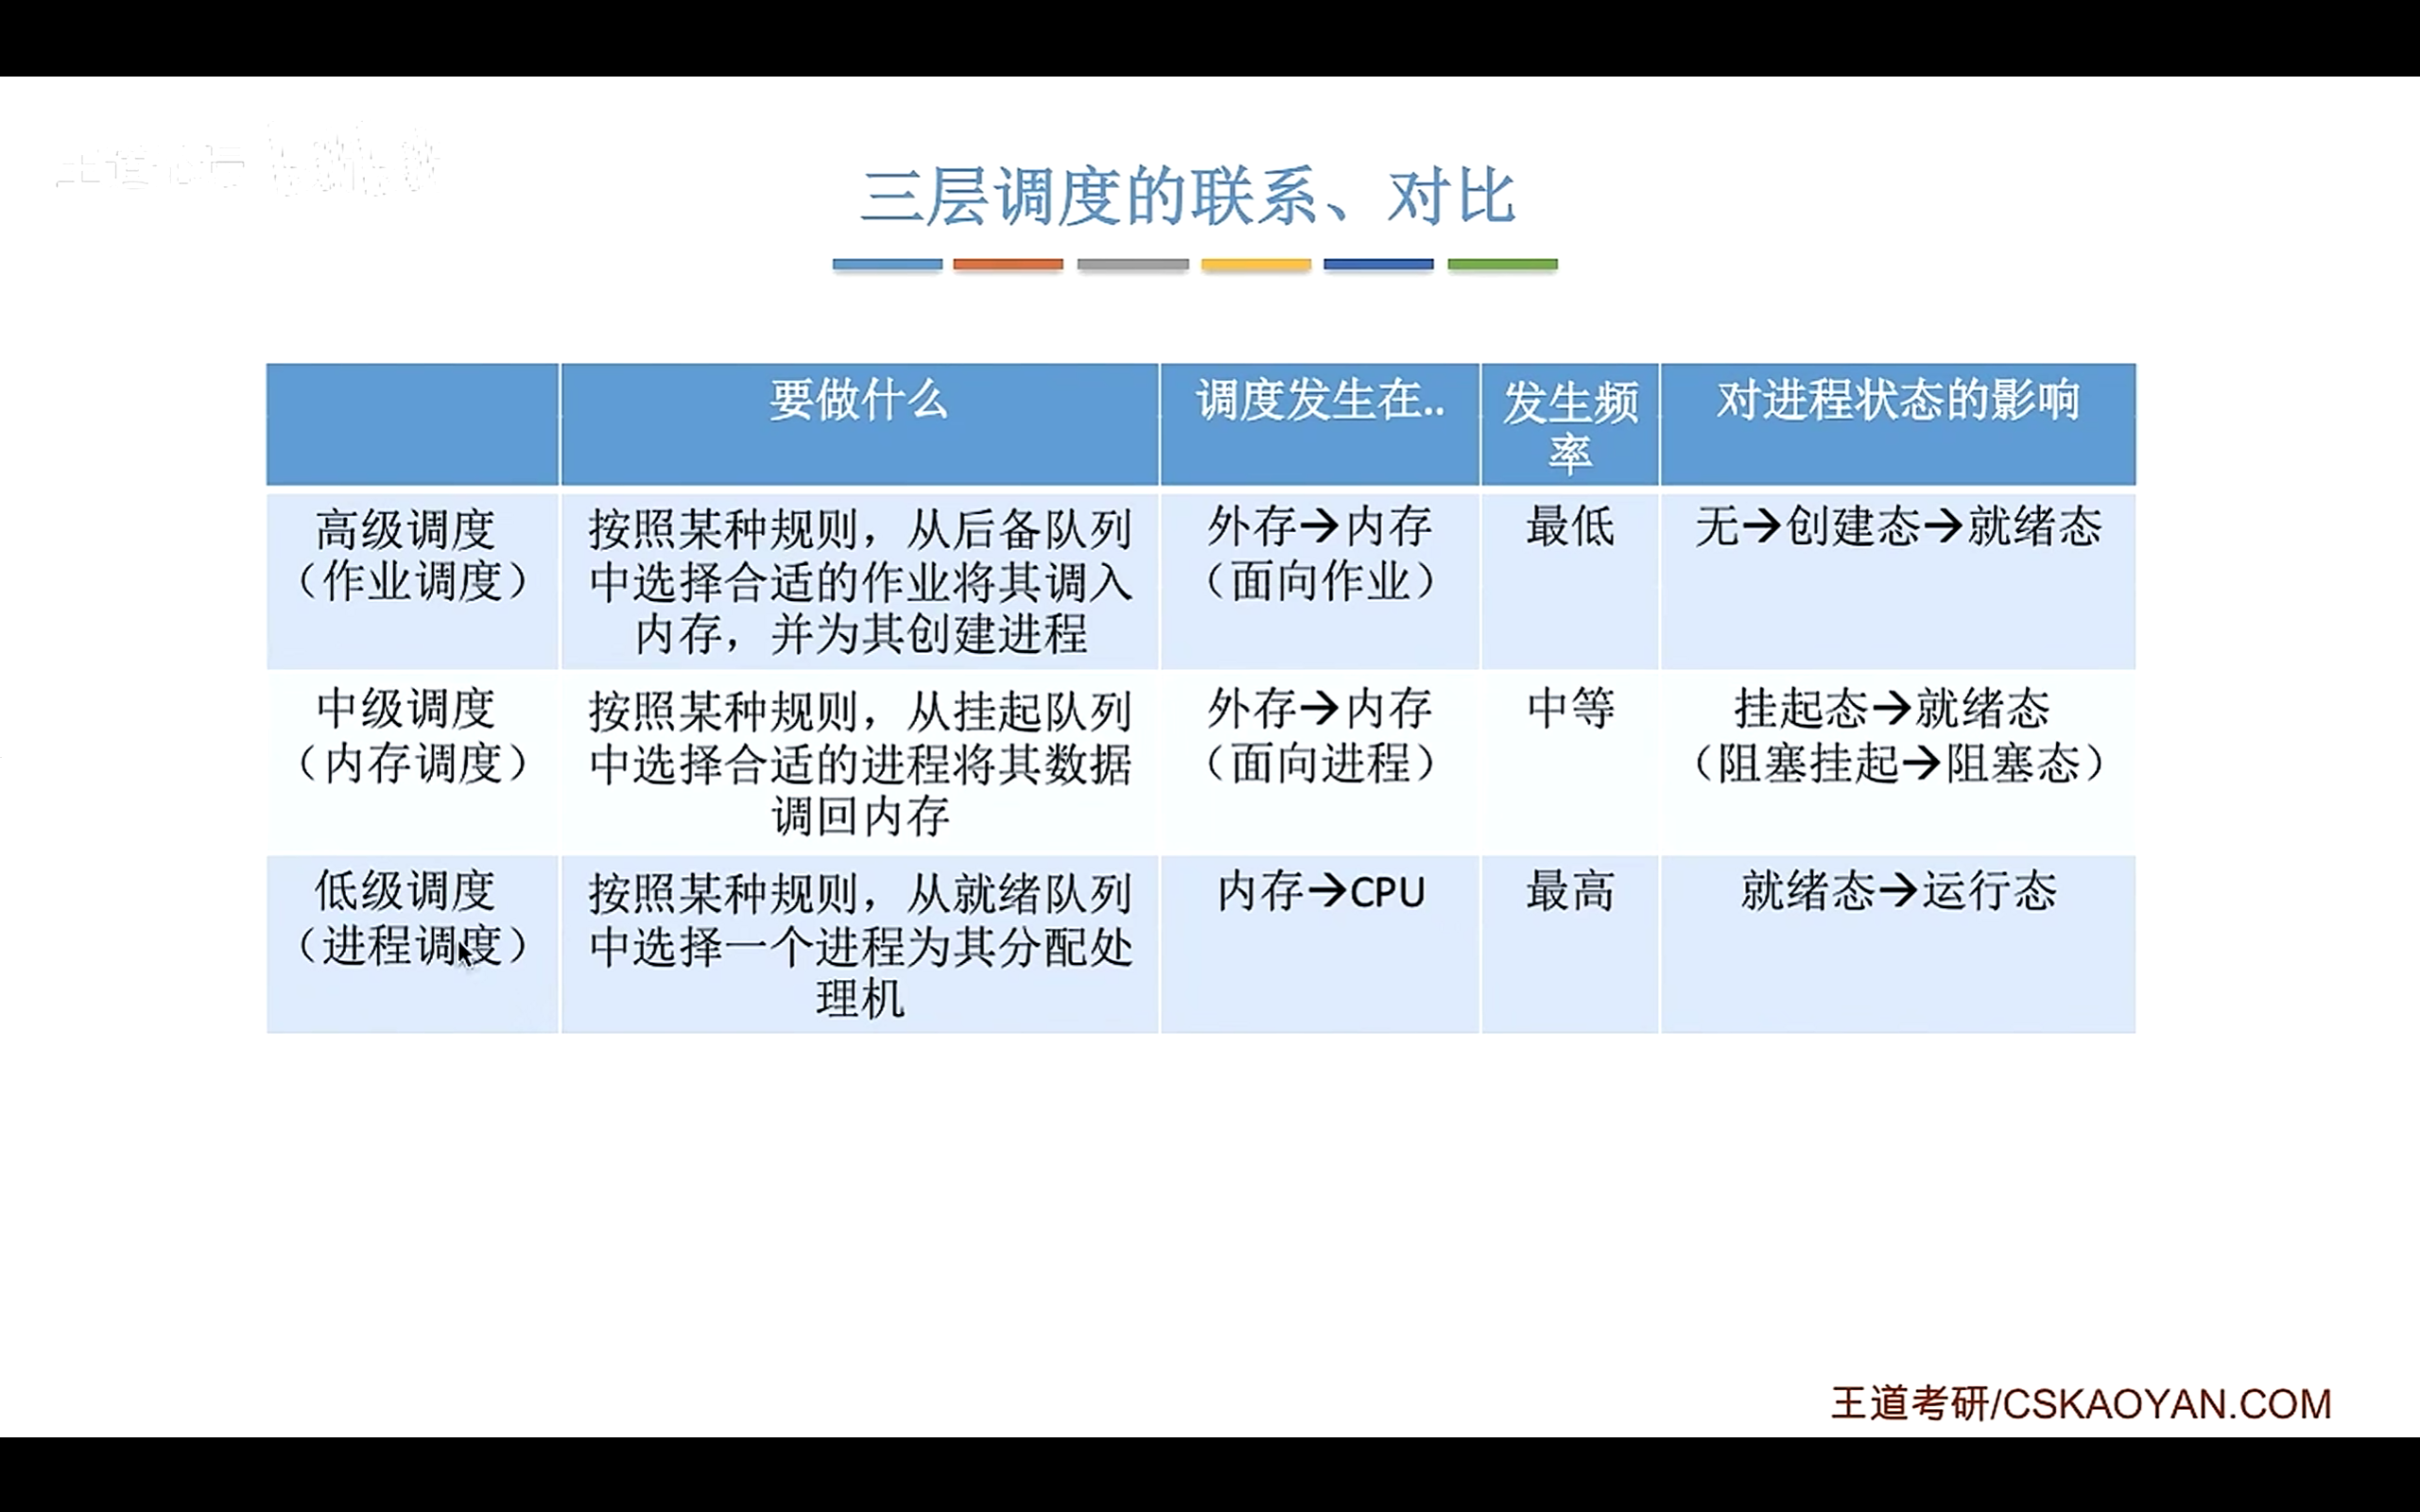
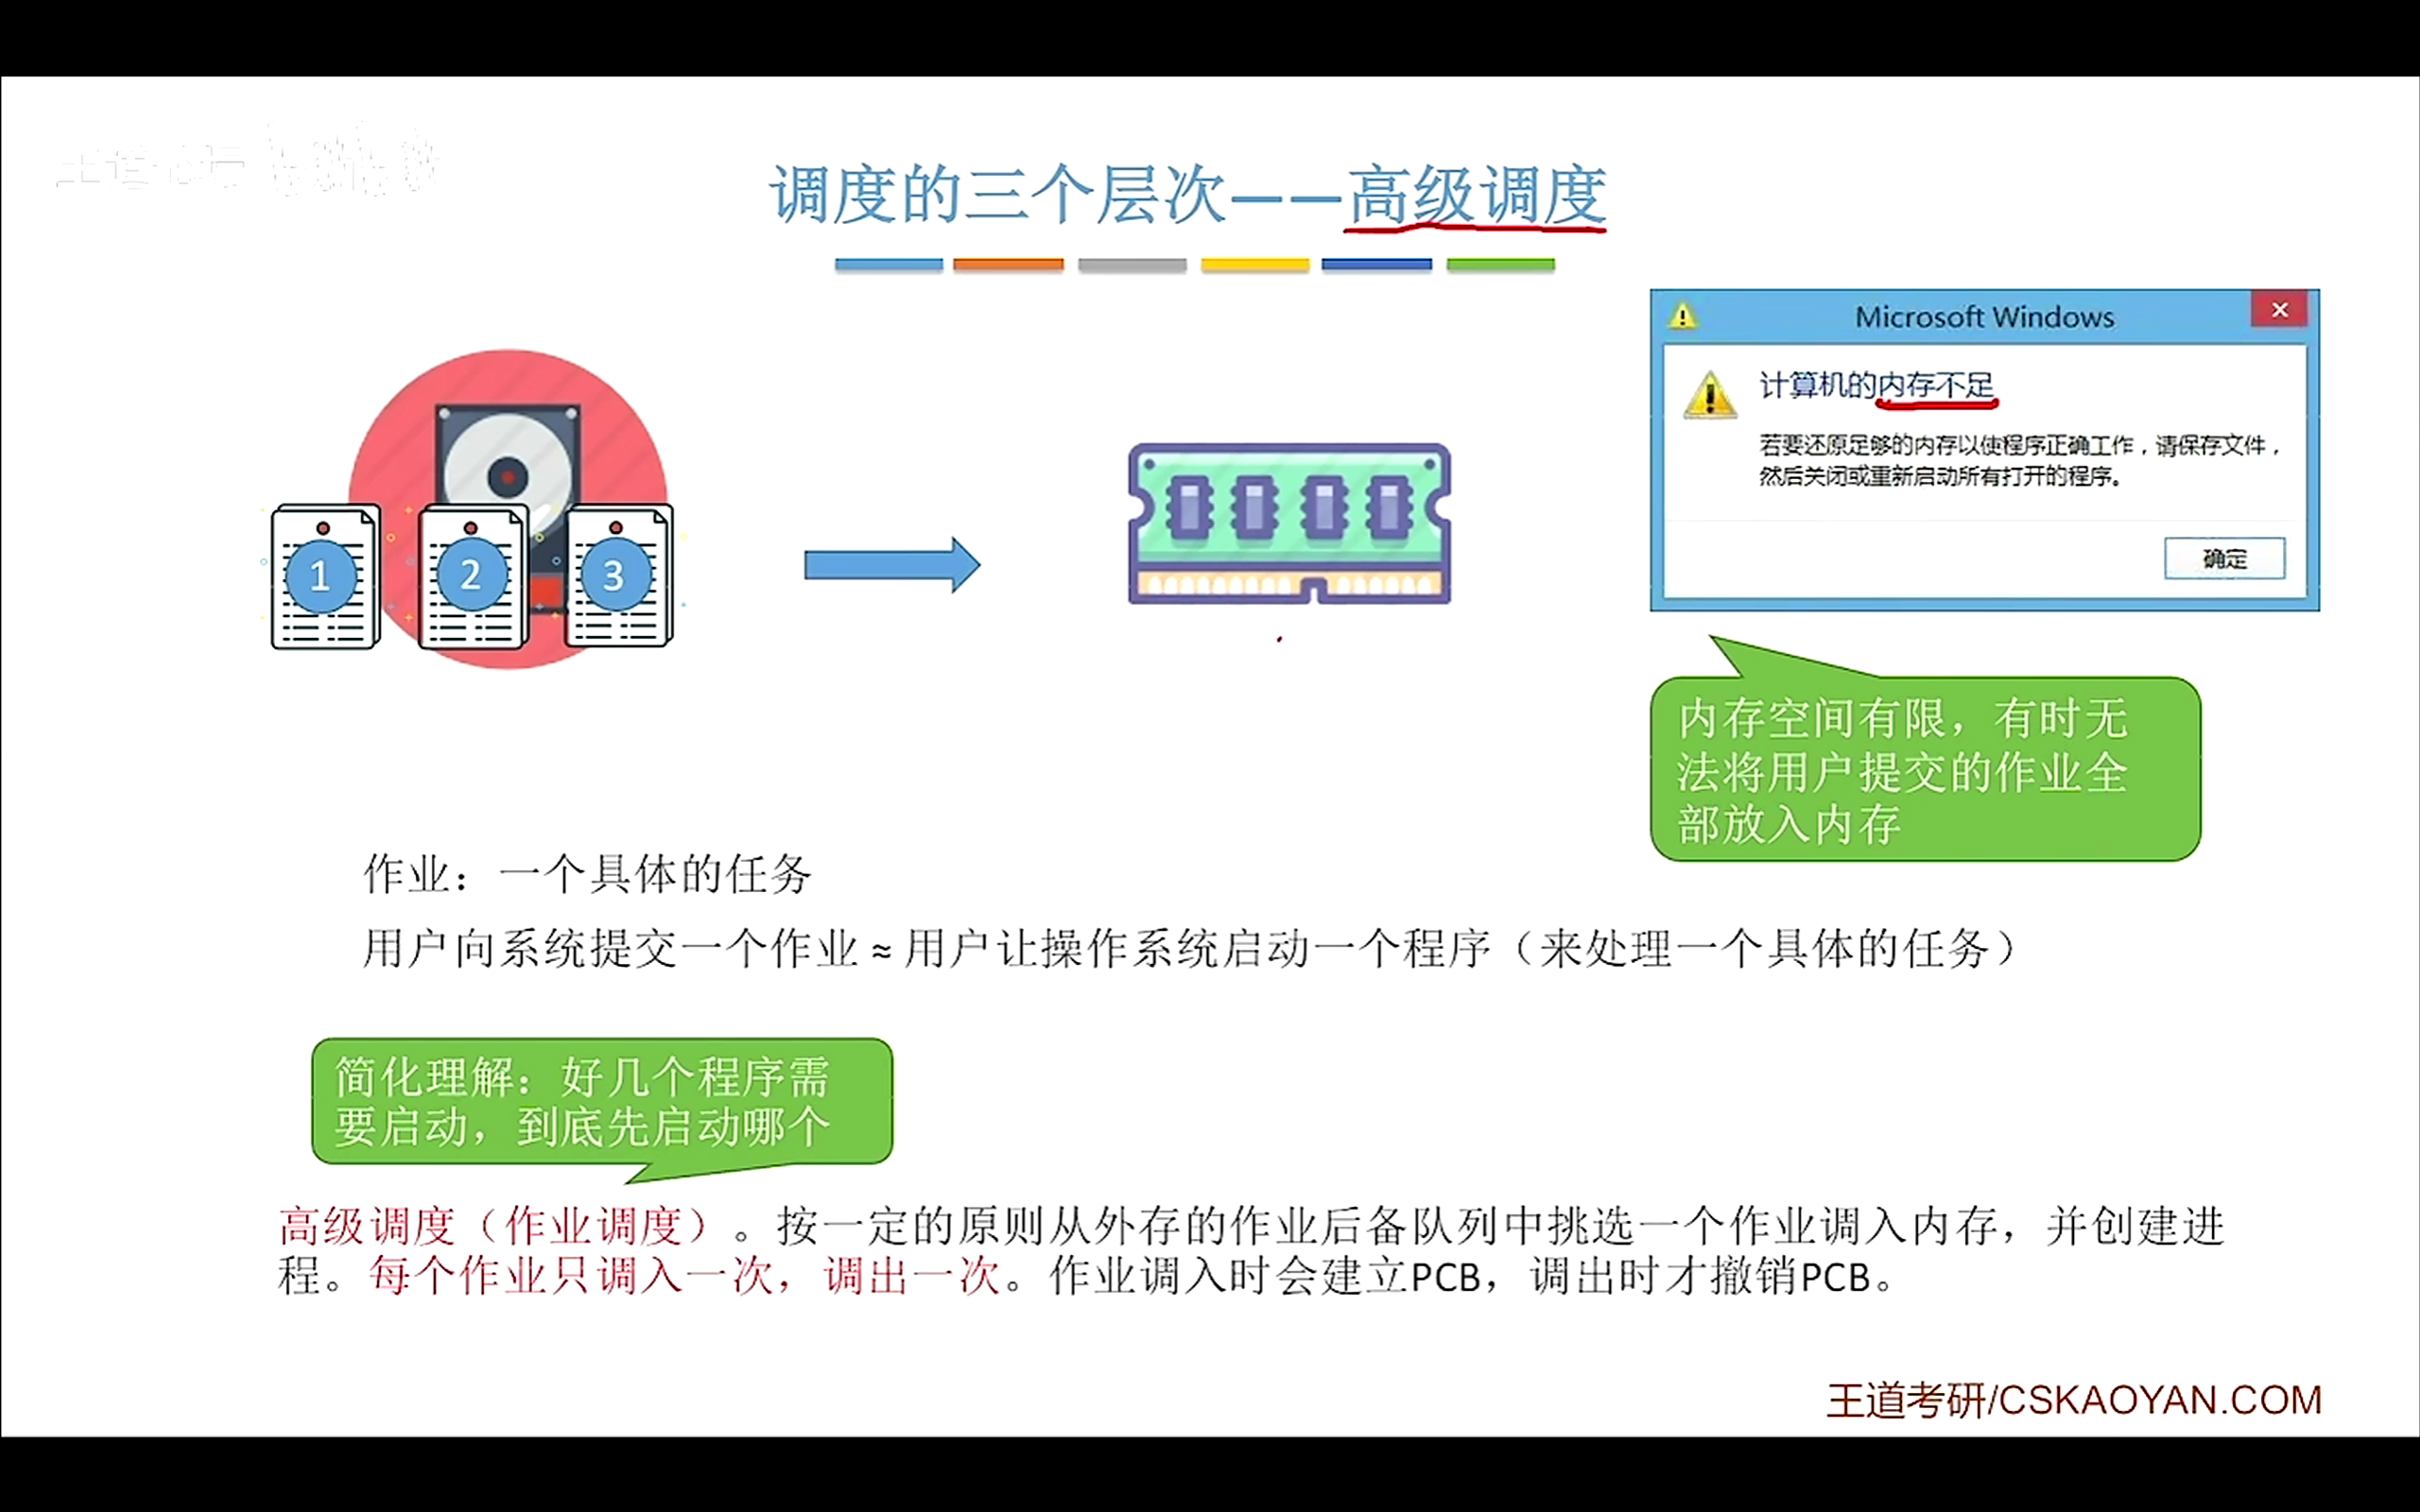
==高级调度==
又称作业调度。
按照某种规则,**==把作业从外存调入内存,并创建进程。==**
- ==每个作业在生命周期中,只会调入一次,调出一次。==
- 作业调入时建立PCB,调出时撤销PCB。
(现代的分时/实时系统中,用户进程直接由交互式命令直接创建,一般没有独立的作业调度模块了。)
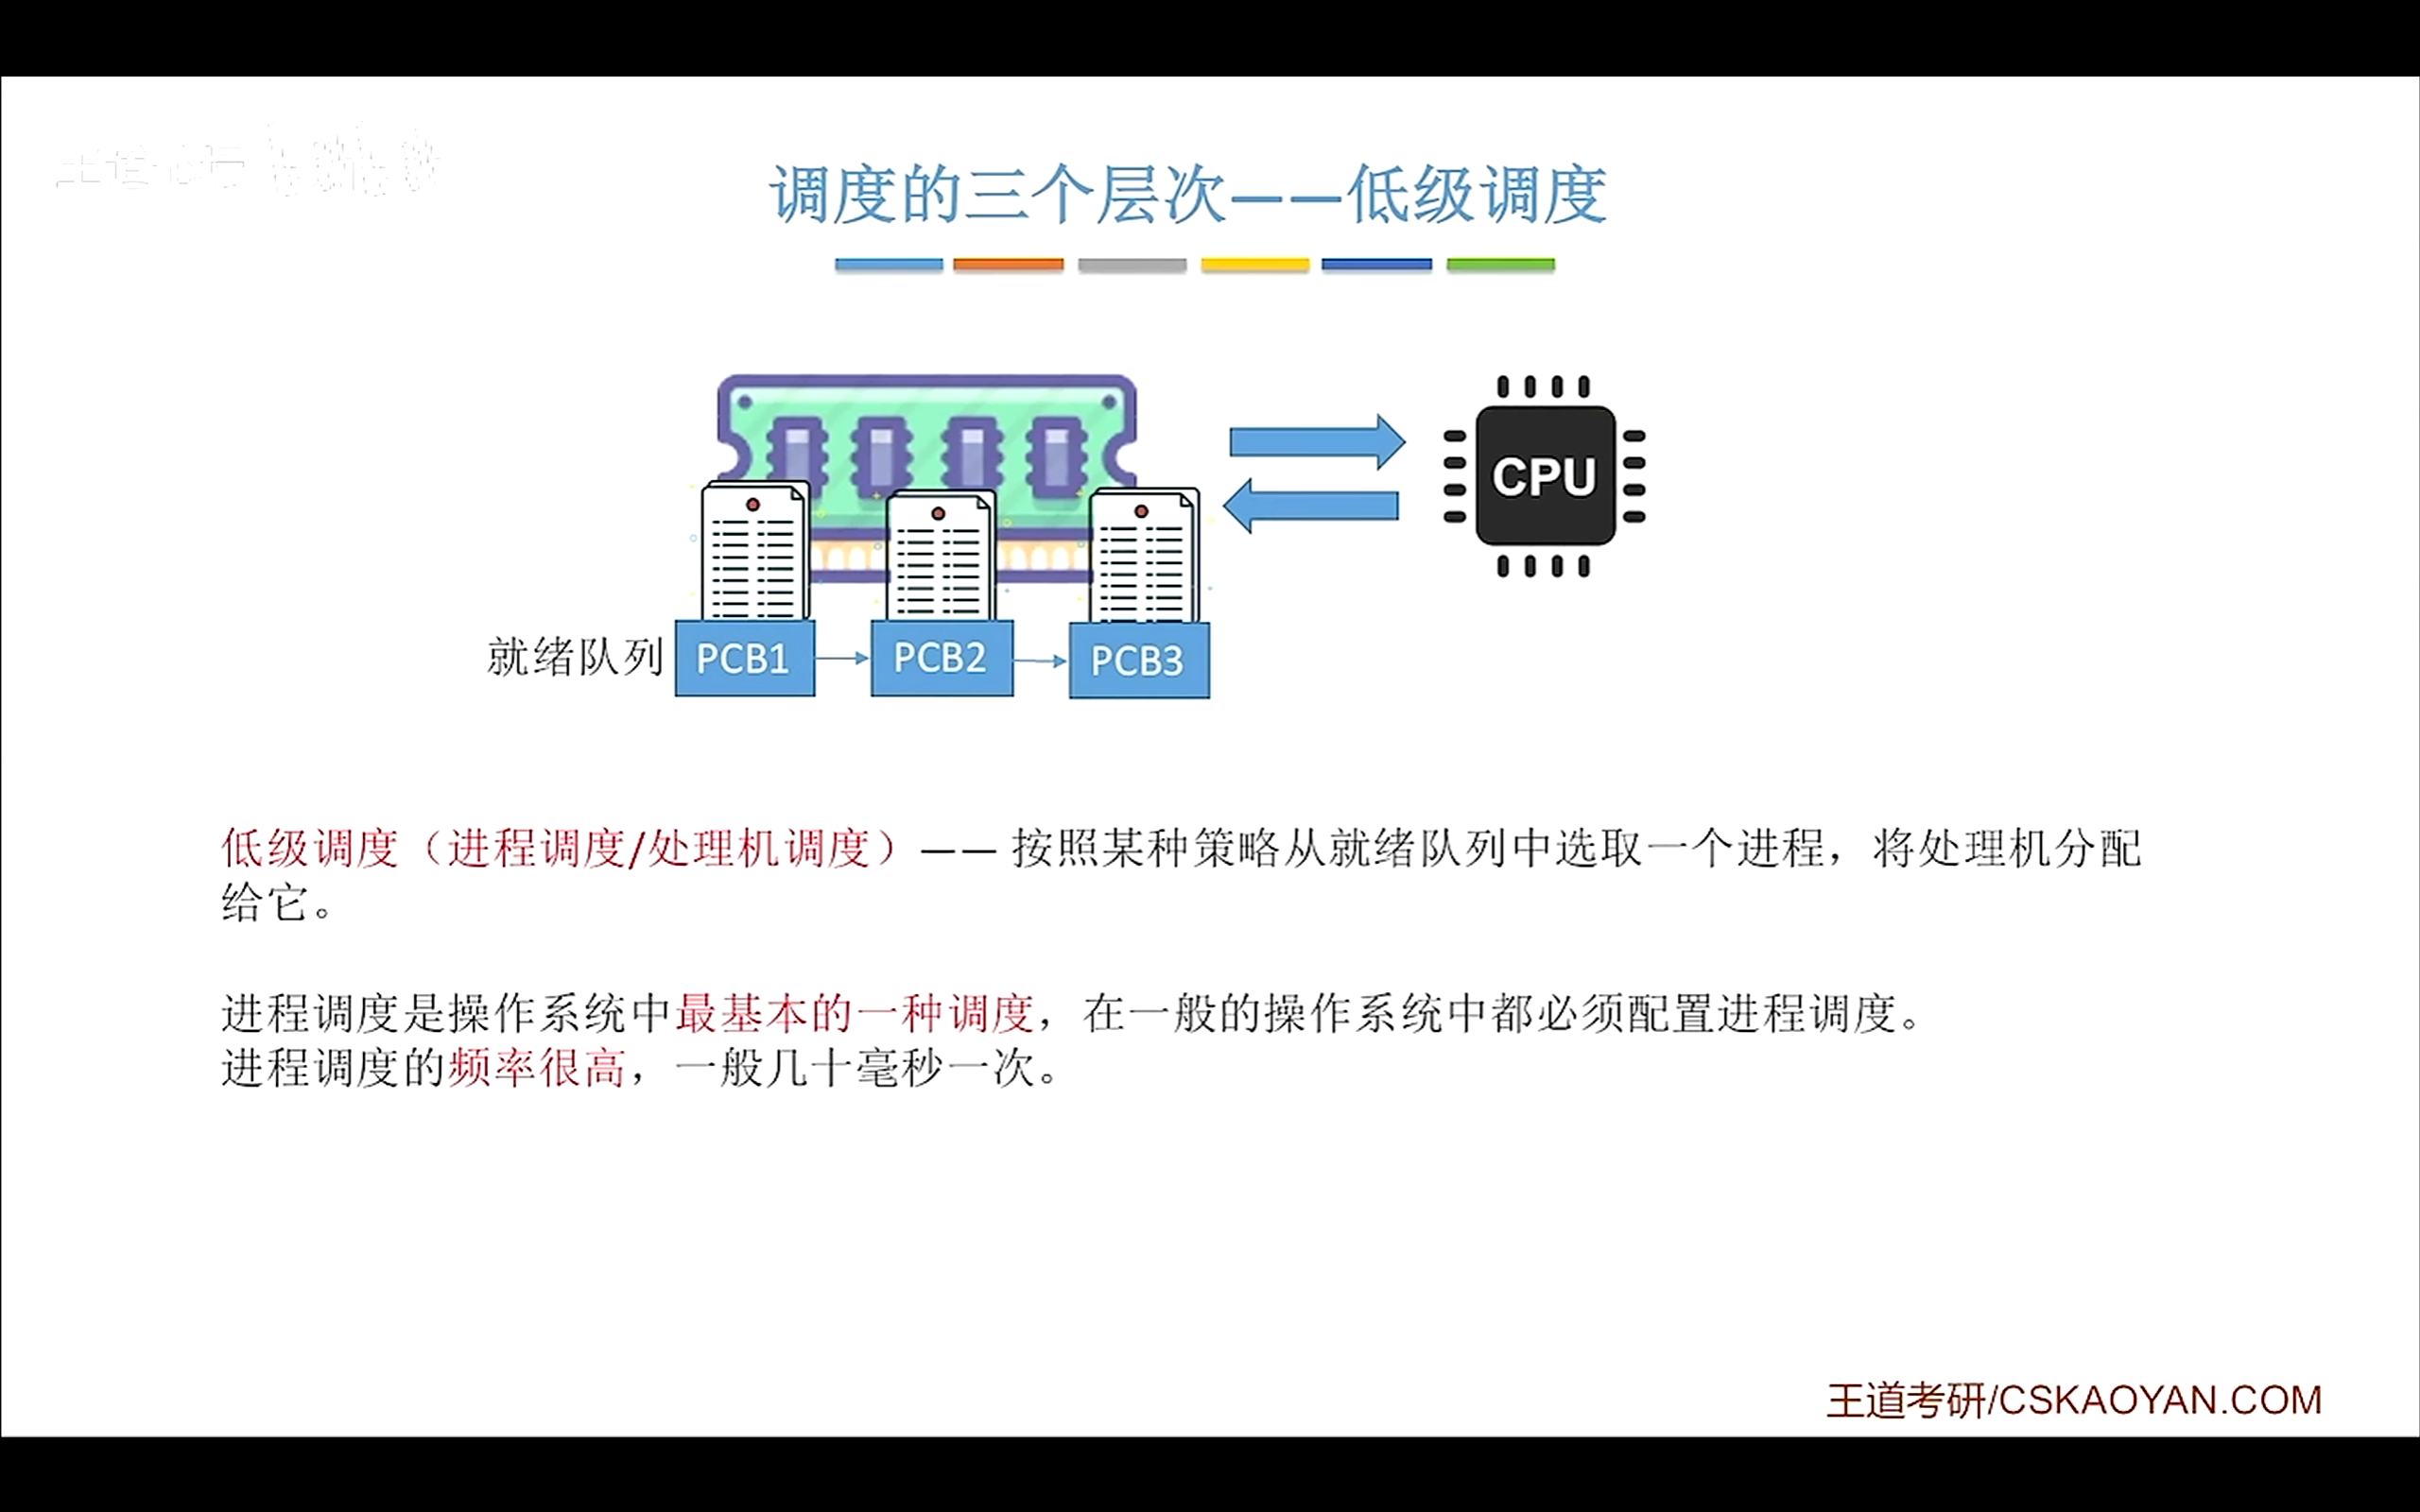
==低级调度==
- 又称进程调度(处理机调度)
- 按照某种算法进行 – ==进程间的调度。==
- ==调度频率最高==
==中级调度==
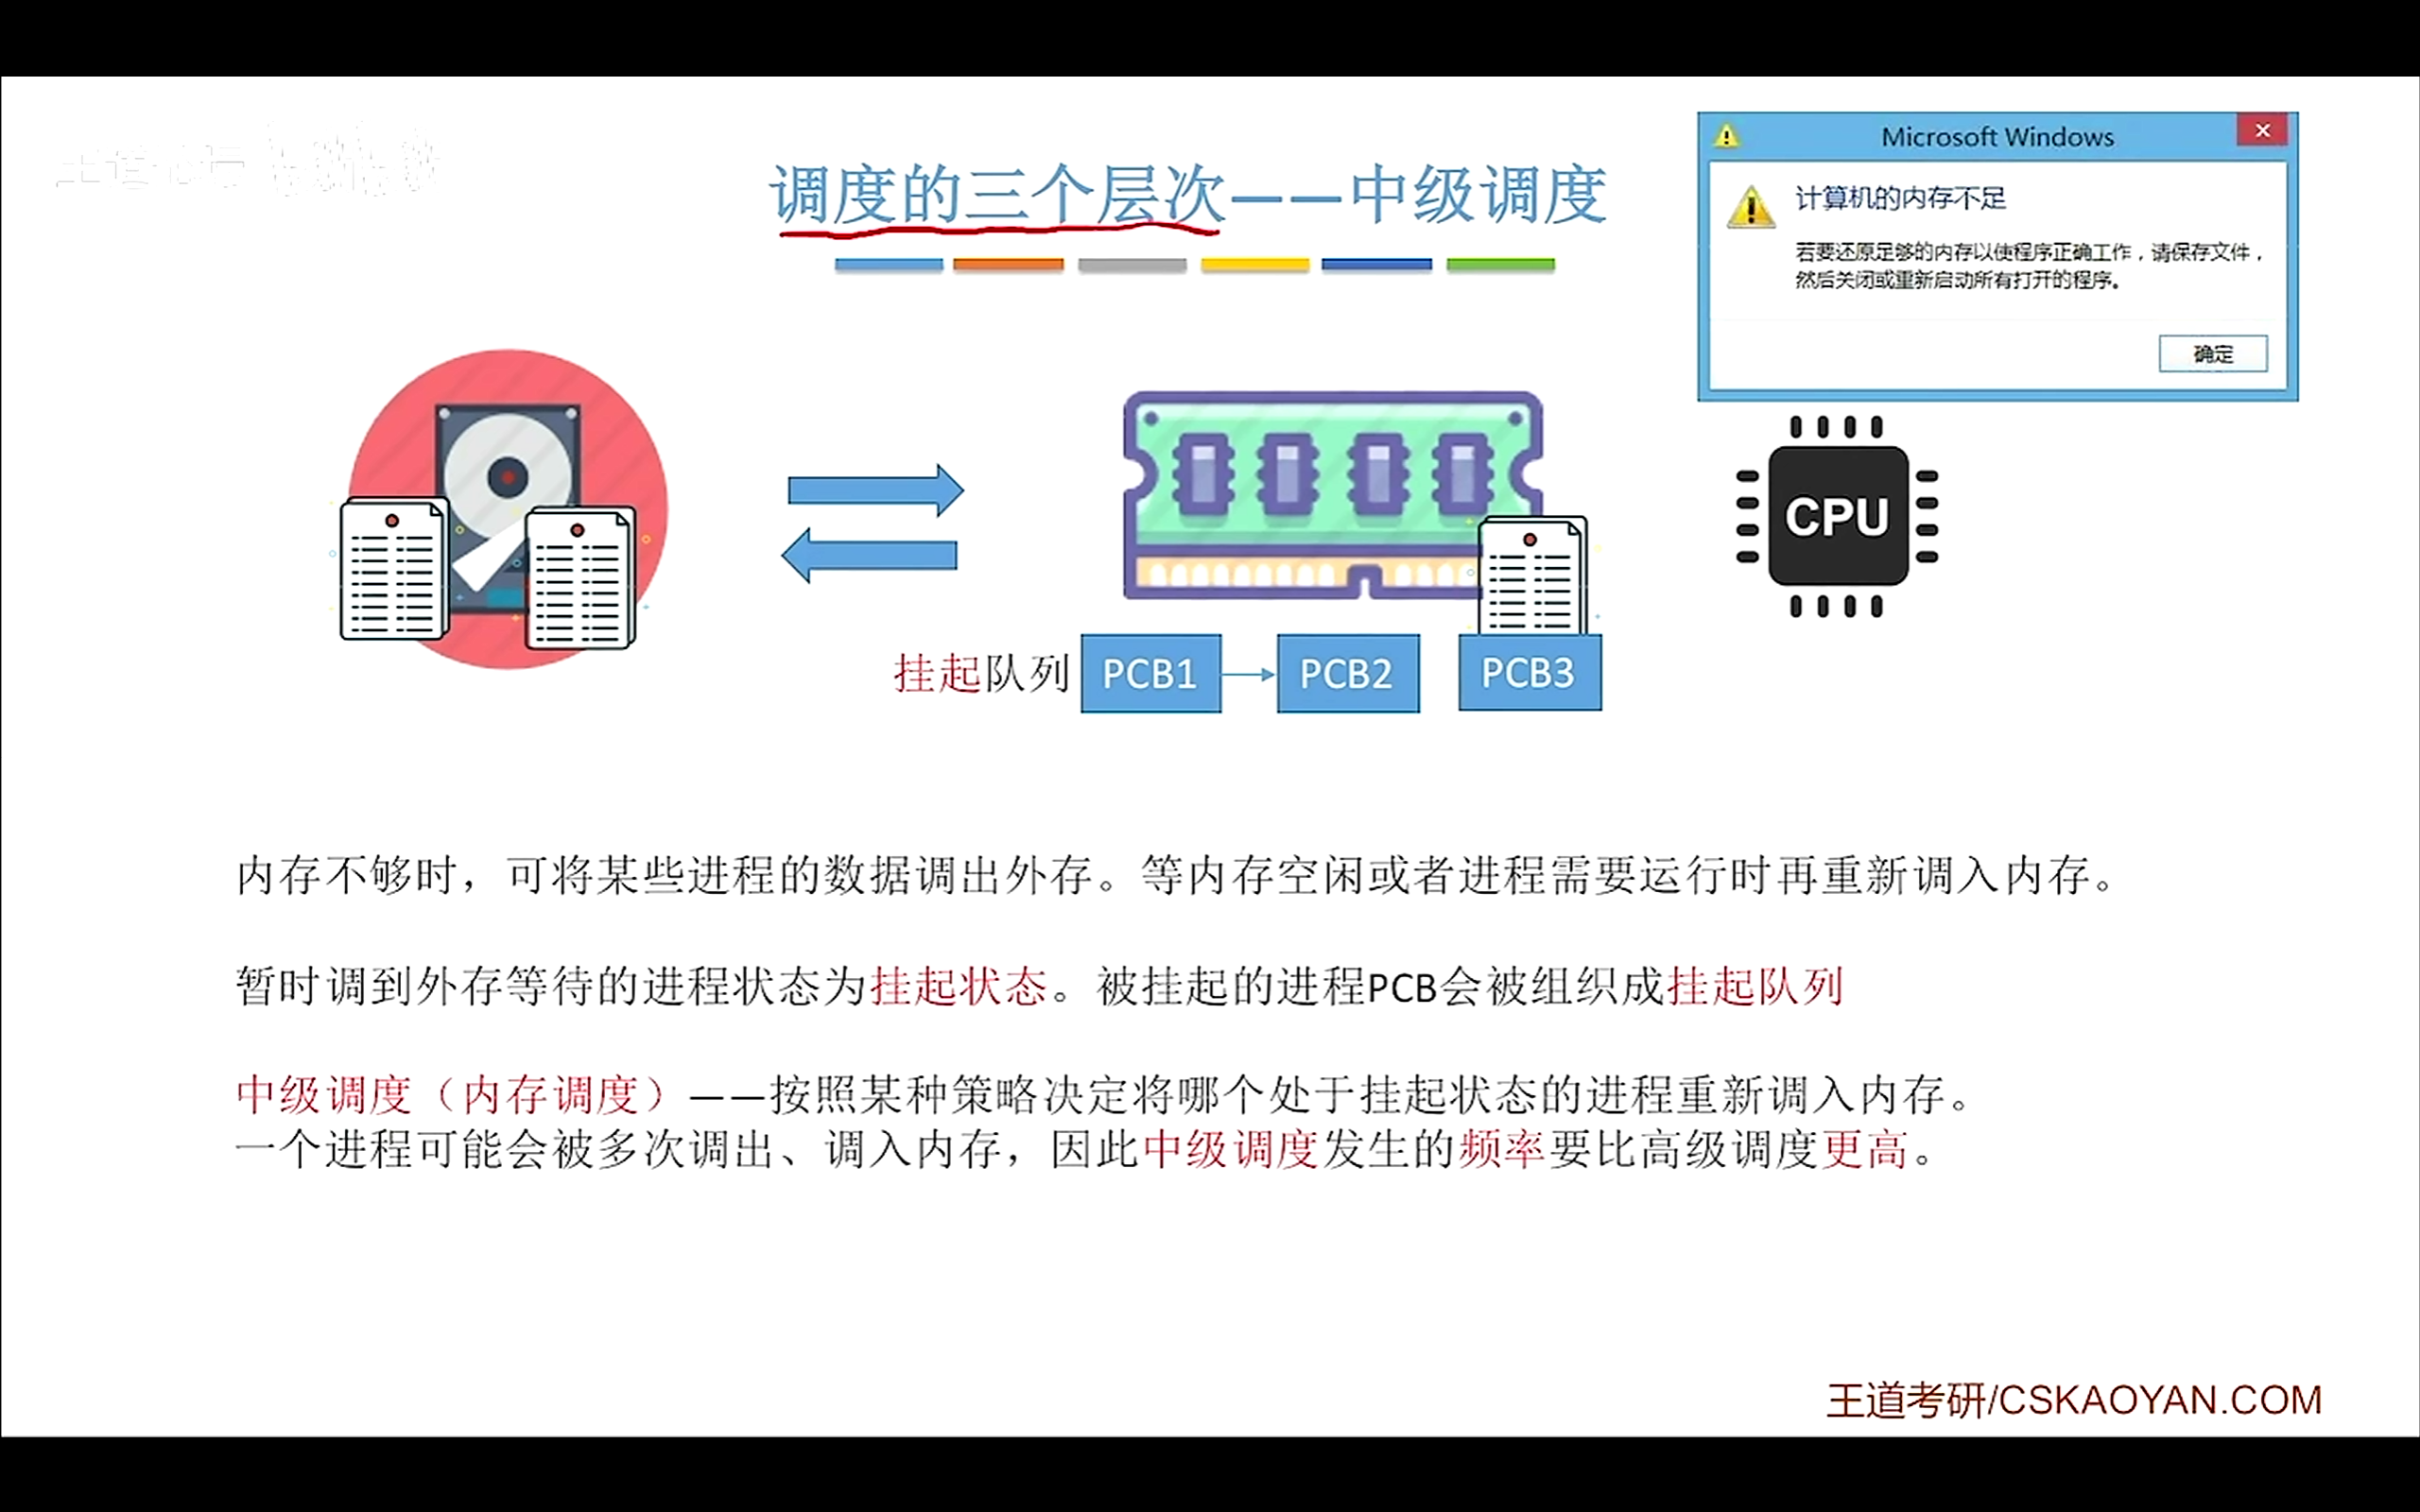
又称**==内存调度==**。
按照某种策略,**==把暂存到外存的、挂起状态 的进程,重新调回 内存。==**
- 存在原因:内存不够时,一些进程的数据会被调去外存。
- 一个进程可能会被多次调入调出,所以中级调度发生的频率比高级调度高。
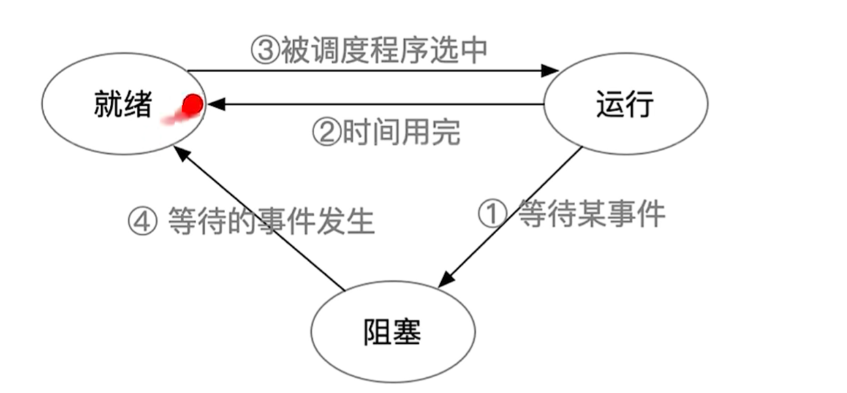
进程状态的补充
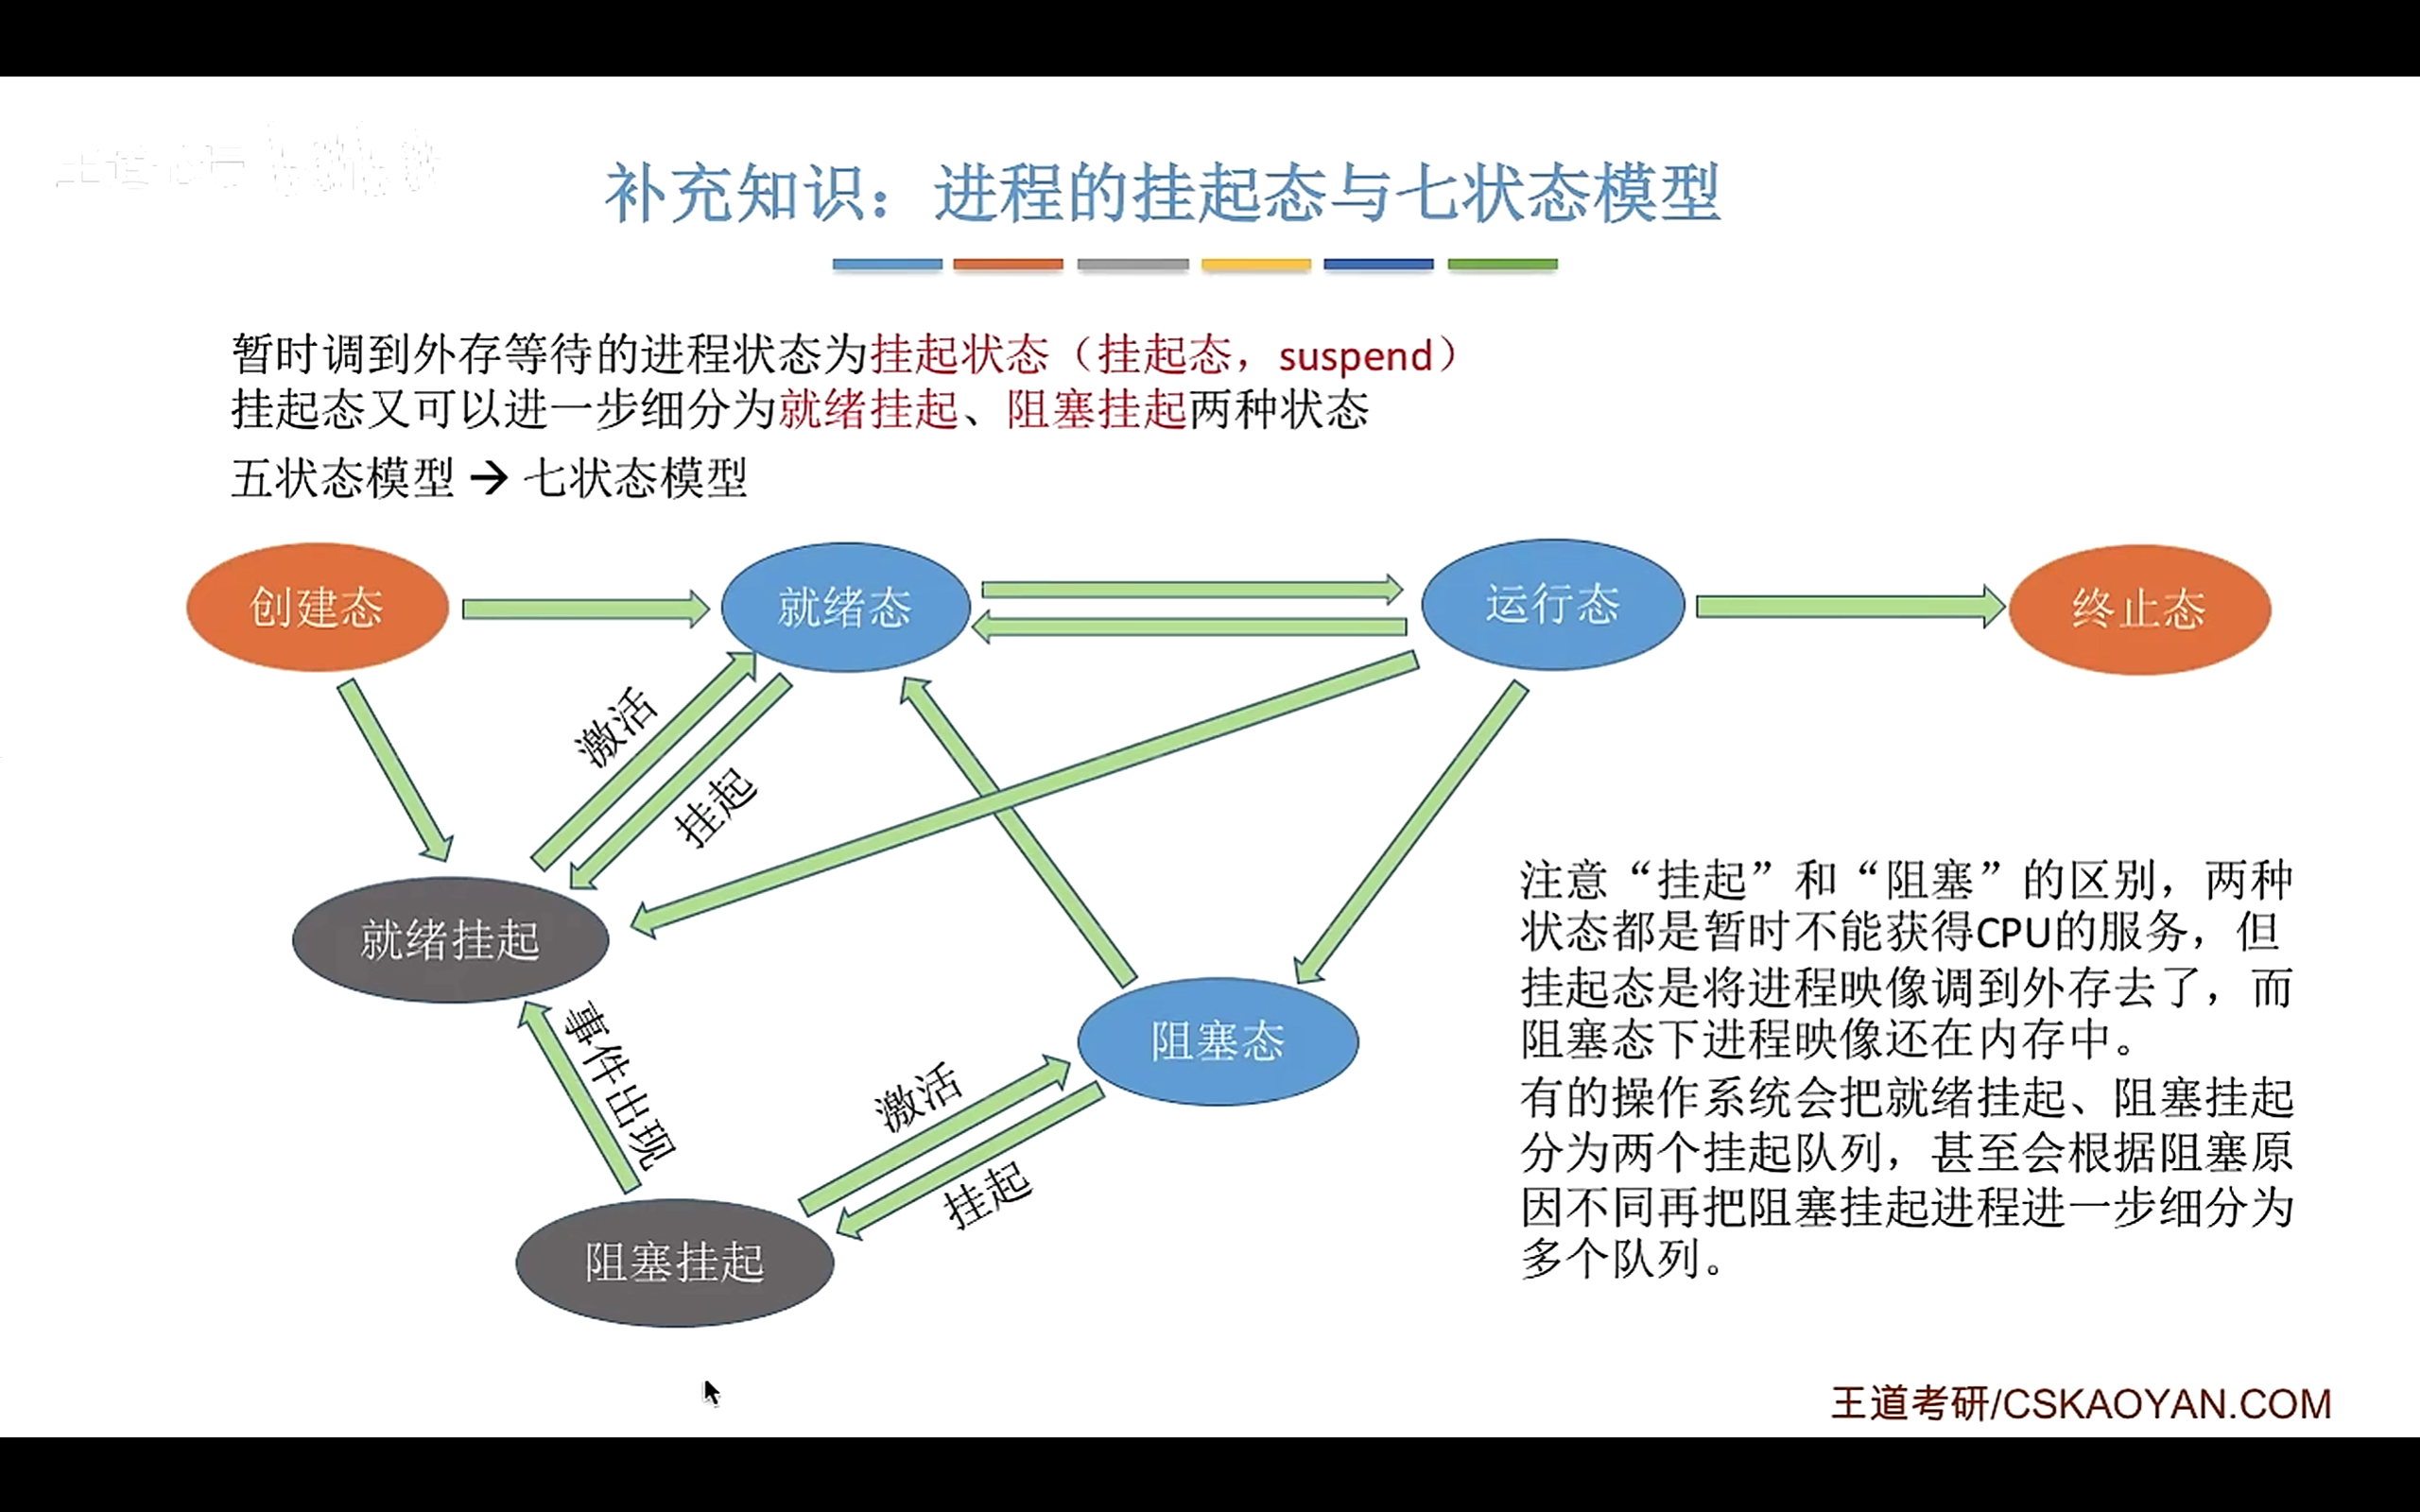
挂起态
==挂起态==:==暂时调到外存等待的进程==的状态。
有两种挂起态:就绪挂起和阻塞挂起。
回顾
二 . 进程调度的时机,切换与过程,调度调度方式
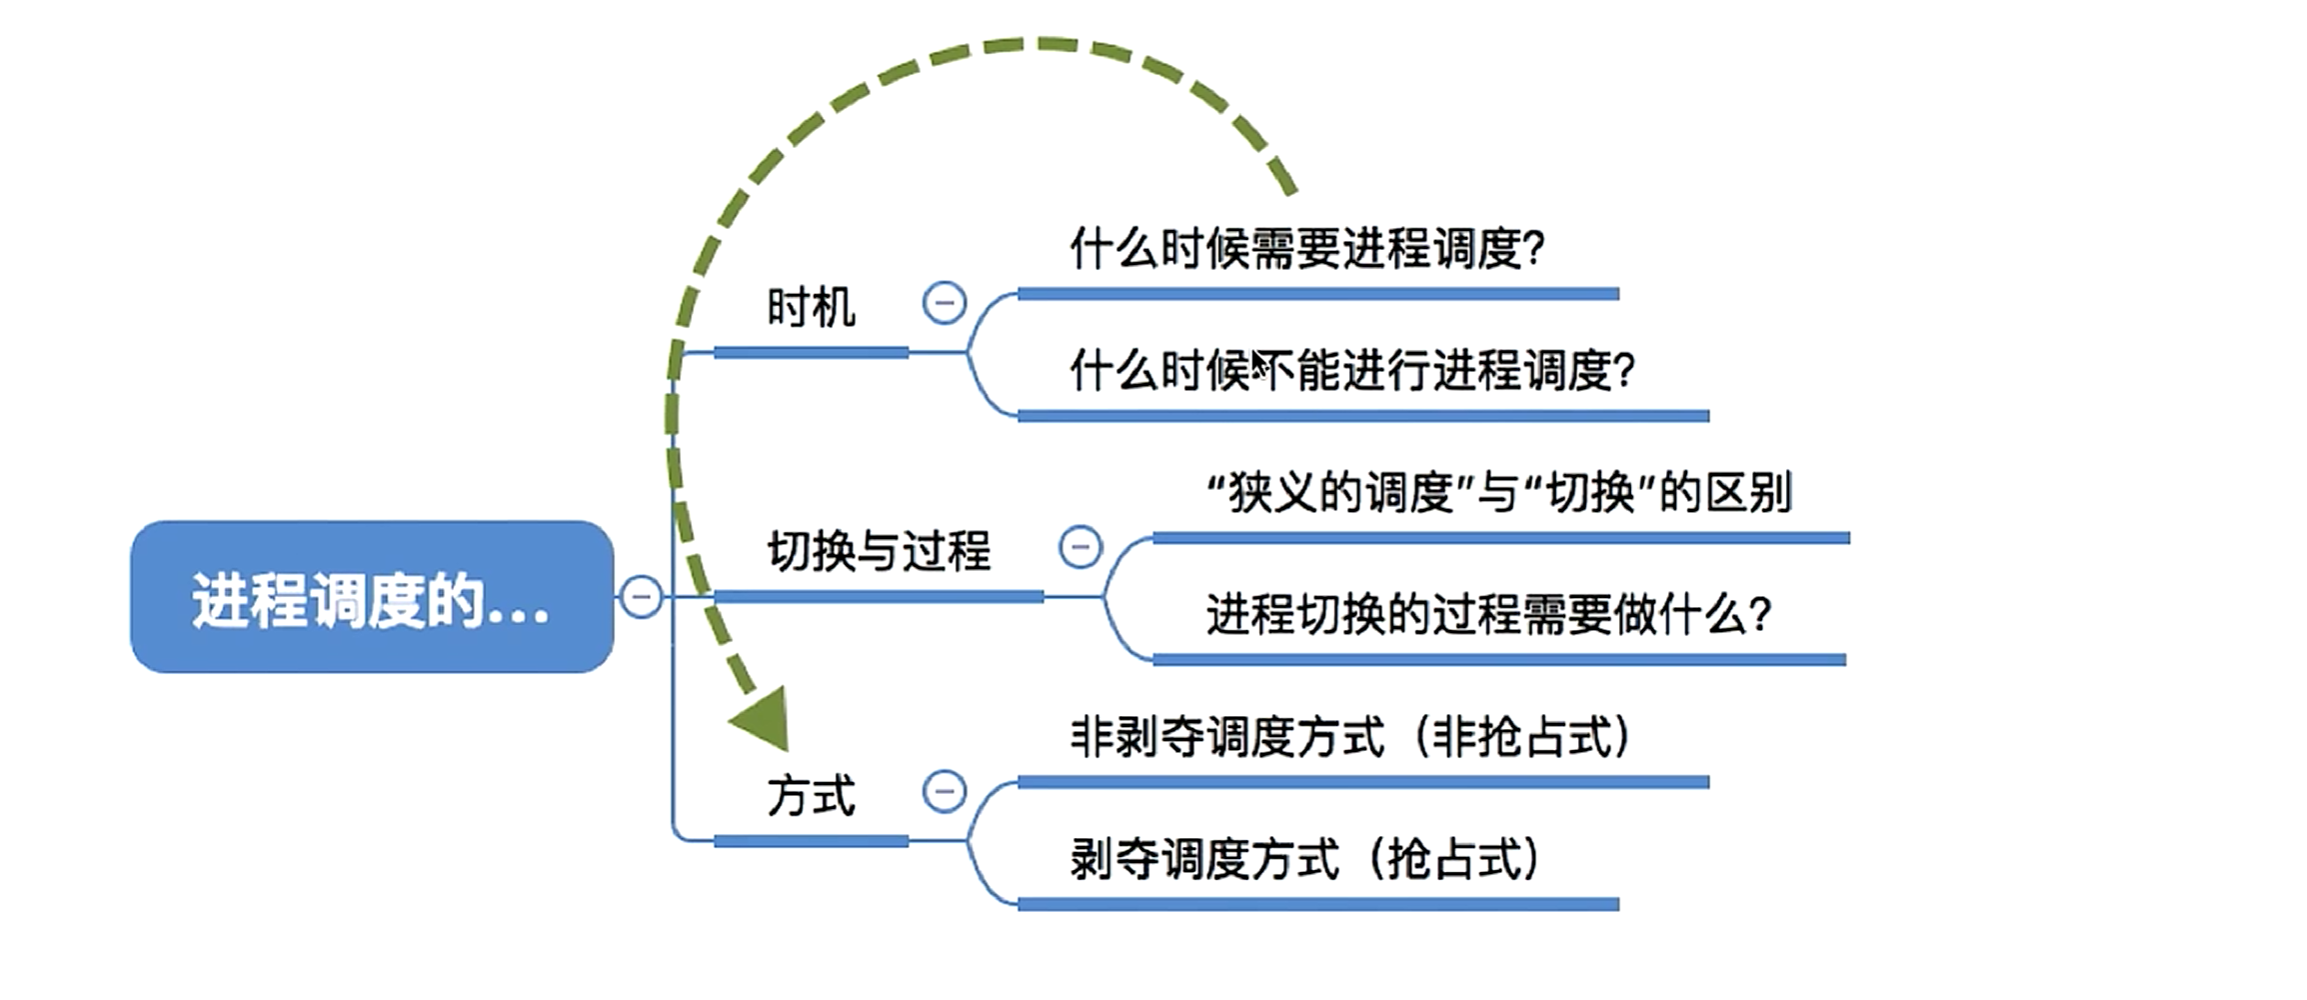
**1.进程调度的时机 **
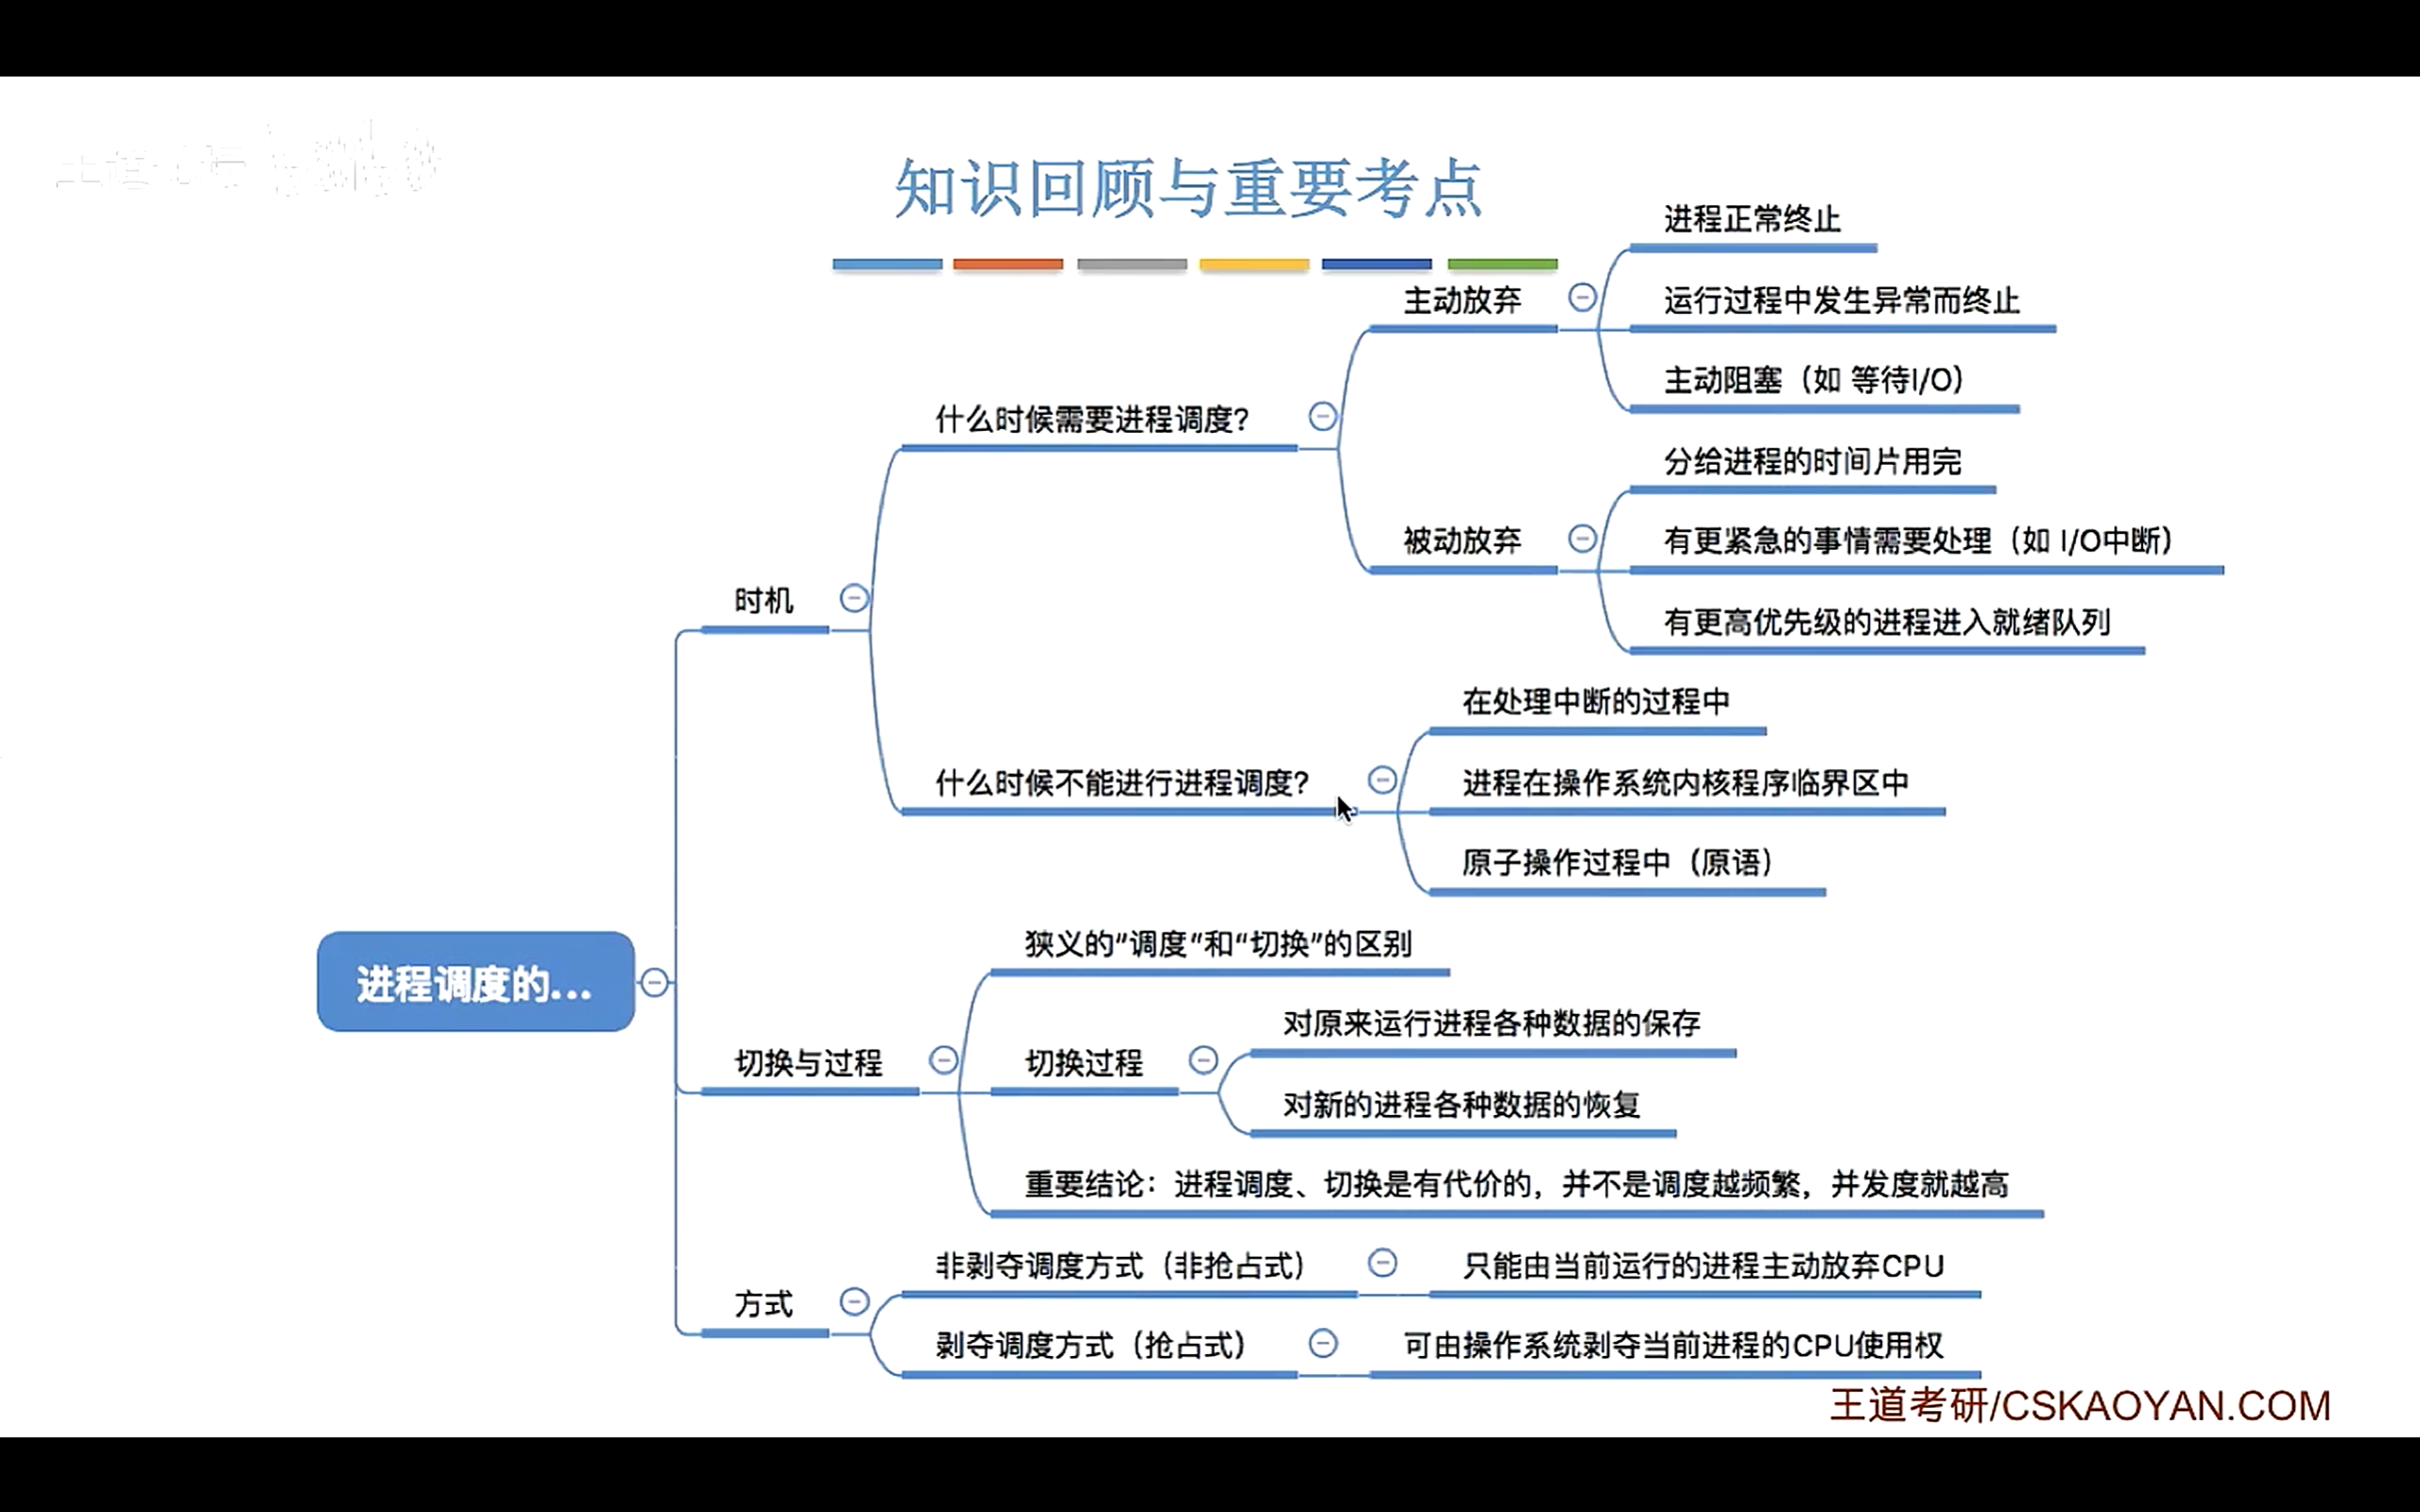
**–==什么时候 需要进行进程调度?==**(当前运行的进程 主动或被动 放弃处理机时候)
–==什么时候 不能进行进程调度?==(中断处理,原子操作,进程在OS==内核==程序临界区)
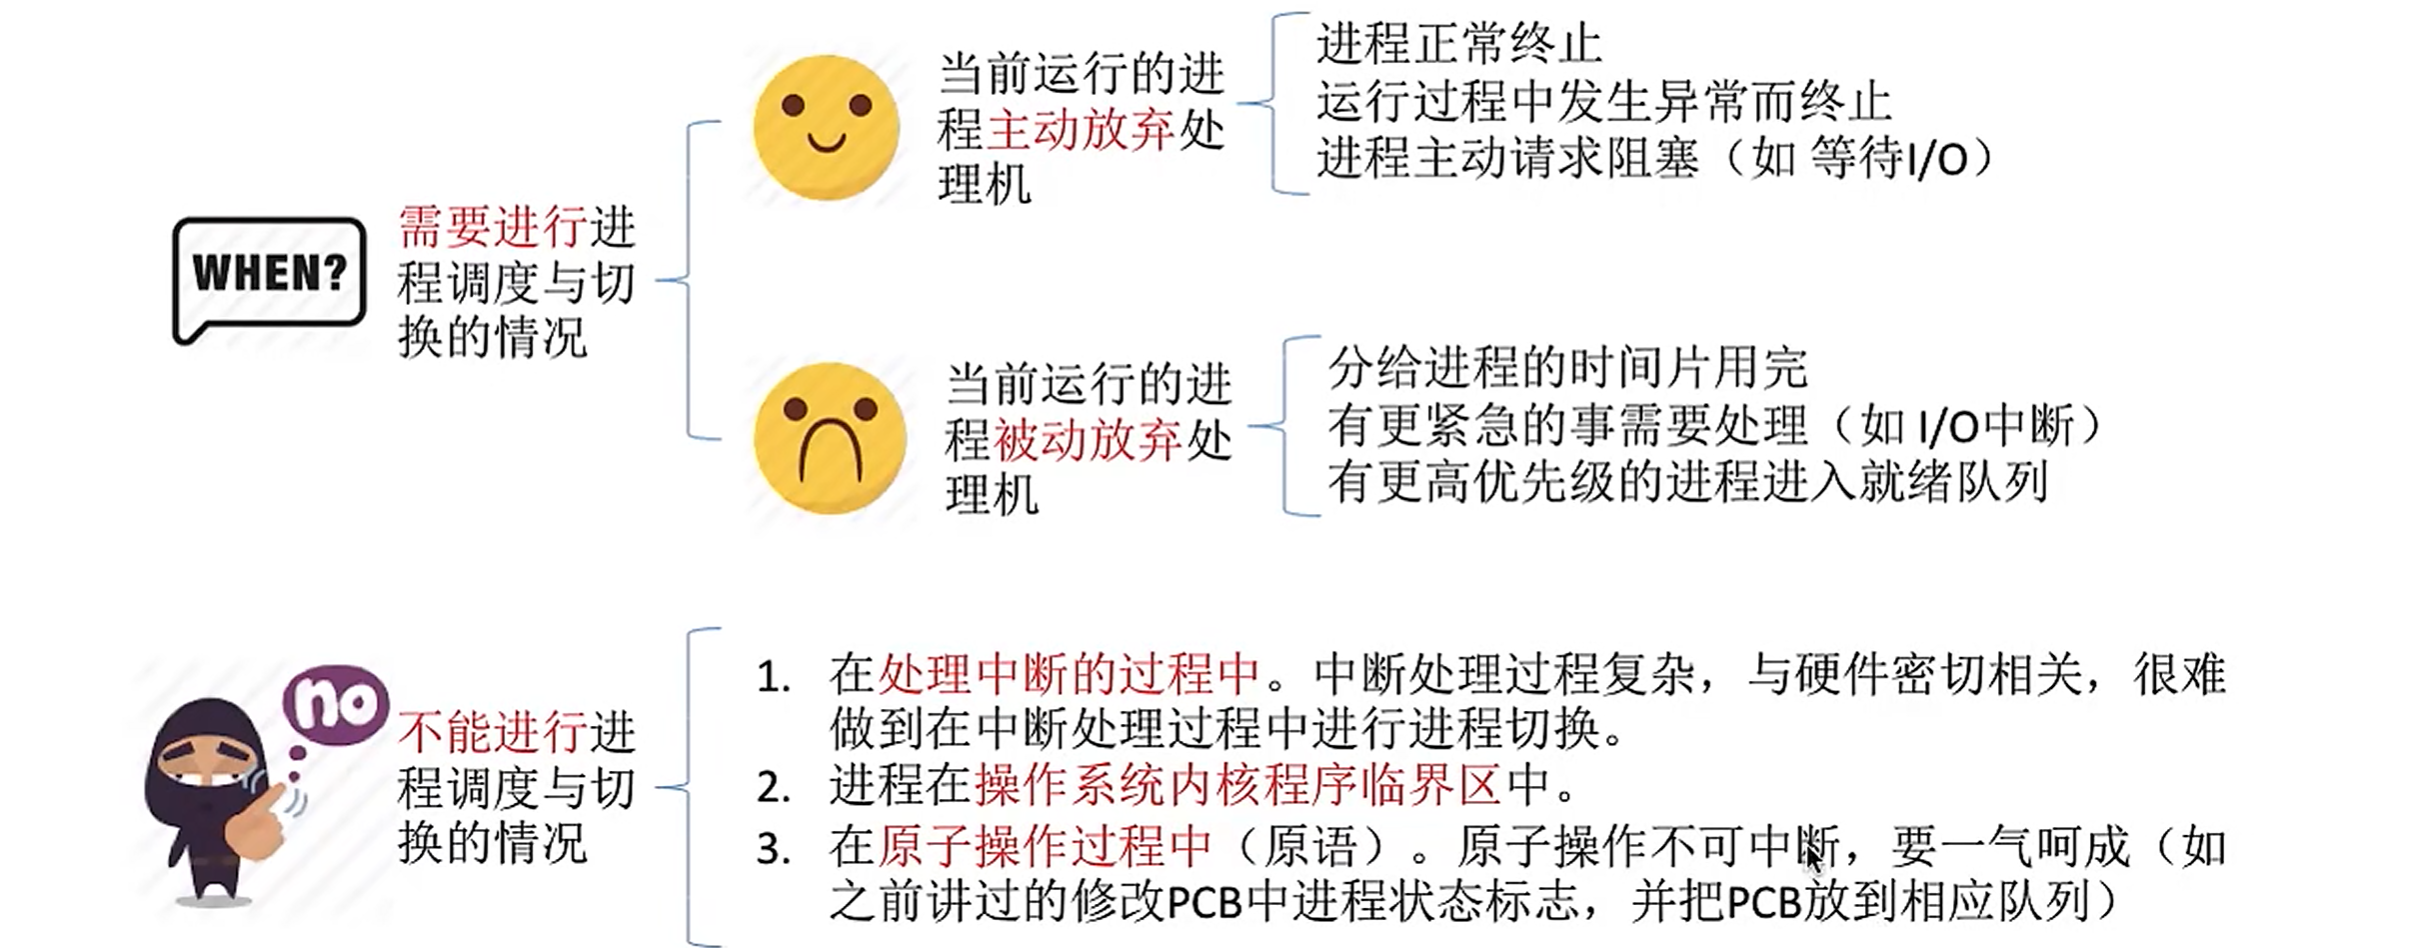
临界资源:一个时间段内只允许一个进程使用的资源。(所以各进程需要互斥地访问临界资源)。
==临界区==:访问临界资源的==那段代码==。
内核临界区一般是用来访问某种内核数据结构的(eg进程的就绪队列)
进程处于操作系统内核临界区中,不能进行调度与切换。
VS对比:进程在普通临界区中是可以进行调度、切换的。(比如请求打印机,此时主动放弃CPU)
2.进程调度的方式
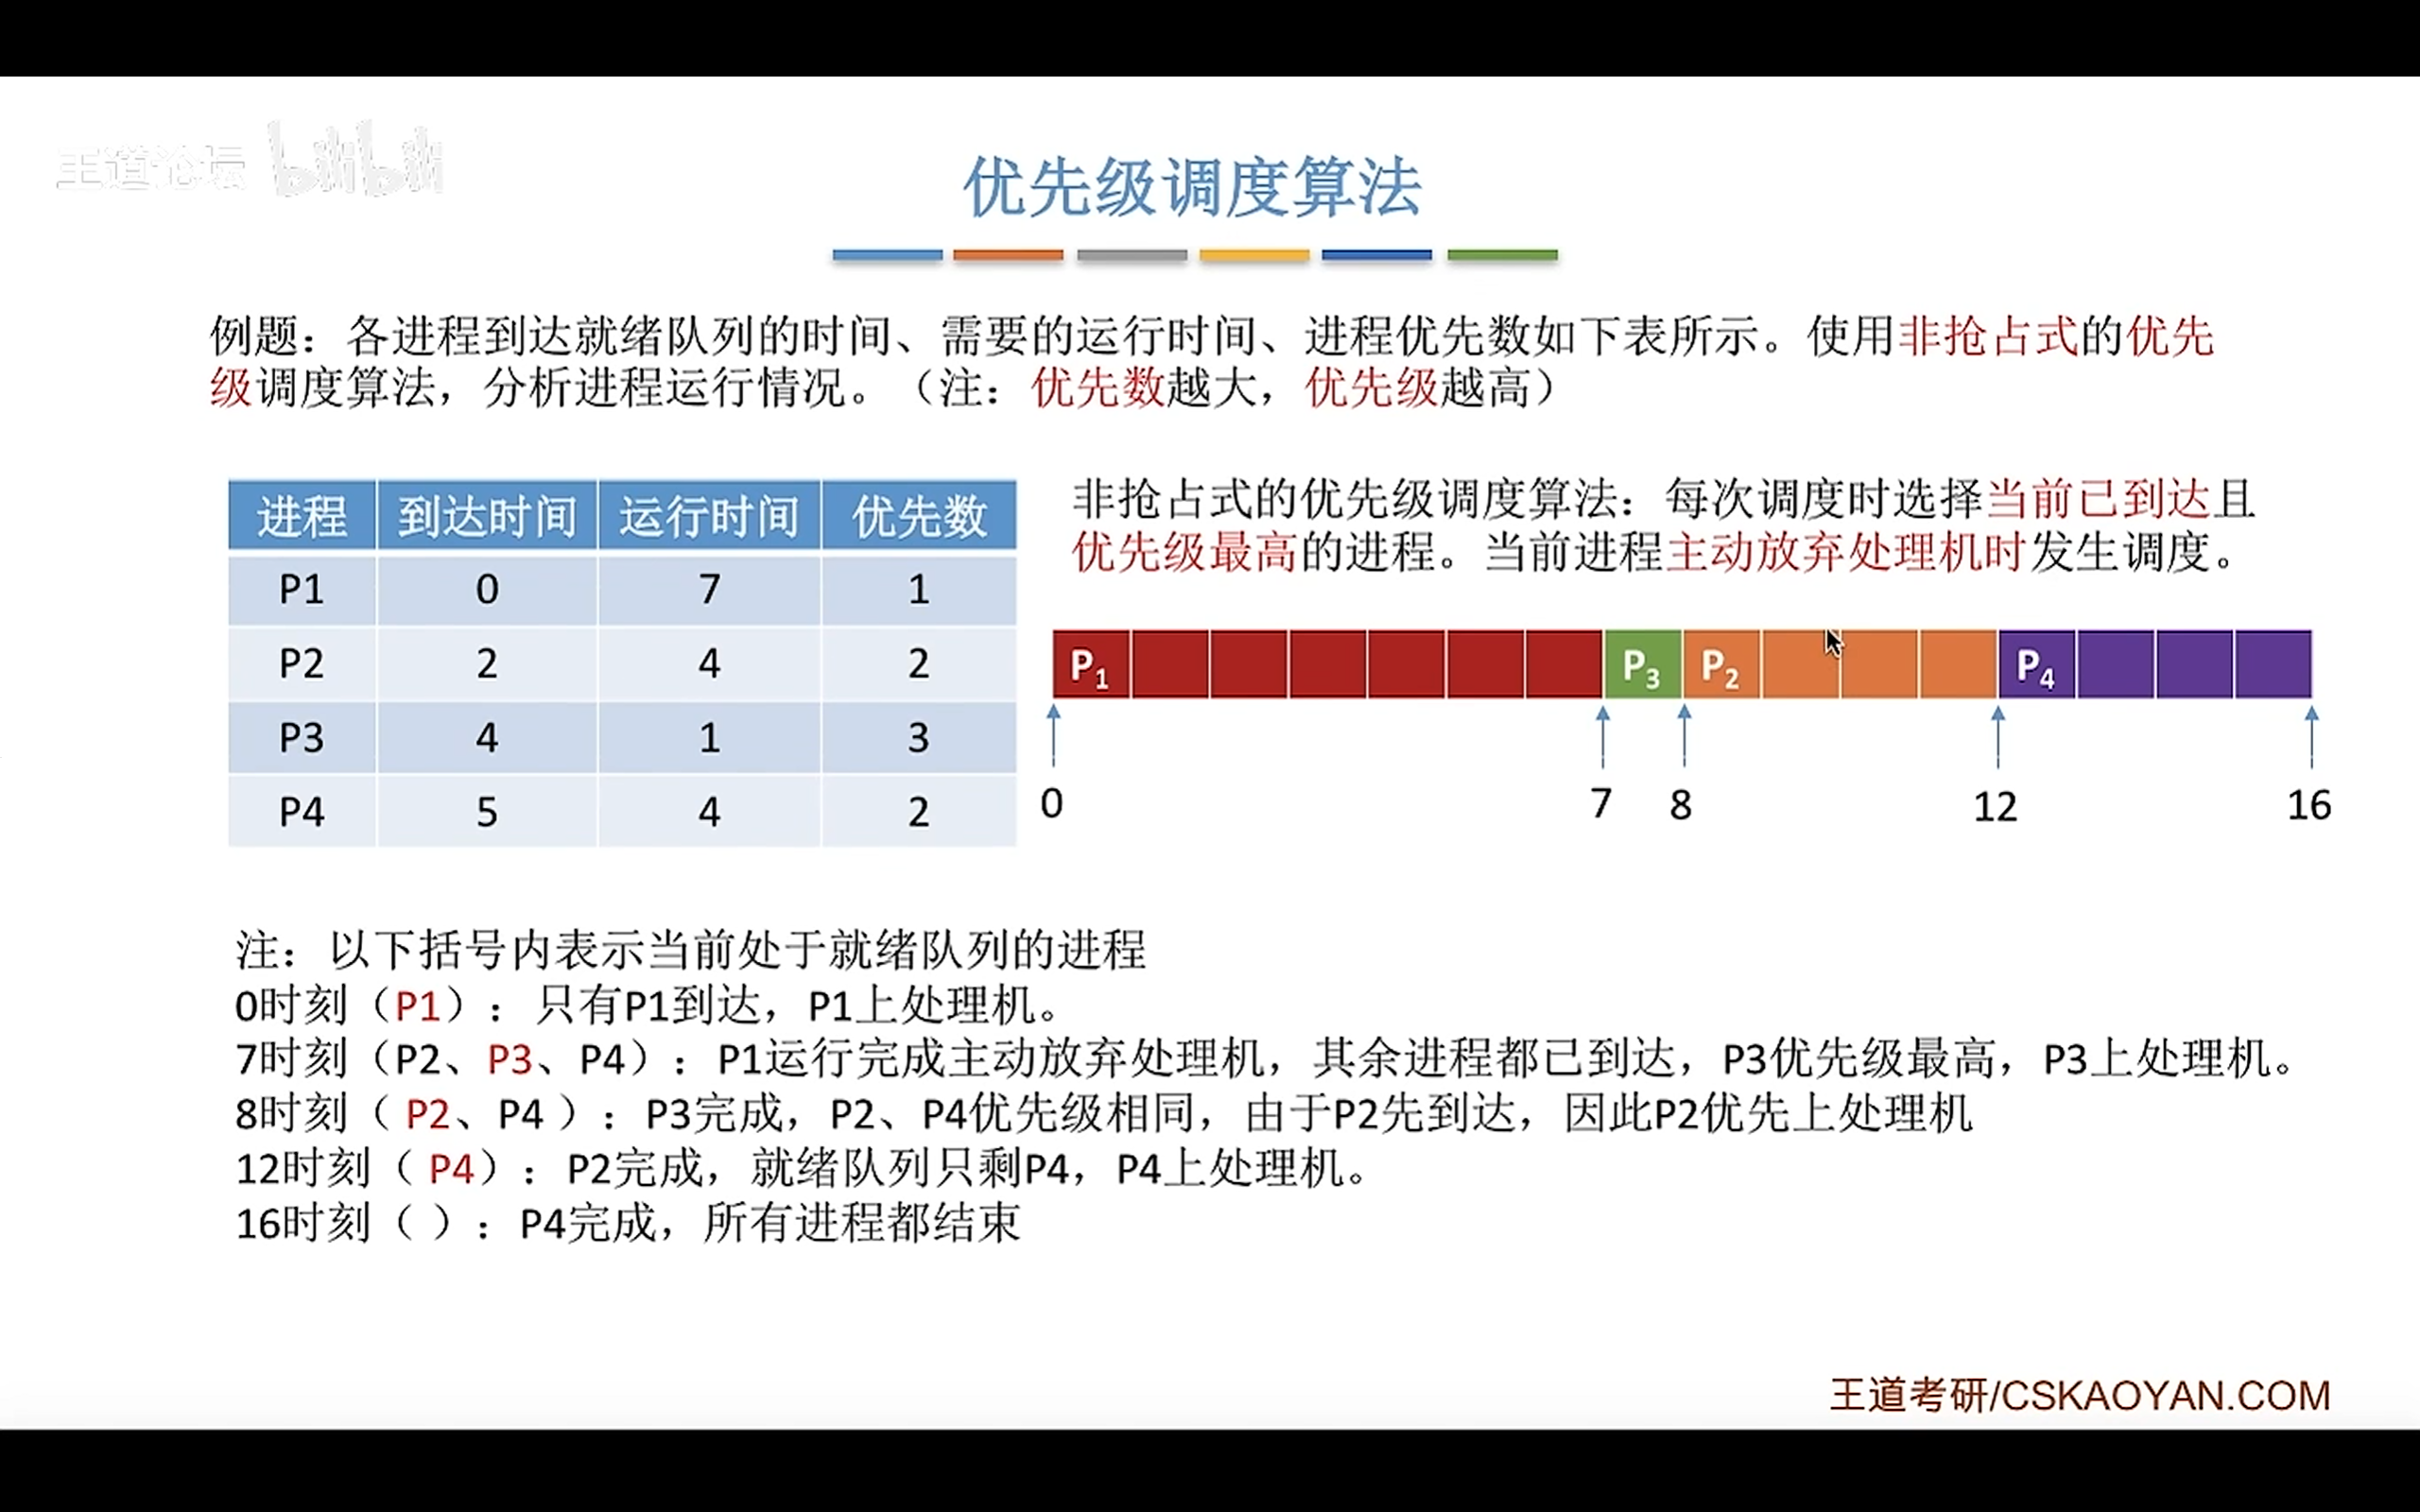
==非抢占式:==只允许进程主动放弃处理机。即即使有紧迫的任务,依旧不管,==只执行现在的进程(till进程终止或主动进入阻塞态)==。
- 不可以处理紧迫任务。实现简单,开销小。适合早期的批处理系统。
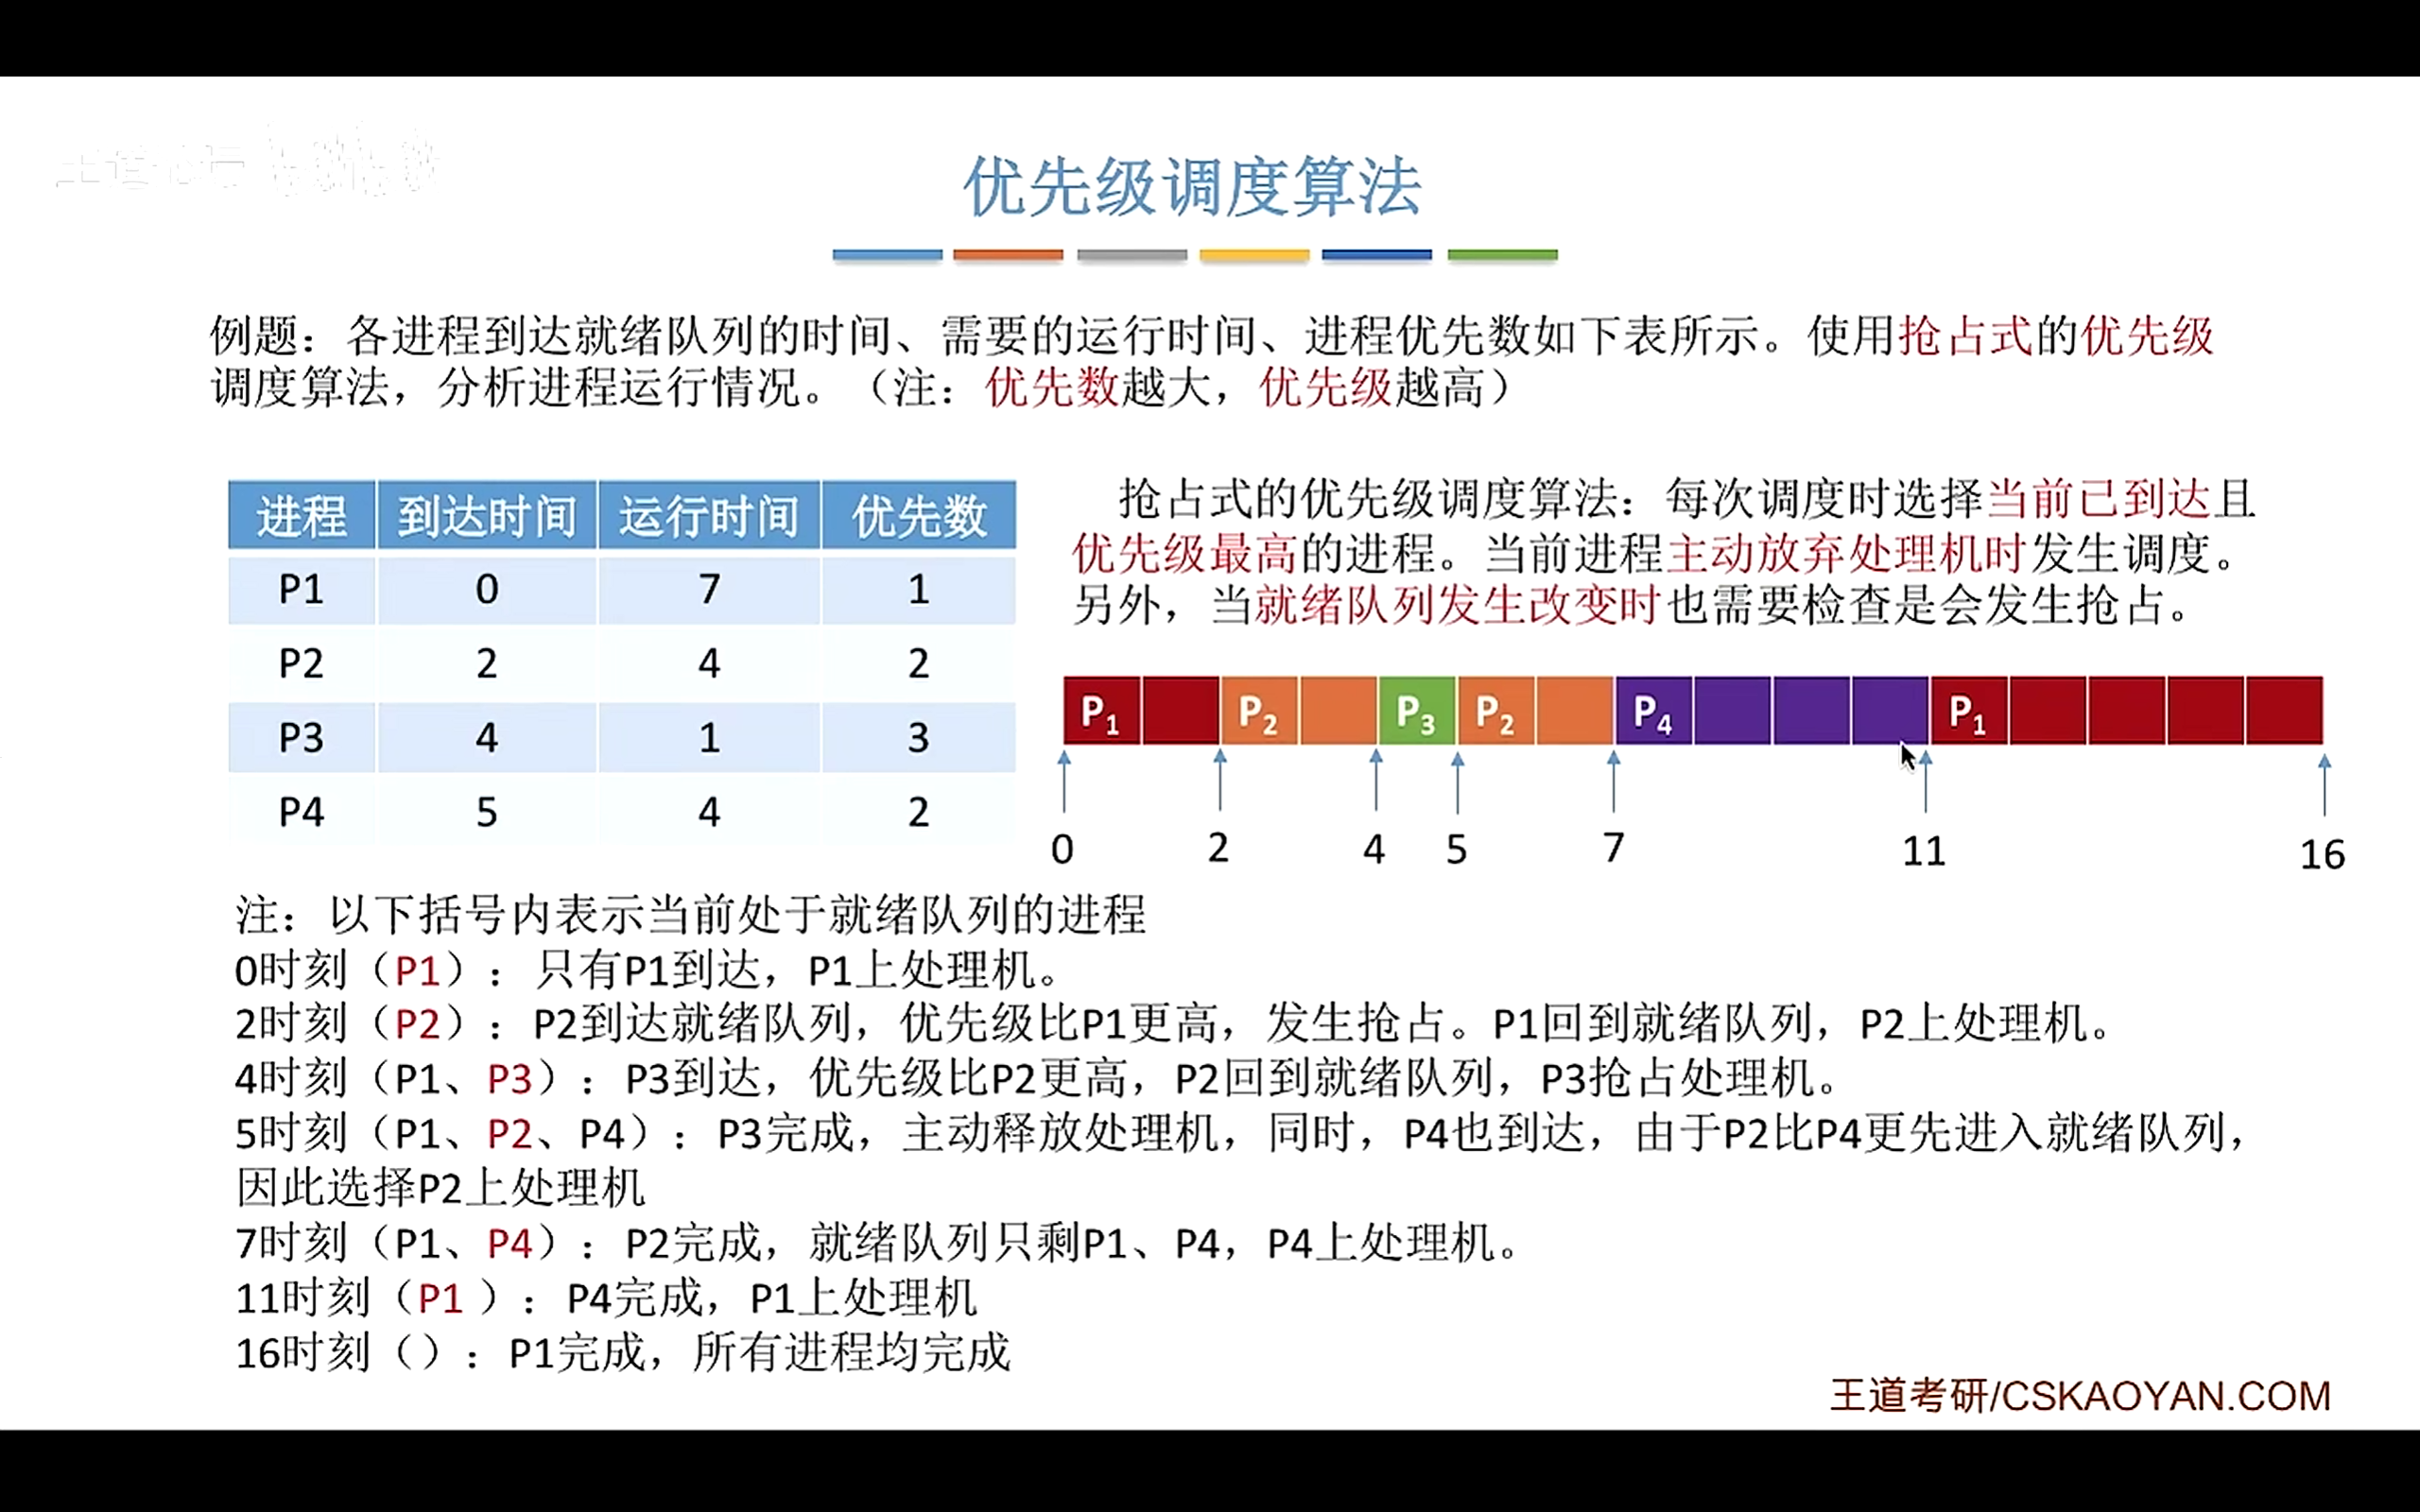
==抢占式:==允许进程被动放弃处理机。时钟中断后 / 有更紧迫的任务,==新任务可以抢占当前的进程的处理机==(by OS),当前进程暂停。
- 可以处理紧迫任务。适合分时操作系统,实时操作系统。
狭义的进程调度:只包括从就绪队列选出一个要运行的进程。(这个进程可以是当前的进程,也可以是别的进程 – 此时就需要进程切换。
广义的进程调度:包括 选一个进程 和 进程切换 两个步骤。
3.上下文,上下文切换
调度是决策行为。==(上下文)切换是执行行为。==
⭐**==进程的上下文==:由PCB表示。包括**
- ①CPU的所有寄存器的值(值就是进程现场信息)(eg,栈基址寄存器(一个线程一个栈))
- ②进程状态和控制信息(OS管理状态)(eg,页表基址寄存器(进程相关))
- ③堆栈中的内容(运行时的数据)
注:中断向量不属于上下文,是一组指向中断处理程序的指针,存放在内存中。
==上下文切换==:==将CPU切换到另一个进程,需保存当前的状态,并恢复另一个进程(新进程)的状态。==
⭐上下文切换的流程:
- 将当前CPU的各个寄存器的旧内容保存到当前进程的PCB中。
- 将新进程的现场信息装入CPU的各个寄存器
- 将控制转至新进程执行,即更新程序计数器PC的值。
注:进程调度和切换是有代价的,所以不是调度越频繁并发度越高。
例题:切换同一个进程内的线程时:
需要做的:
一个线程一个栈。
保存然后更新线程的程序计数器的值
不需要做的:
- 不需要更新页基址寄存器的值(因为线程共享进程的虚拟地址空间)
- 不需要更新进程的打开文件表(一个进程打开的文件也是被线程共享的)
回顾
三 . 调度程序、闲逛进程
调度程序
- 需要调度算法(让谁运行)
- 需要确定时间片大小(运行多久)
调度程序的组成:排队器,分派器,上下文切换器。
什么时候触发“调度程序”:
- ①创建新进程
- ②进程退出
- ③运行的进程阻塞
- ④IO中断发生(唤醒某些阻塞进程)
注:
不支持内核级线程的OS,调度程序的处理对象是进程
支持内核级线程的OS,调度程序的处理对象是内核线程
闲逛进程idle
就绪队列没有别的进程的时候,调度程序就会调度闲逛进程工作。
优先级是最低的。
四 . 调度算法的评价指标
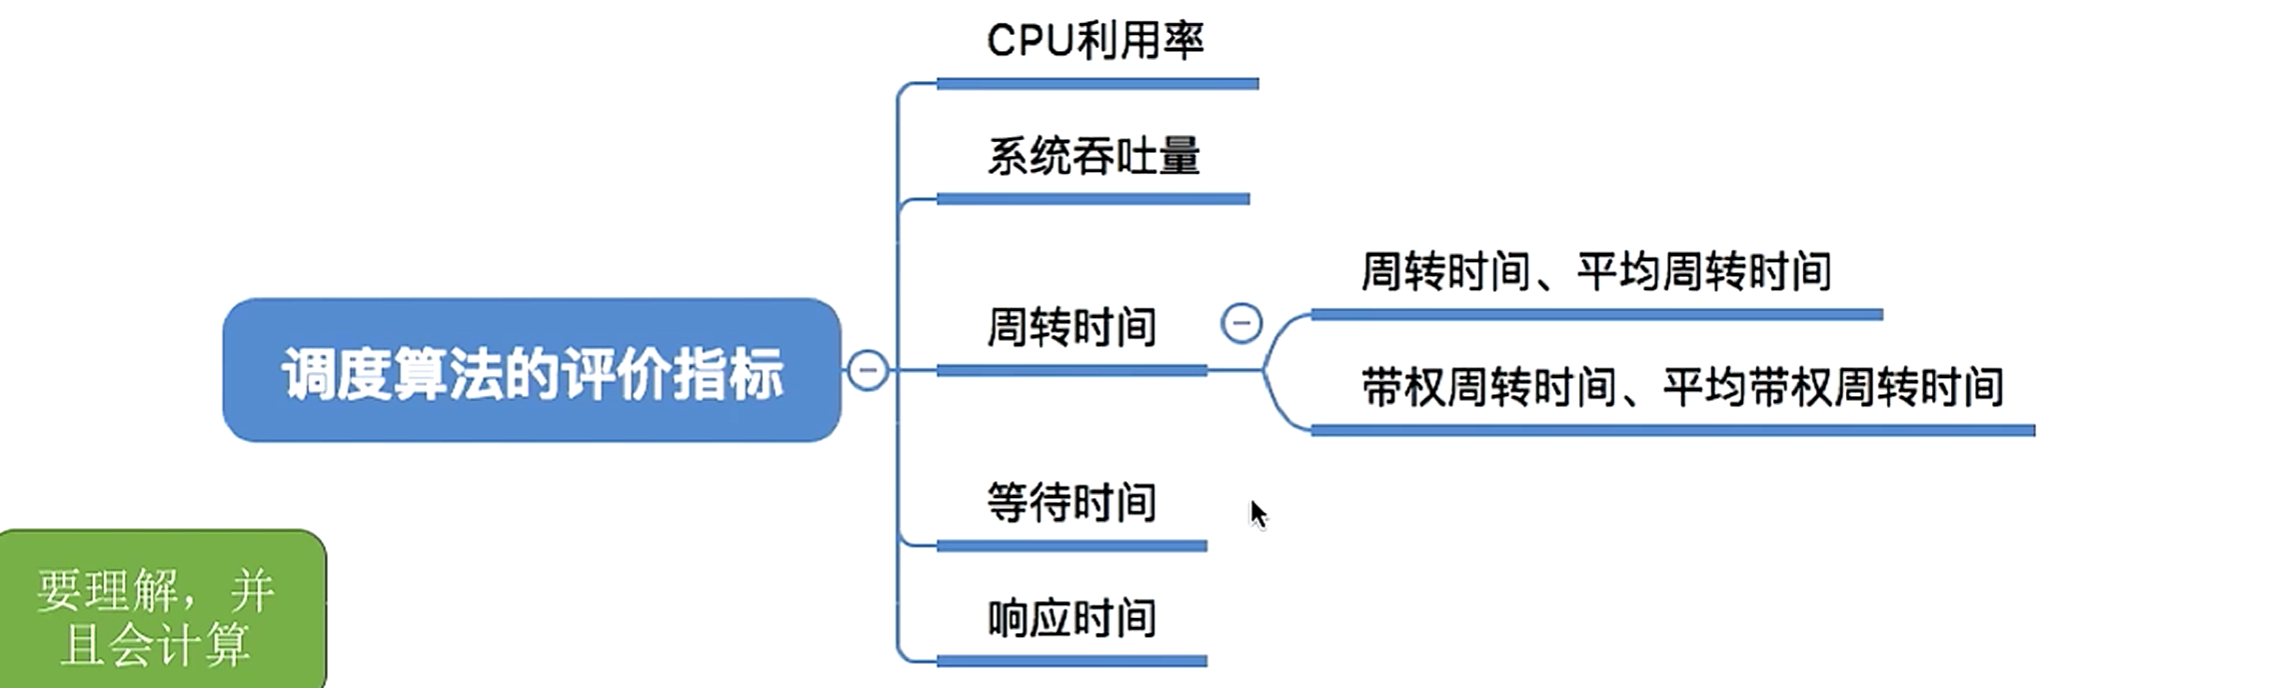
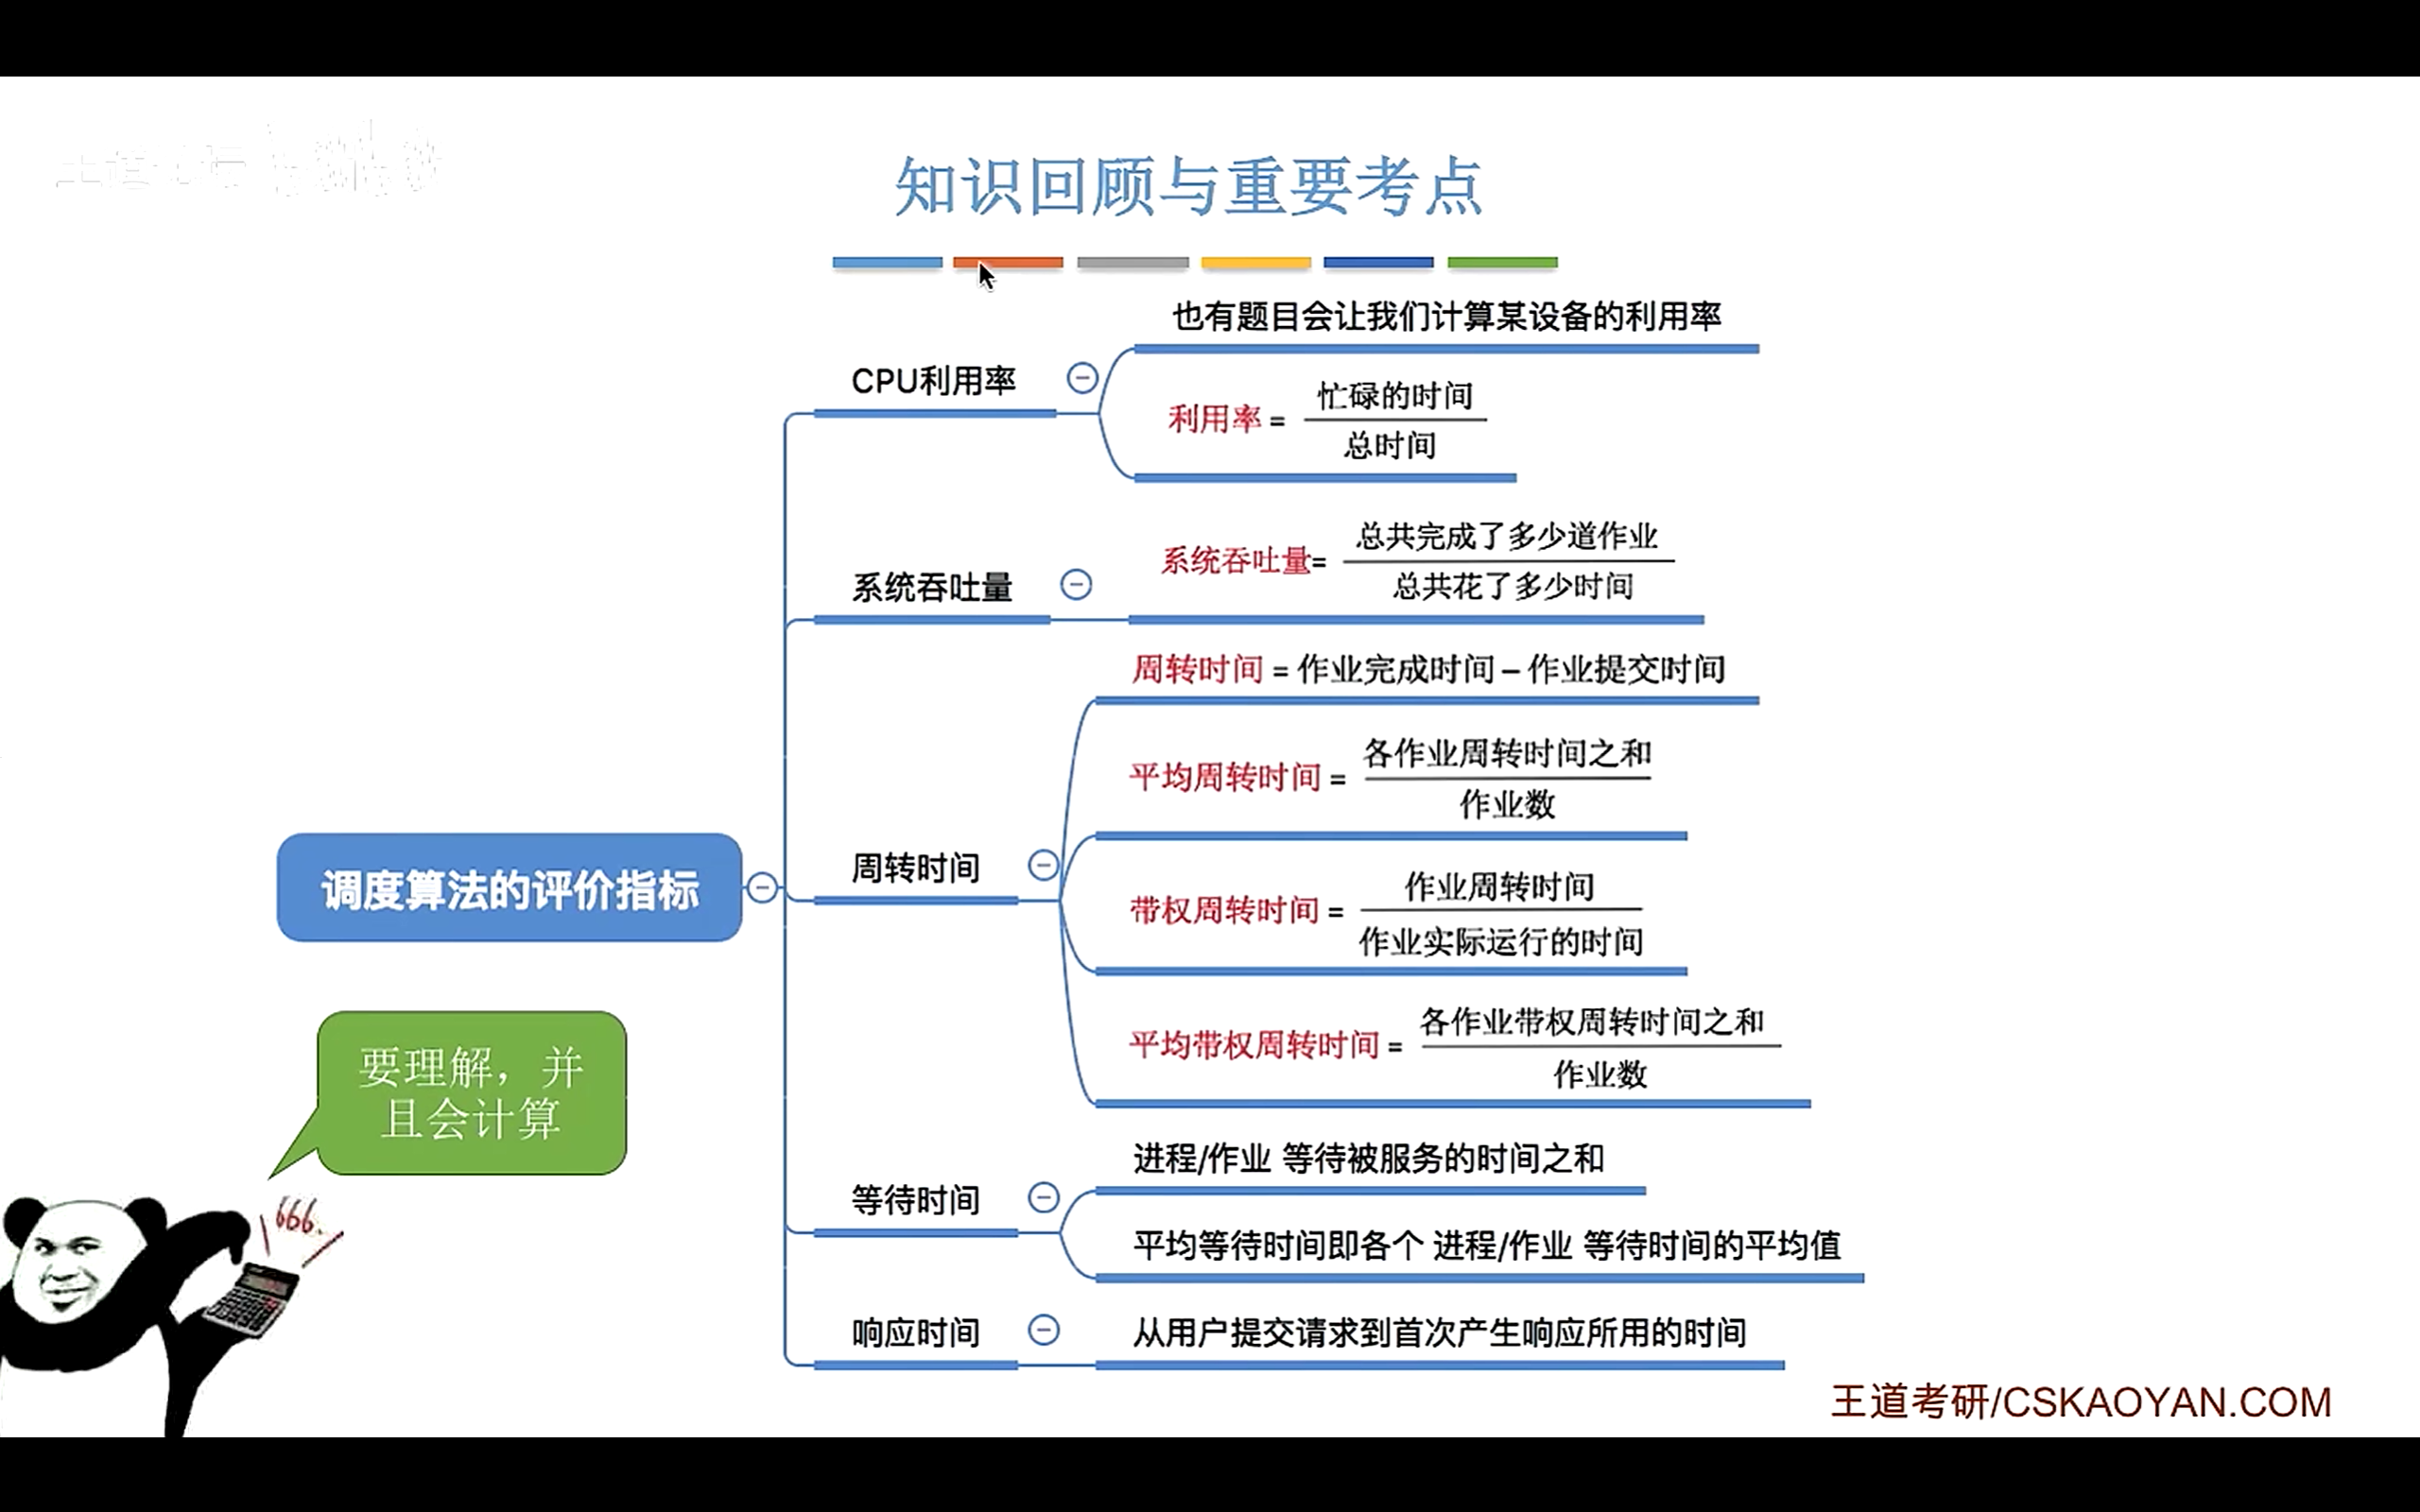
CPU利用率
让CPU尽可能工作。
==利用率 = 工作时间 / 总时间==
系统吞吐量
单位时间完成作业的数量。
==系统吞吐量 = 总共完成的作业数 / 总时间==
周转时间
作业被提交给系统开始,到作业完成结束之间的时间。
==周转时间 = 作业完成时间 - 作业提交时间==
周转时间 =
作业在外存后备队列等待作业调度(高级调度)的时间 + (一次)
进程在就绪队列上等待进程调度(低级调度)的时间 + (多次)
进程在CPU上执行的时间 + (多次)
进程等待IO操作的时间 (多次)
平均周转时间 = 各个作业周转时间之和 / 作业数 (OS更关心的)
(周转时间并不能很好地代表时间,有的运行时间短,但是等待时间很长。所以提出了带权周转时间)
==带权周转时间 = 作业周转时间 / 作业实际运行时间==
等待时间
进程 / 作业 处于等待处理机状态时间的和。
==进程等待时间== = ==周转时间-运行时间-IO操作时间。==
==作业等待时间== = 进程等待时间 + 作业在外存等待调度时间 。
(一个作业被CPU服务多久的,被IO设备服务多久一般是确定不变的,因此调度算法只会影响作业/进程的等待时间)
响应时间
==用户提交请求到首次相应的时间。==
==响应比== =【 等待时间 + “运行时间” 】/ “运行时间”
回顾
五 . 调度算法
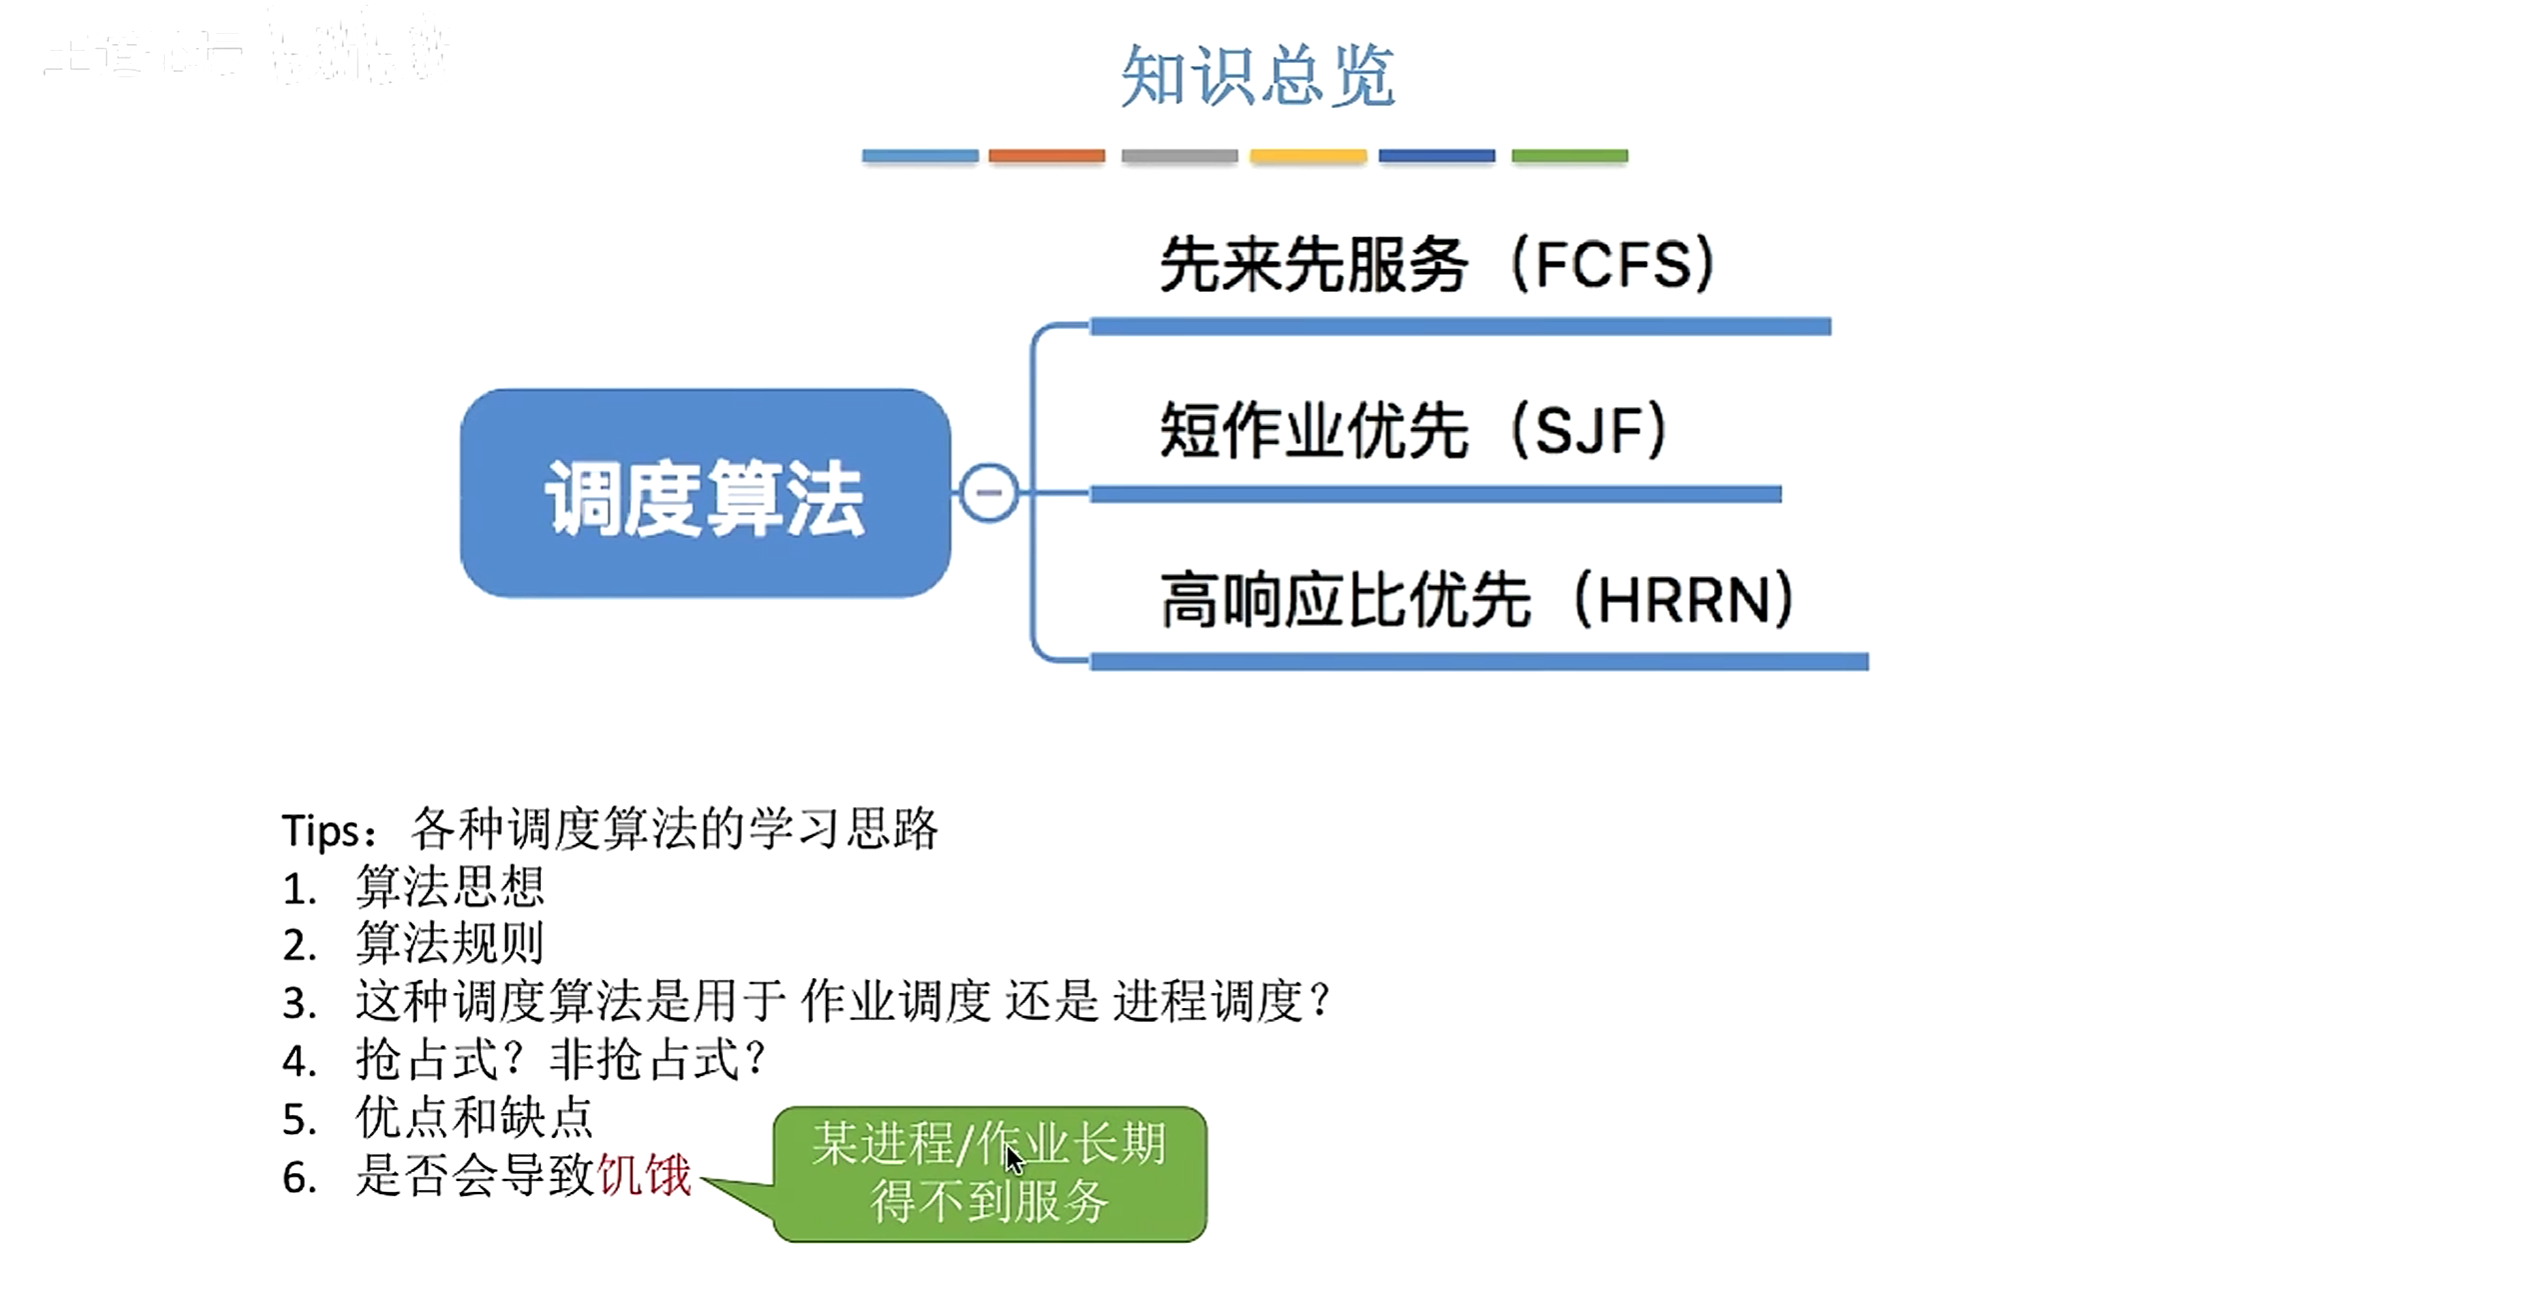
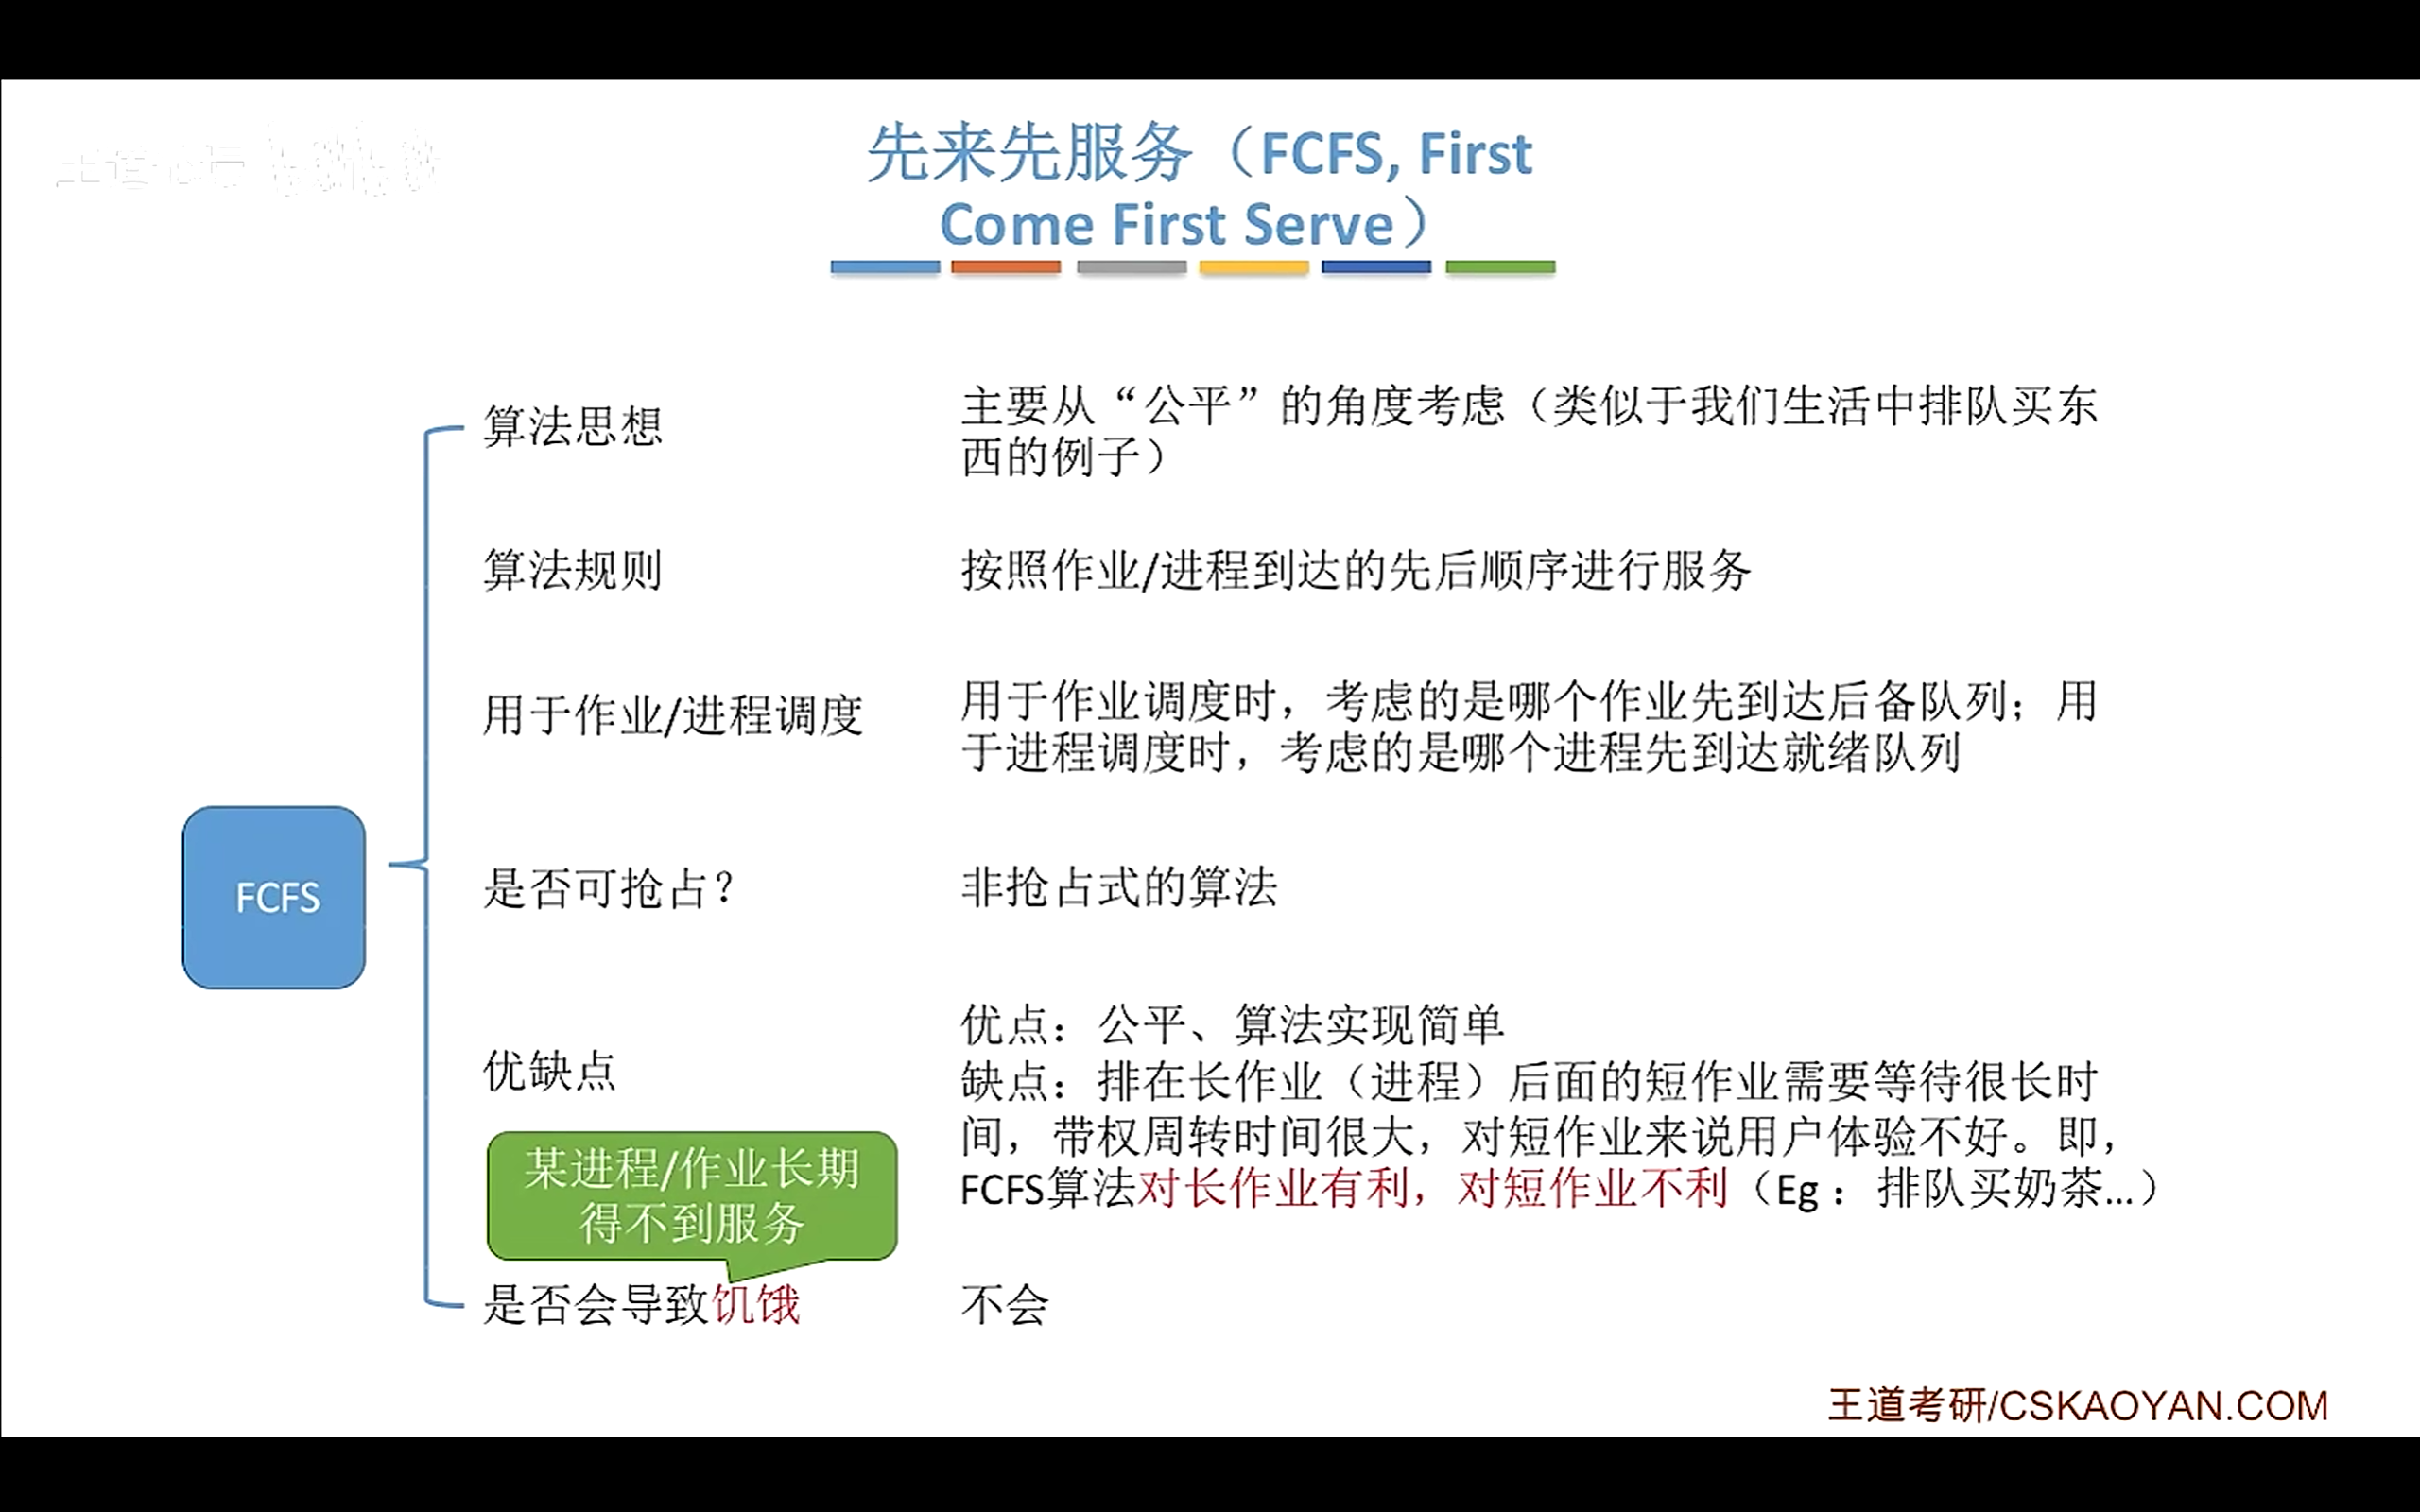
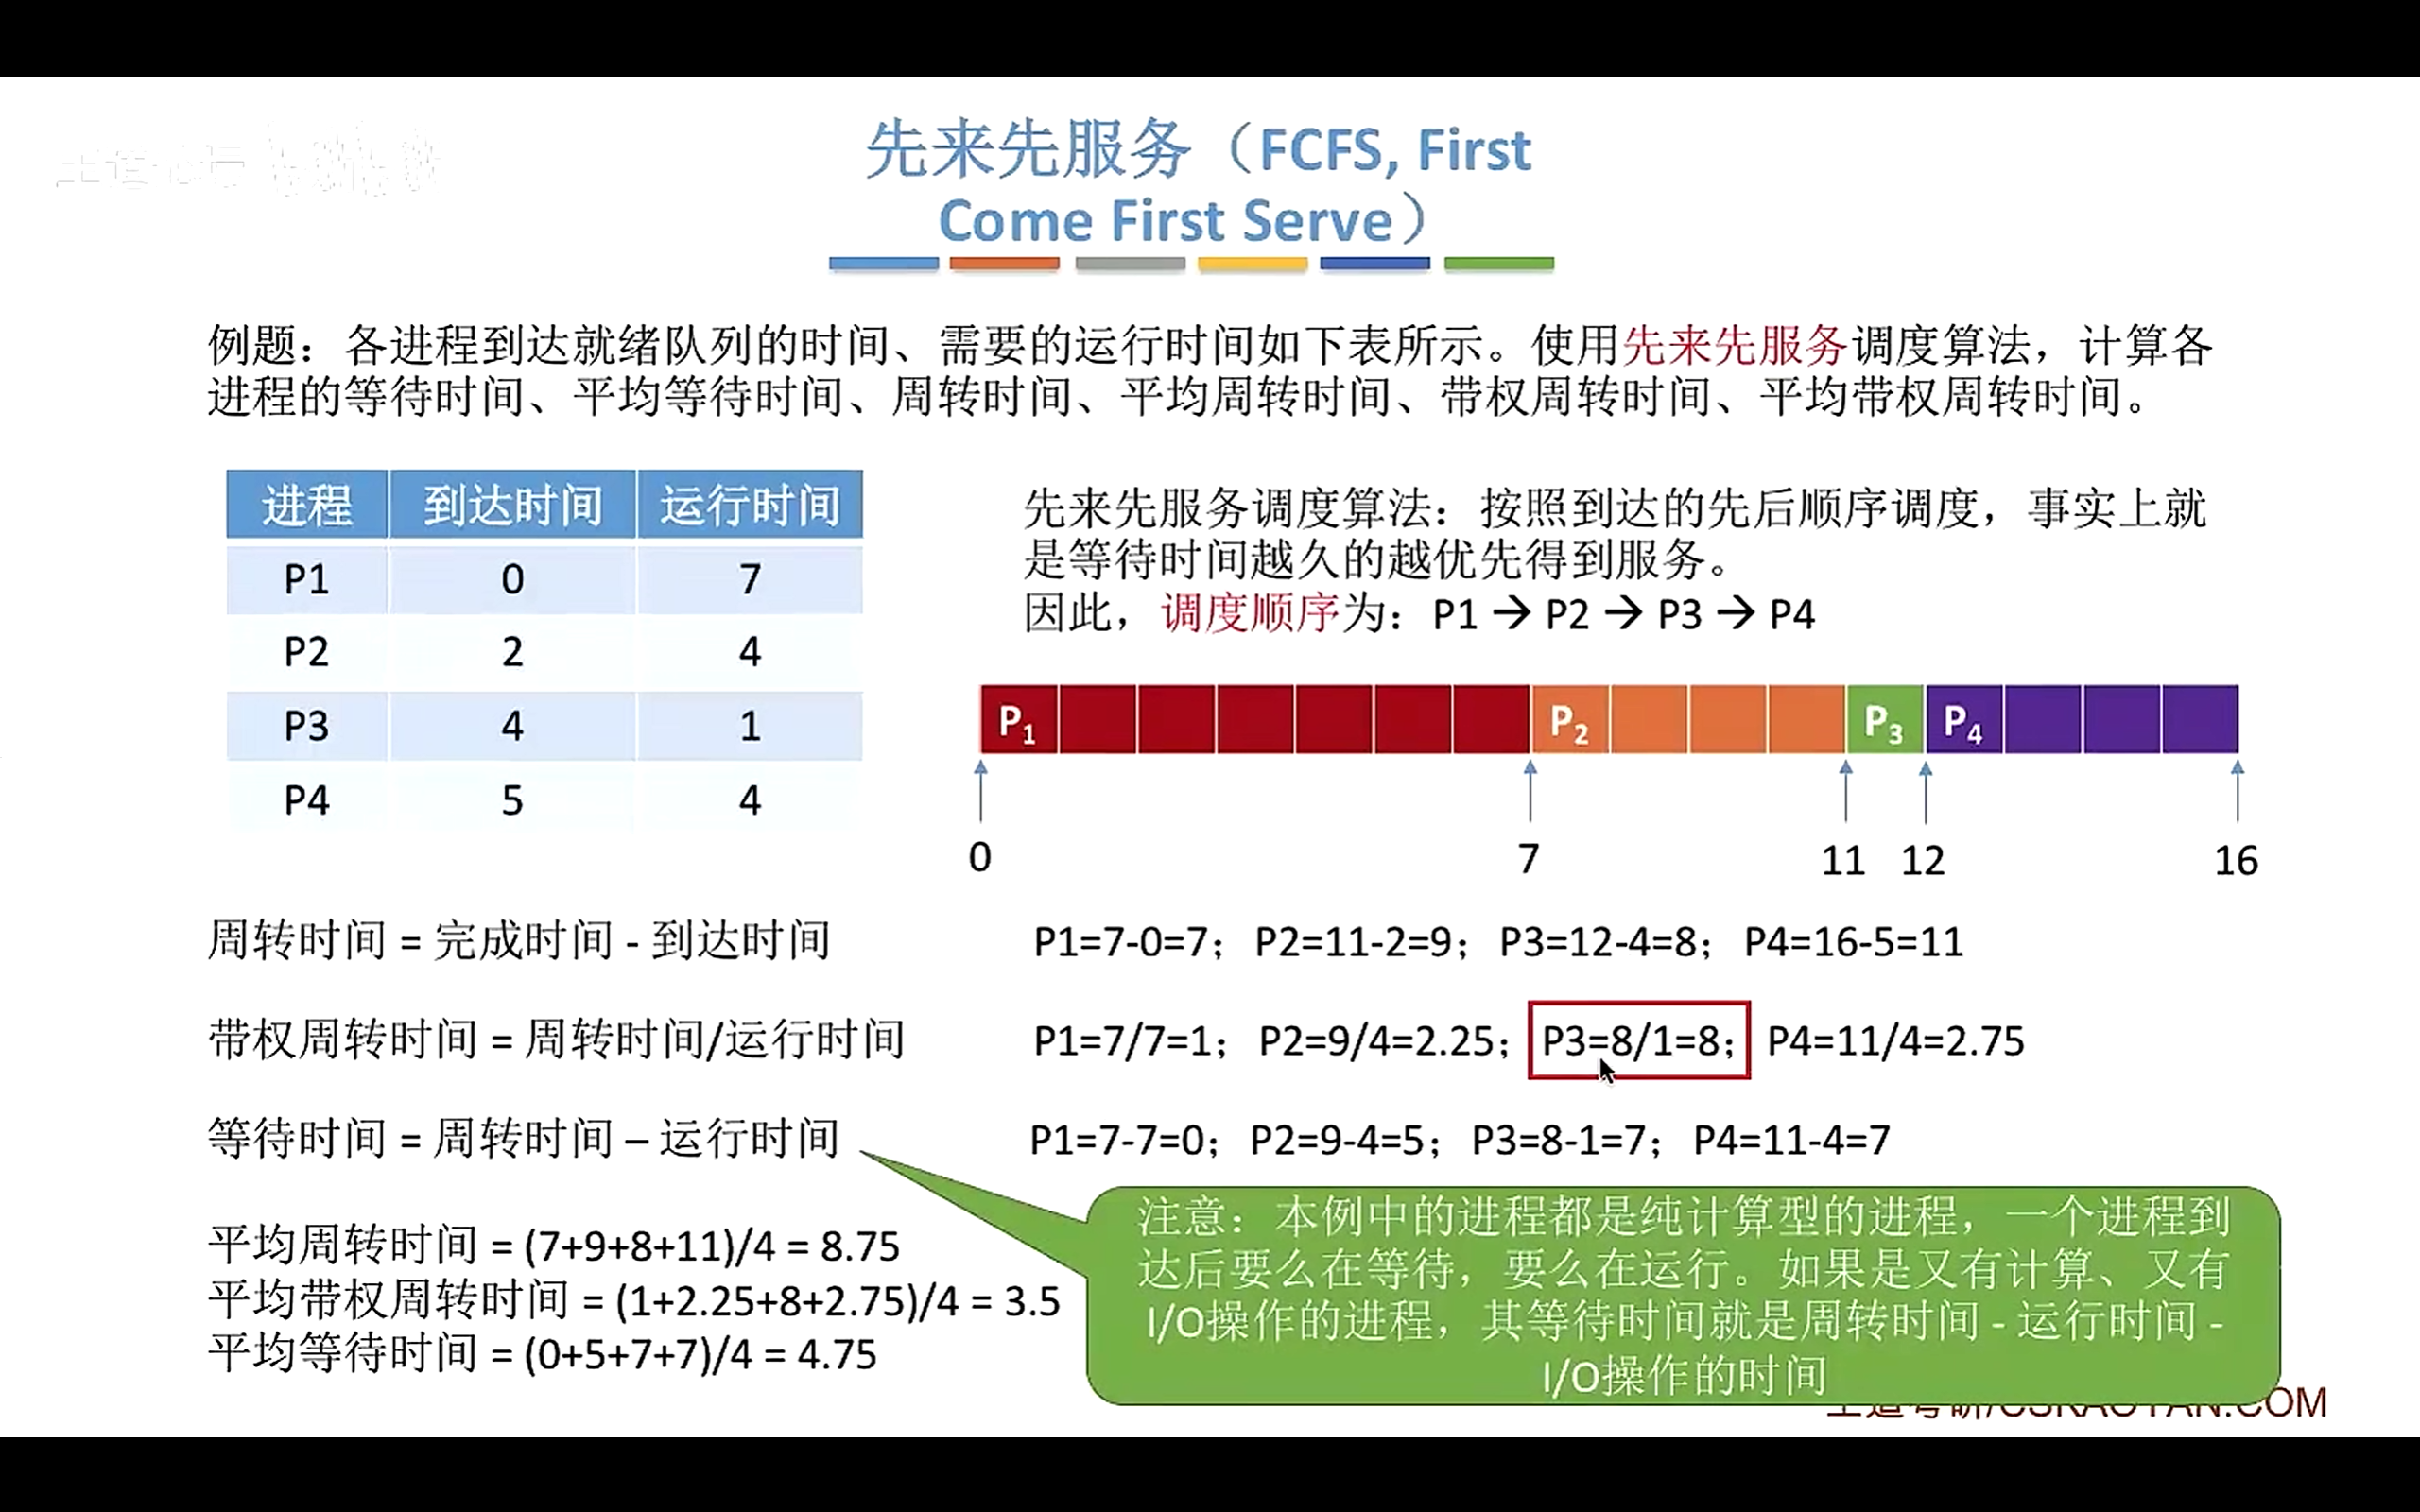
①先来先服务FCFS
first come first serve
开销是最小的,无需判断/比较别的东西。
②短作业优先SJF
shortest job first
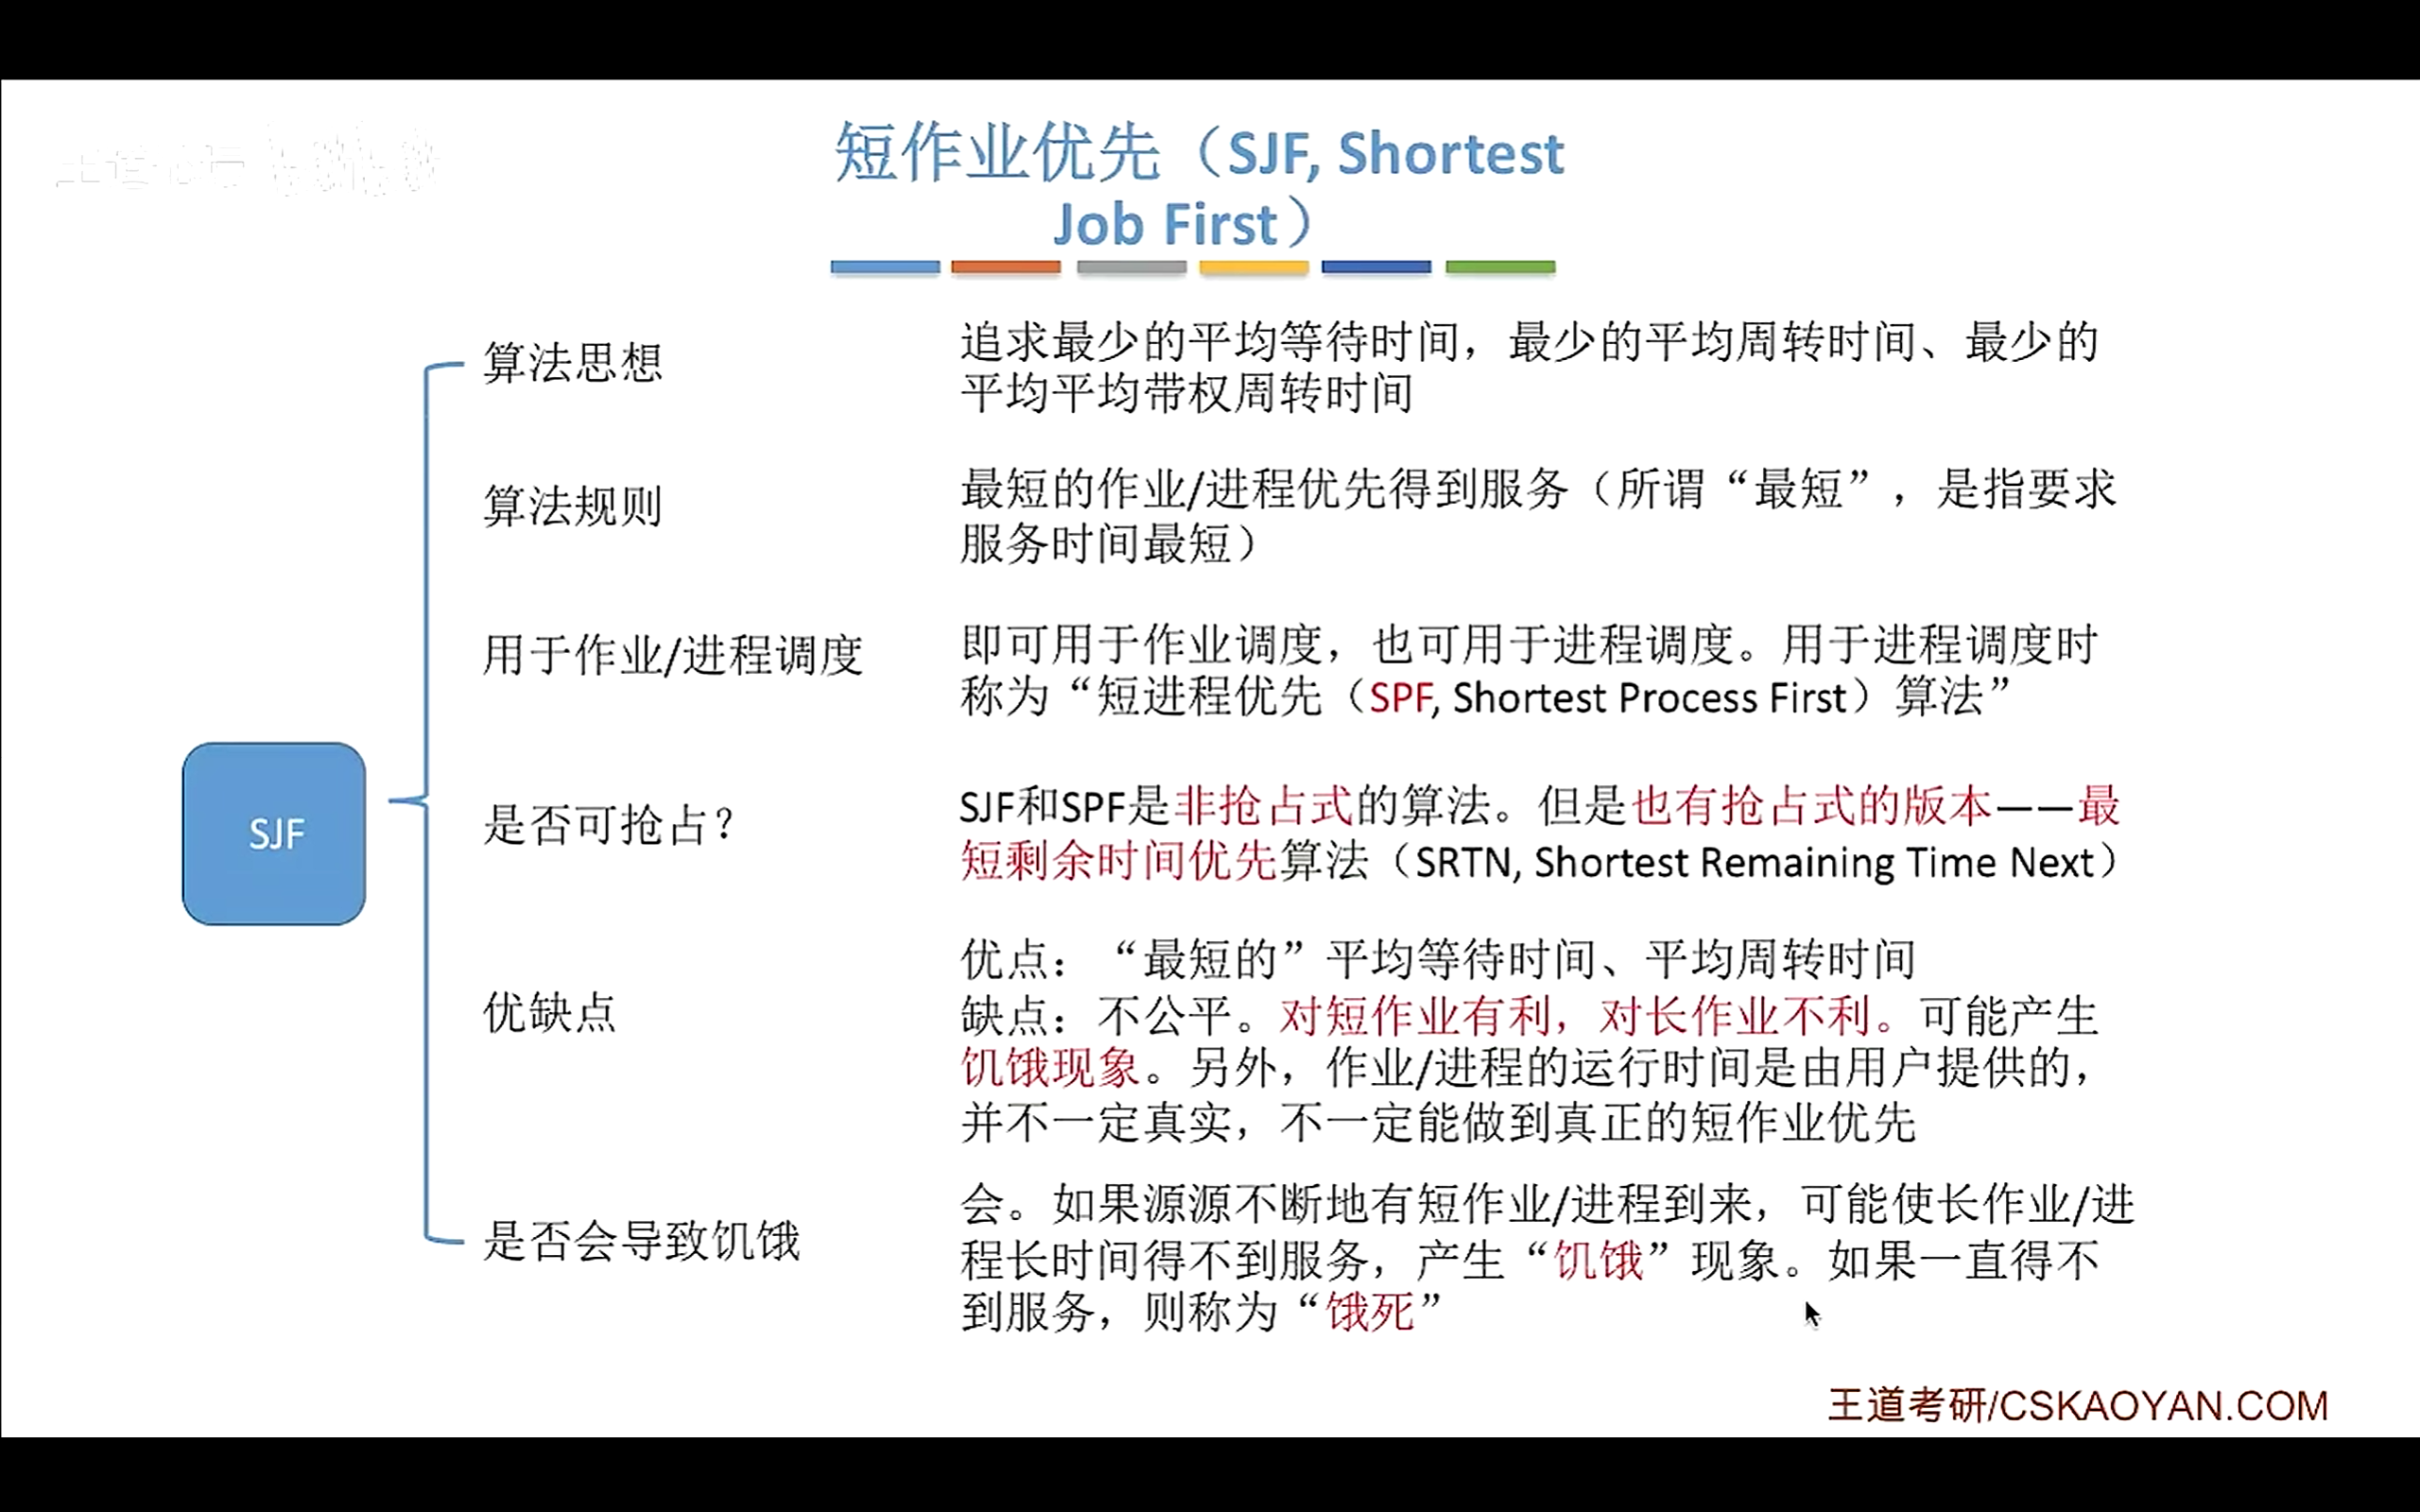
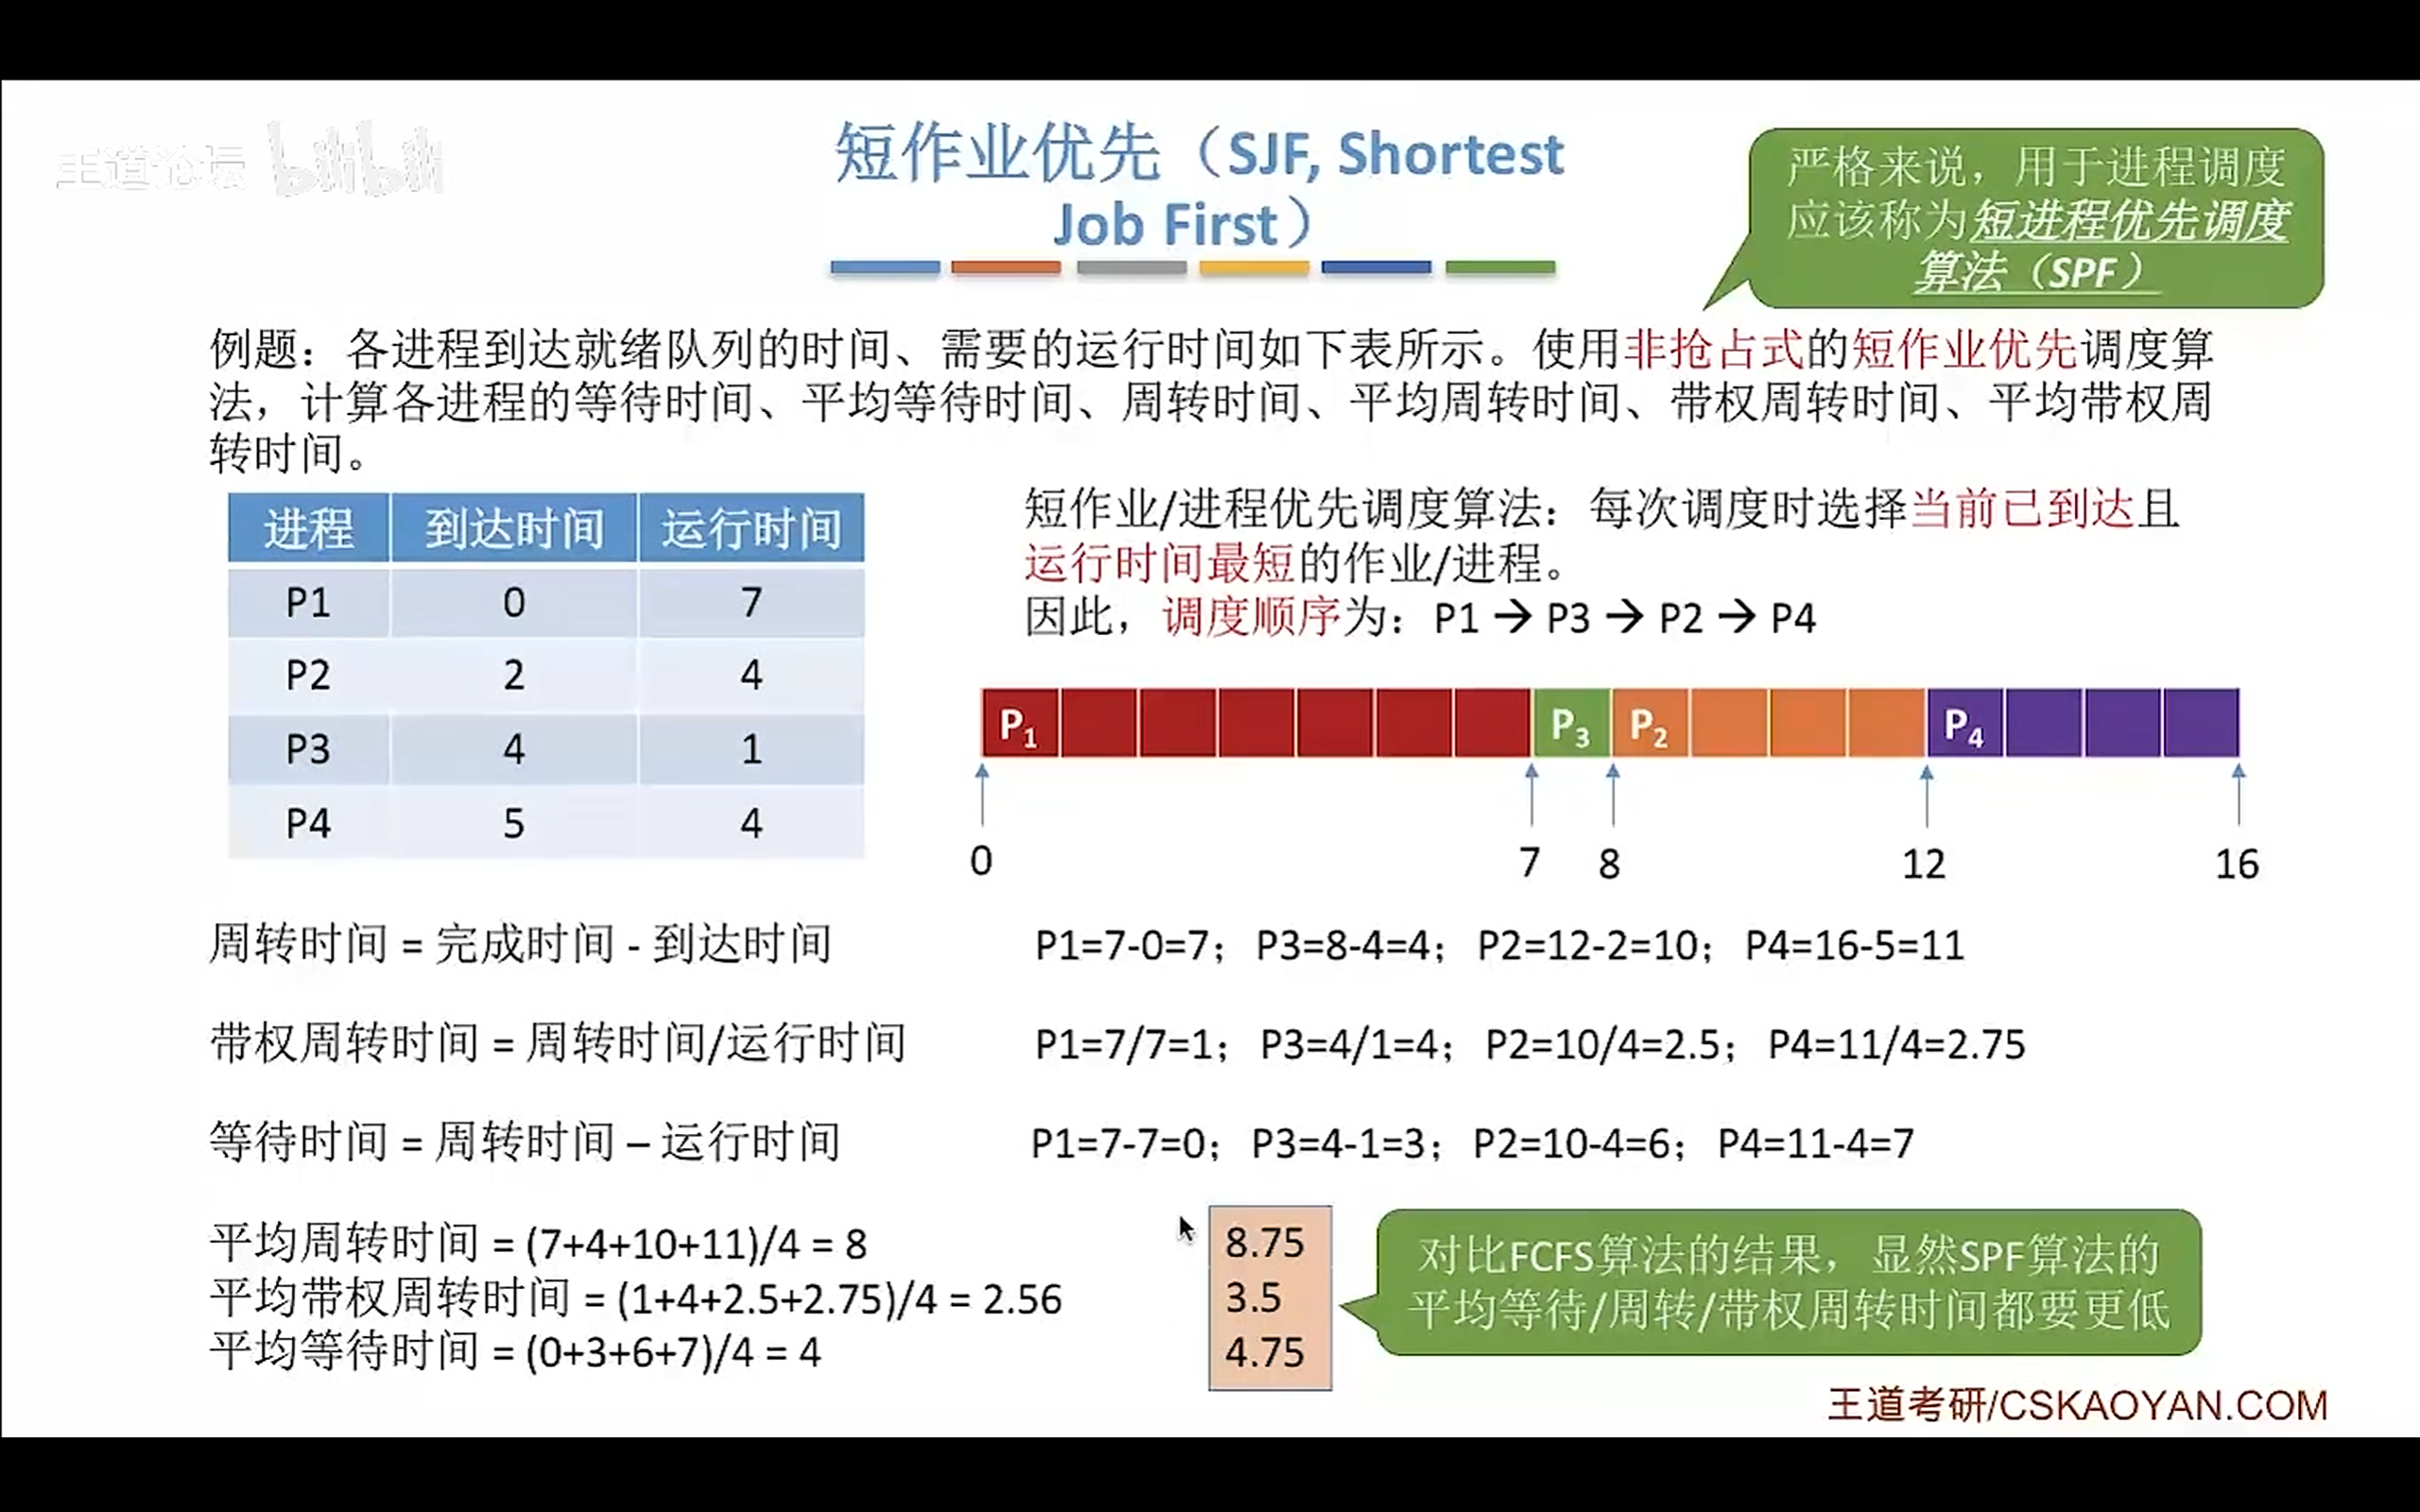
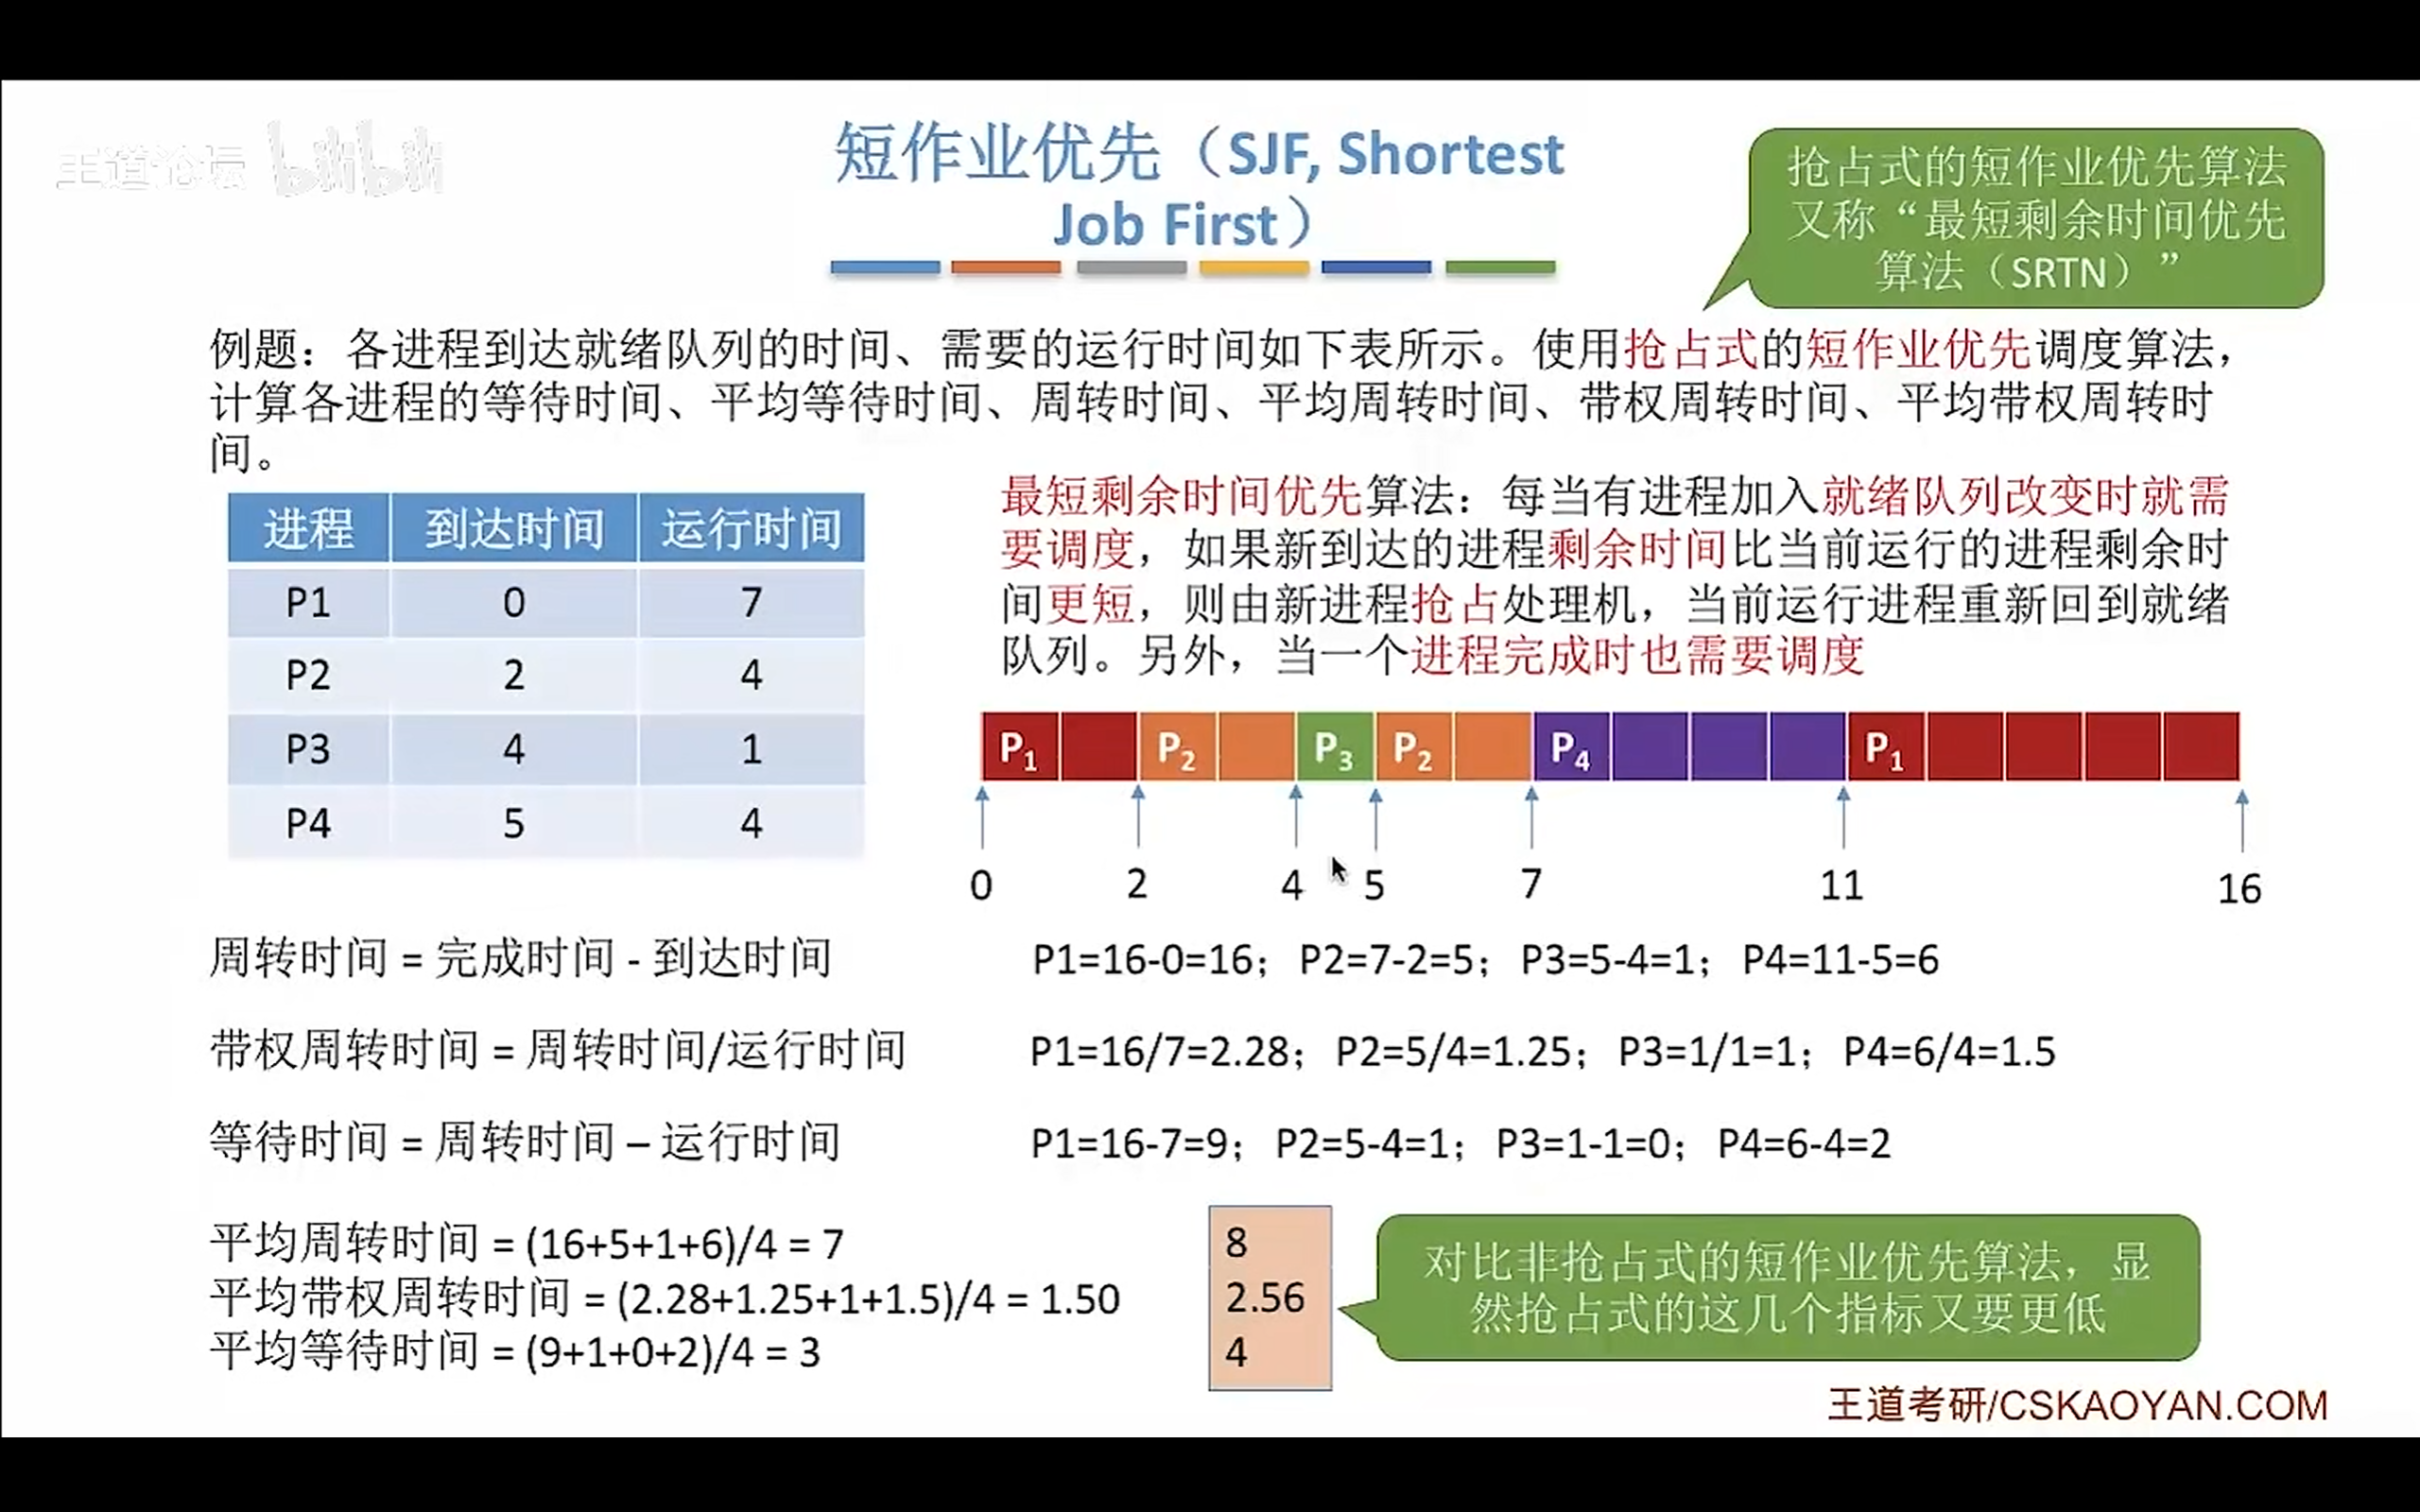
注:题目没提及,默认是非抢占式的。
- 抢占式的短作业/进程优先调度算法的==平均等待时间、平均周转时间最少。==
- 在所有进程几乎同时到达 时,采用SJF调度算法的评价等待时间、平均周转时间最少。(题目选项没有别的很明显错误的话,只能选它了)
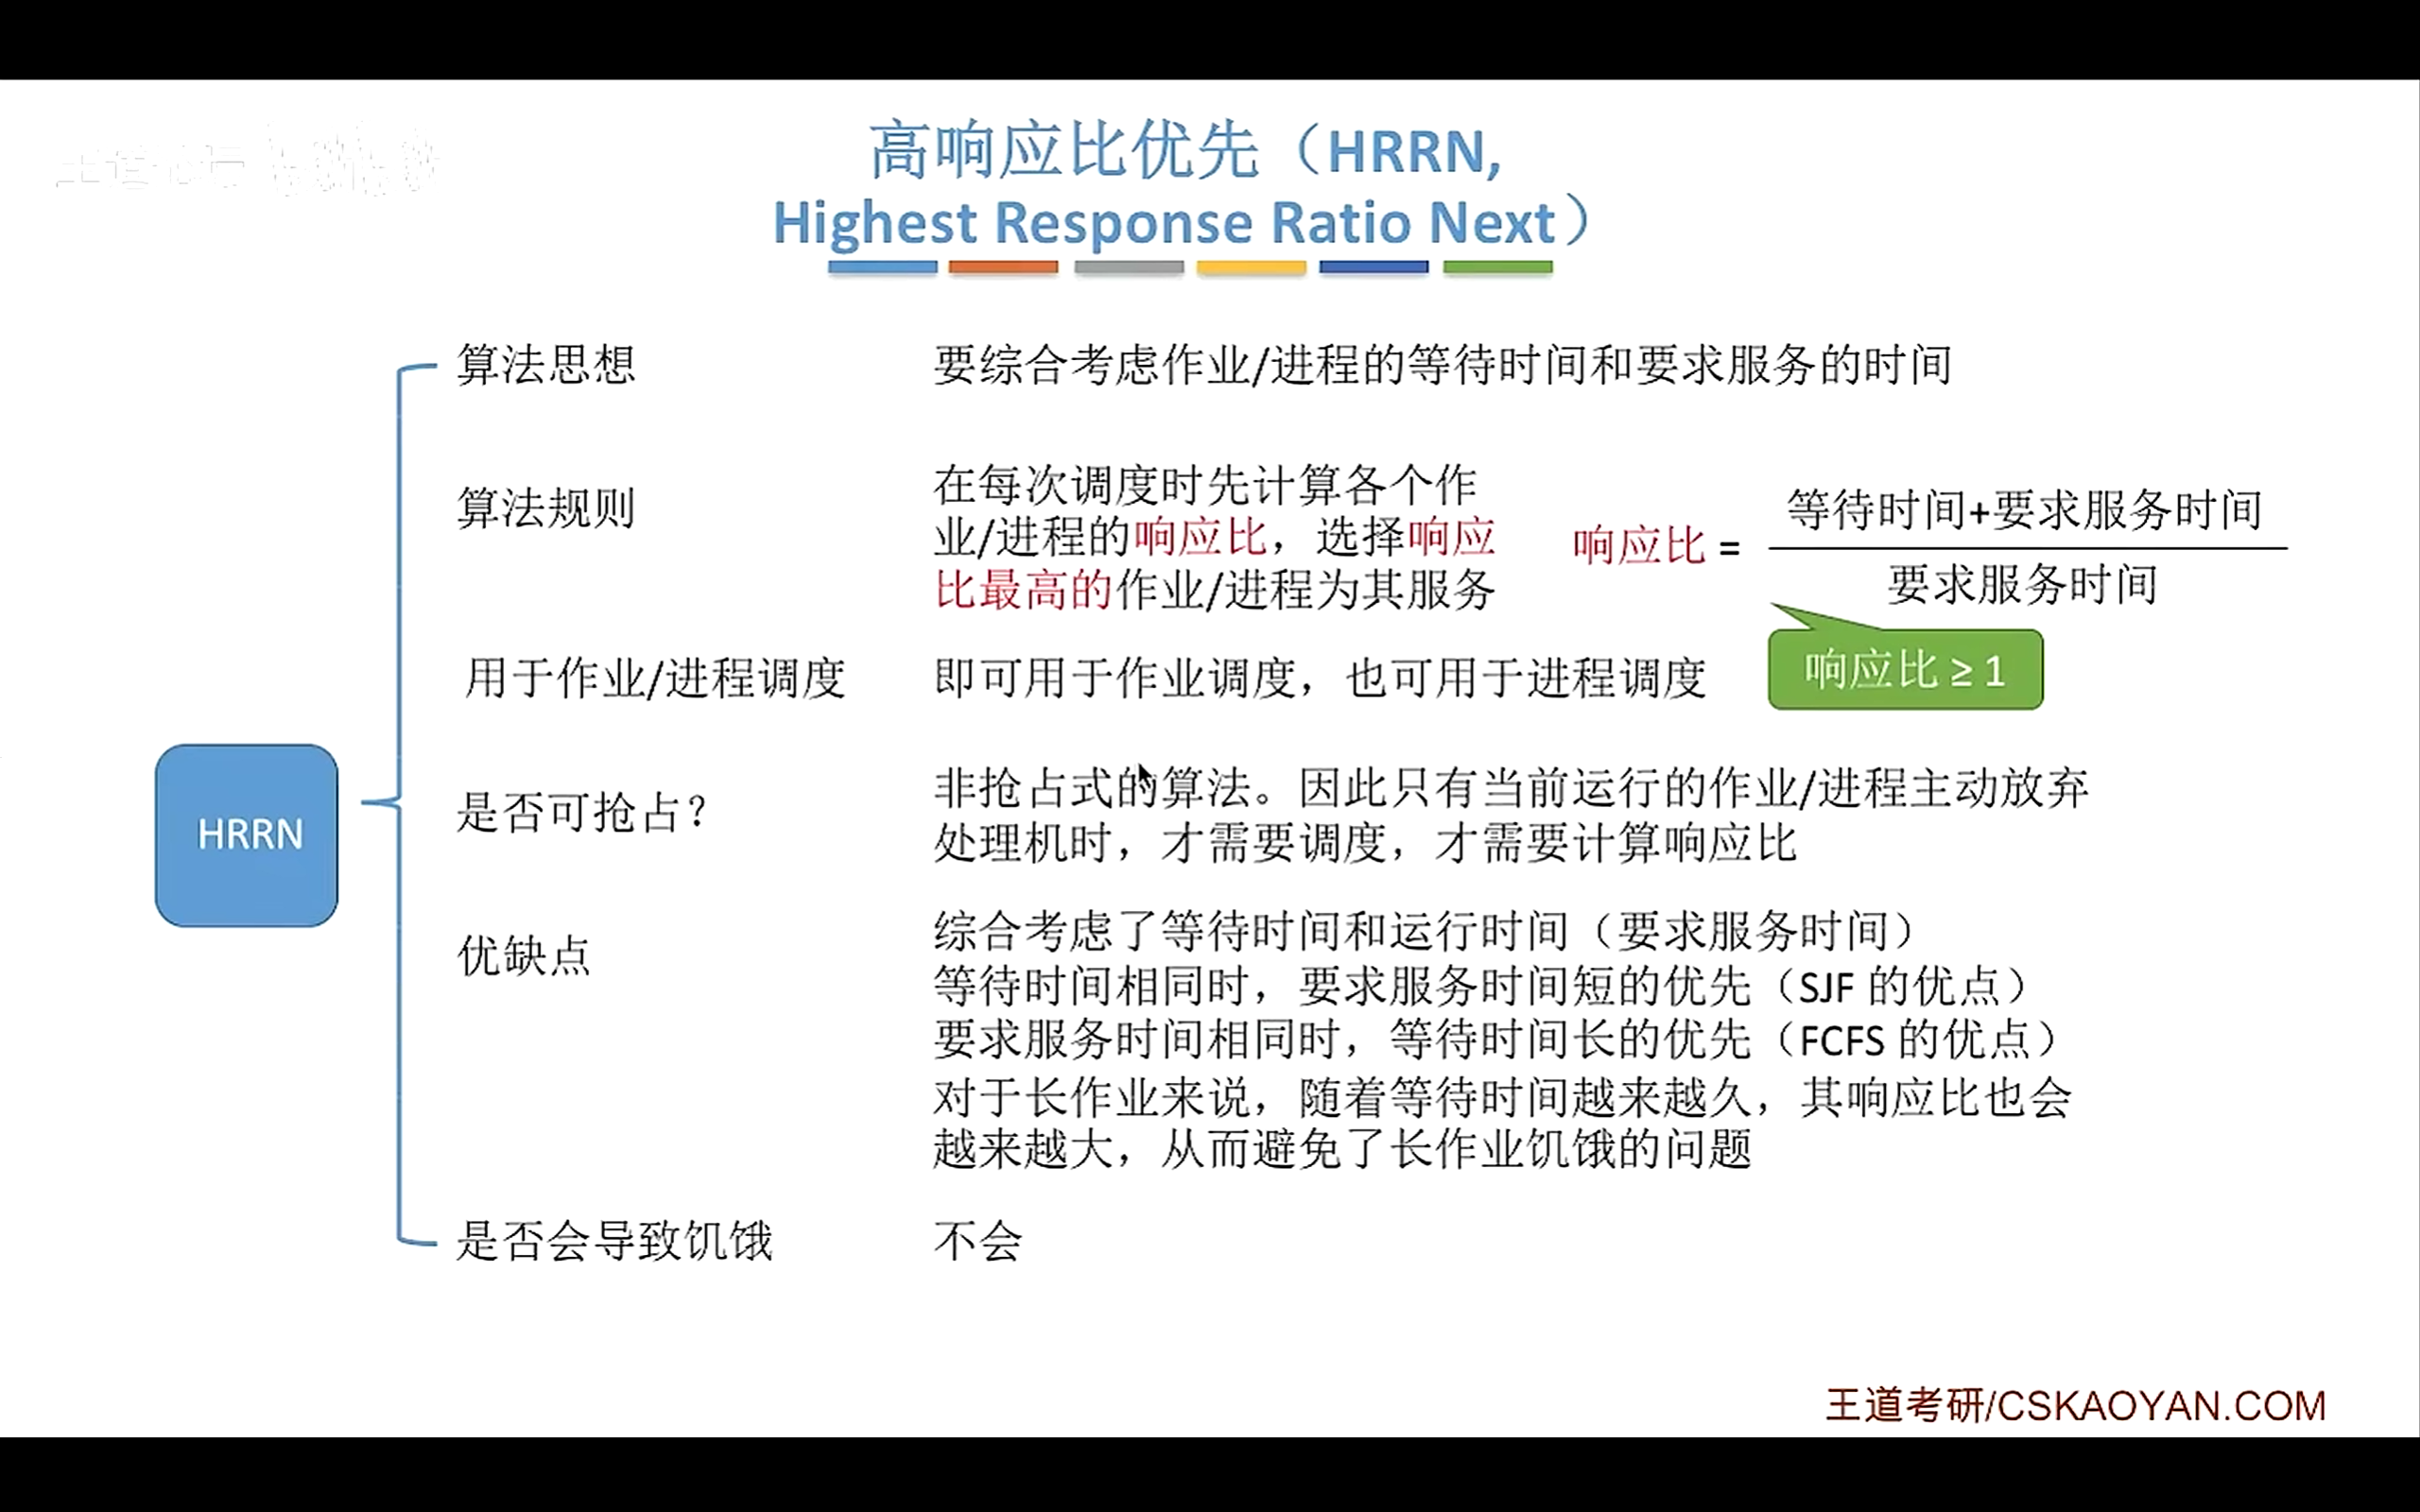
③高响应比优先HRRN
FCFS算法对短作业不友好(考虑的是等待时间最长的)
SJF算法对长作业不友好(考虑的是运行时间最短的)
有没有一种算法,综合一点的?(考虑both等待时间和运行时间)
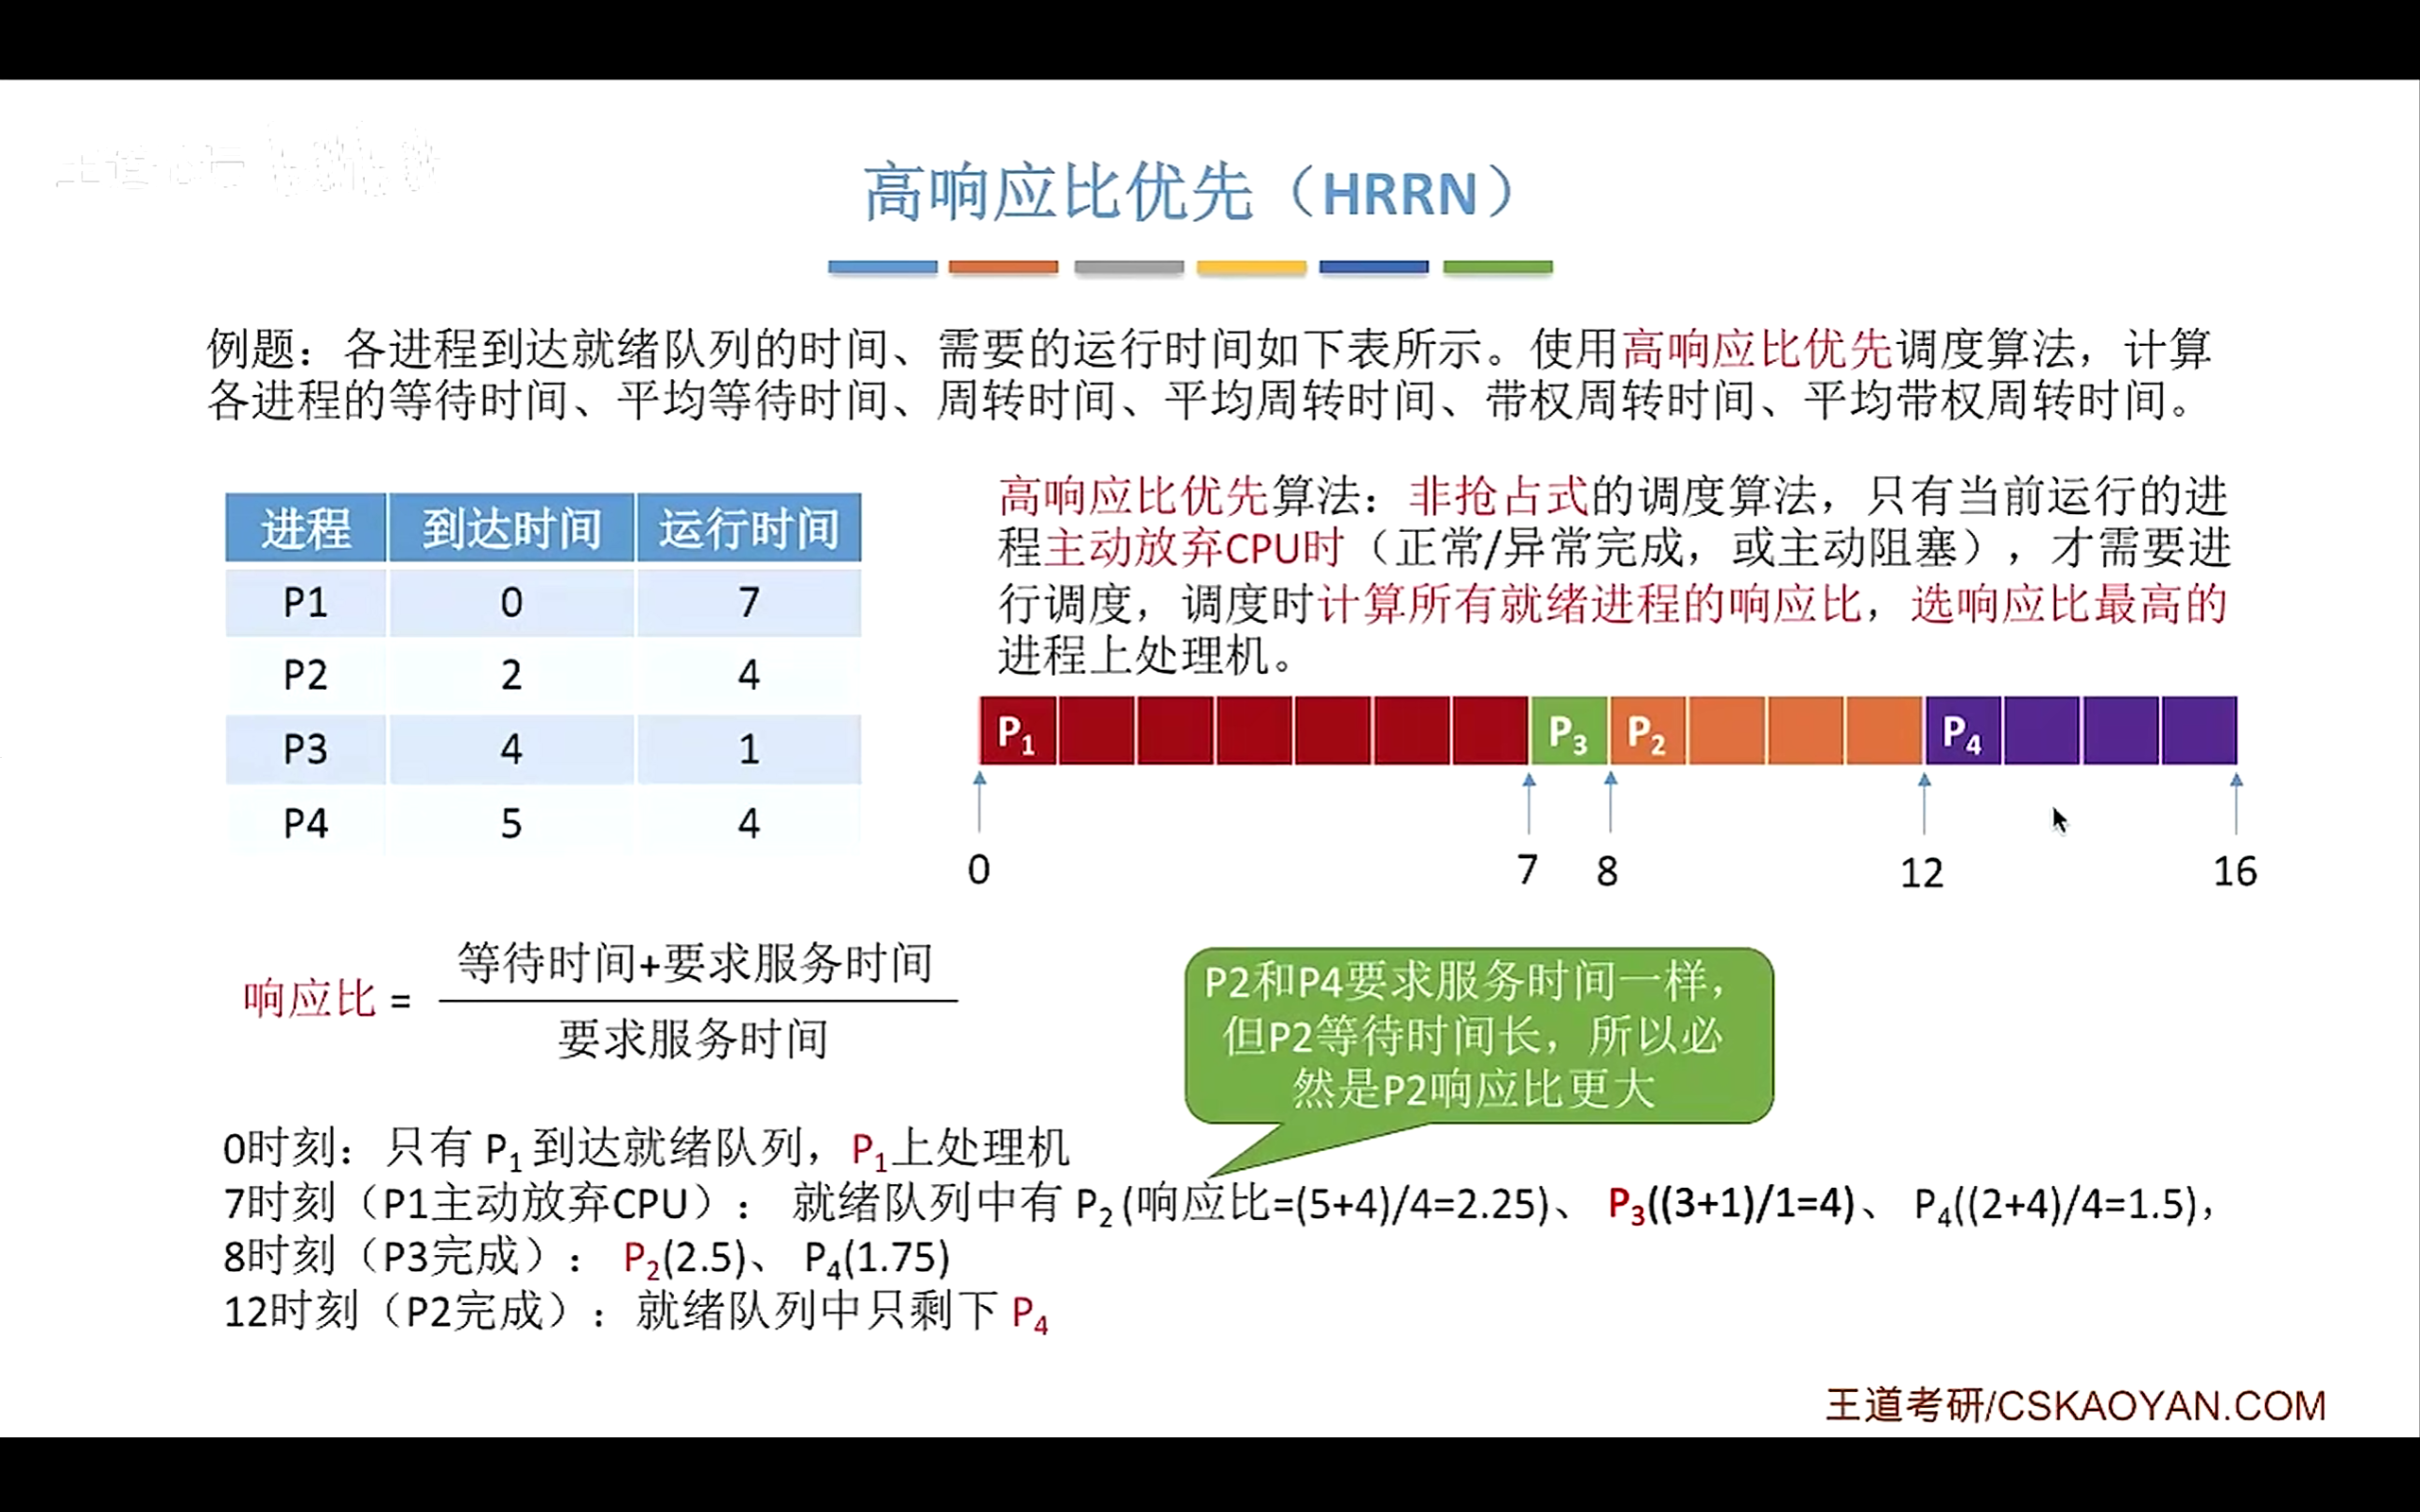
HRRN考虑的是:==响应比== =【 等待时间 + “运行时间” 】/ “运行时间”
- (加“ ”是因为运行时间可能是进程虚假上报的哈哈哈)
回顾
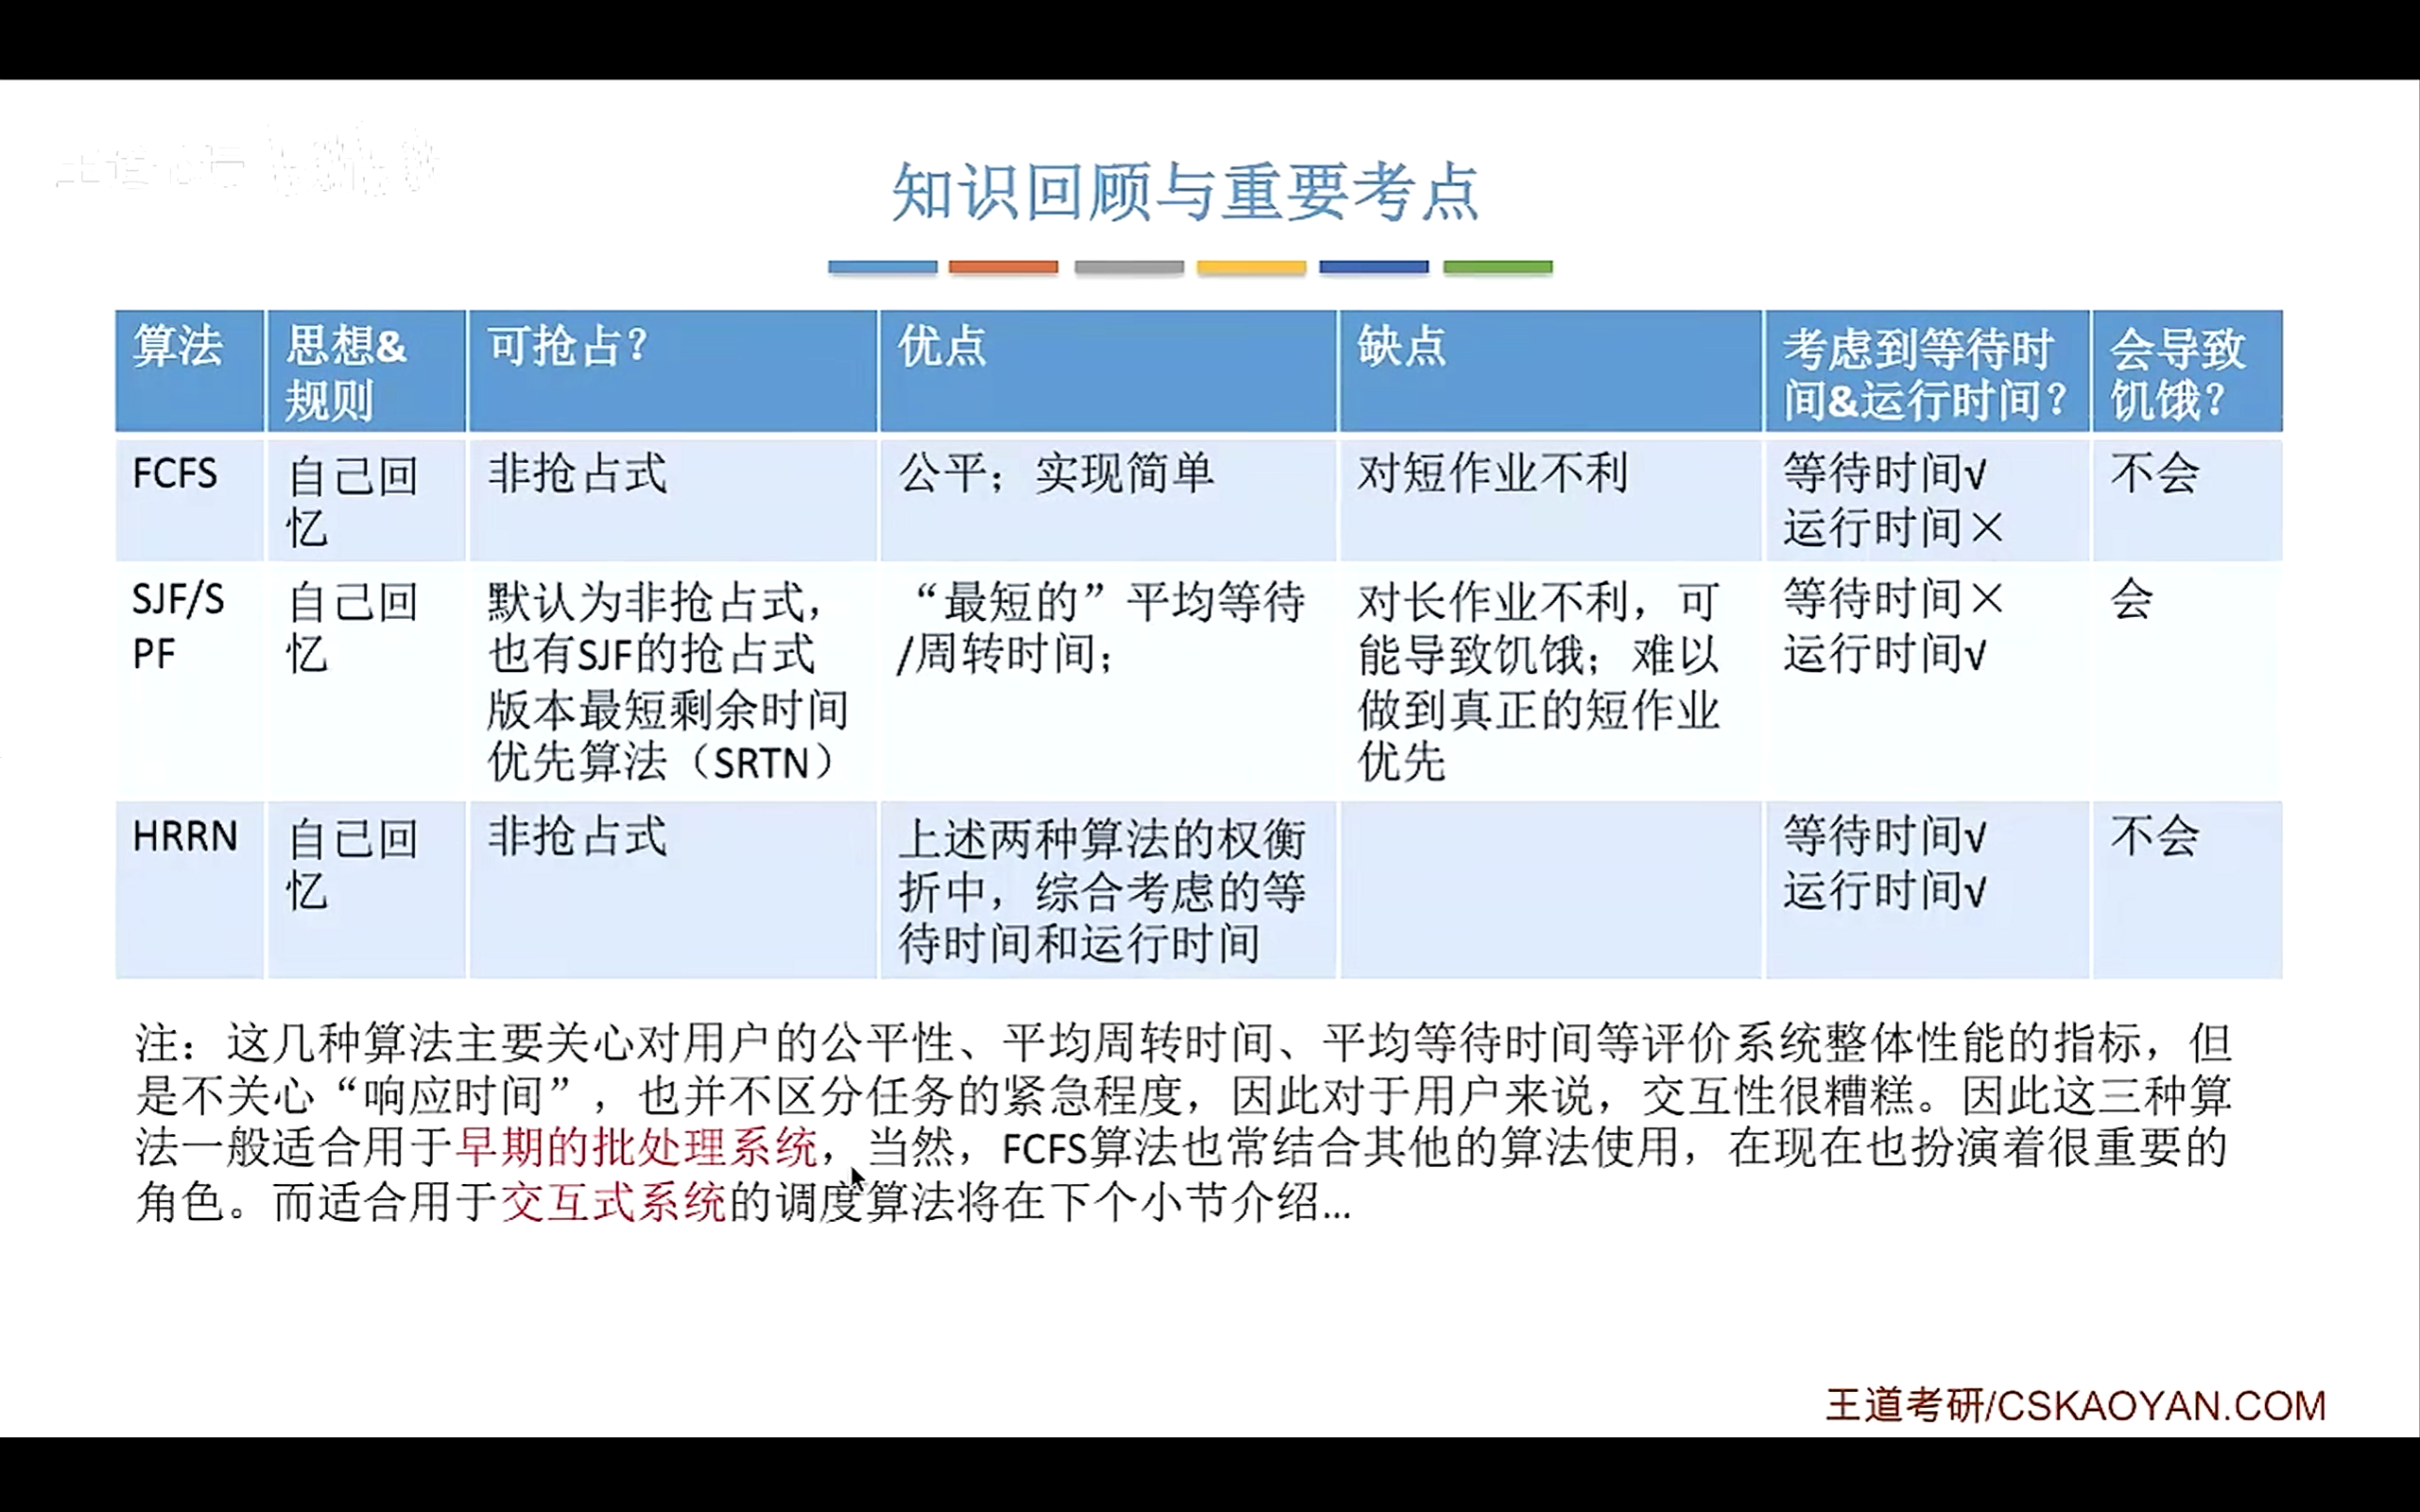
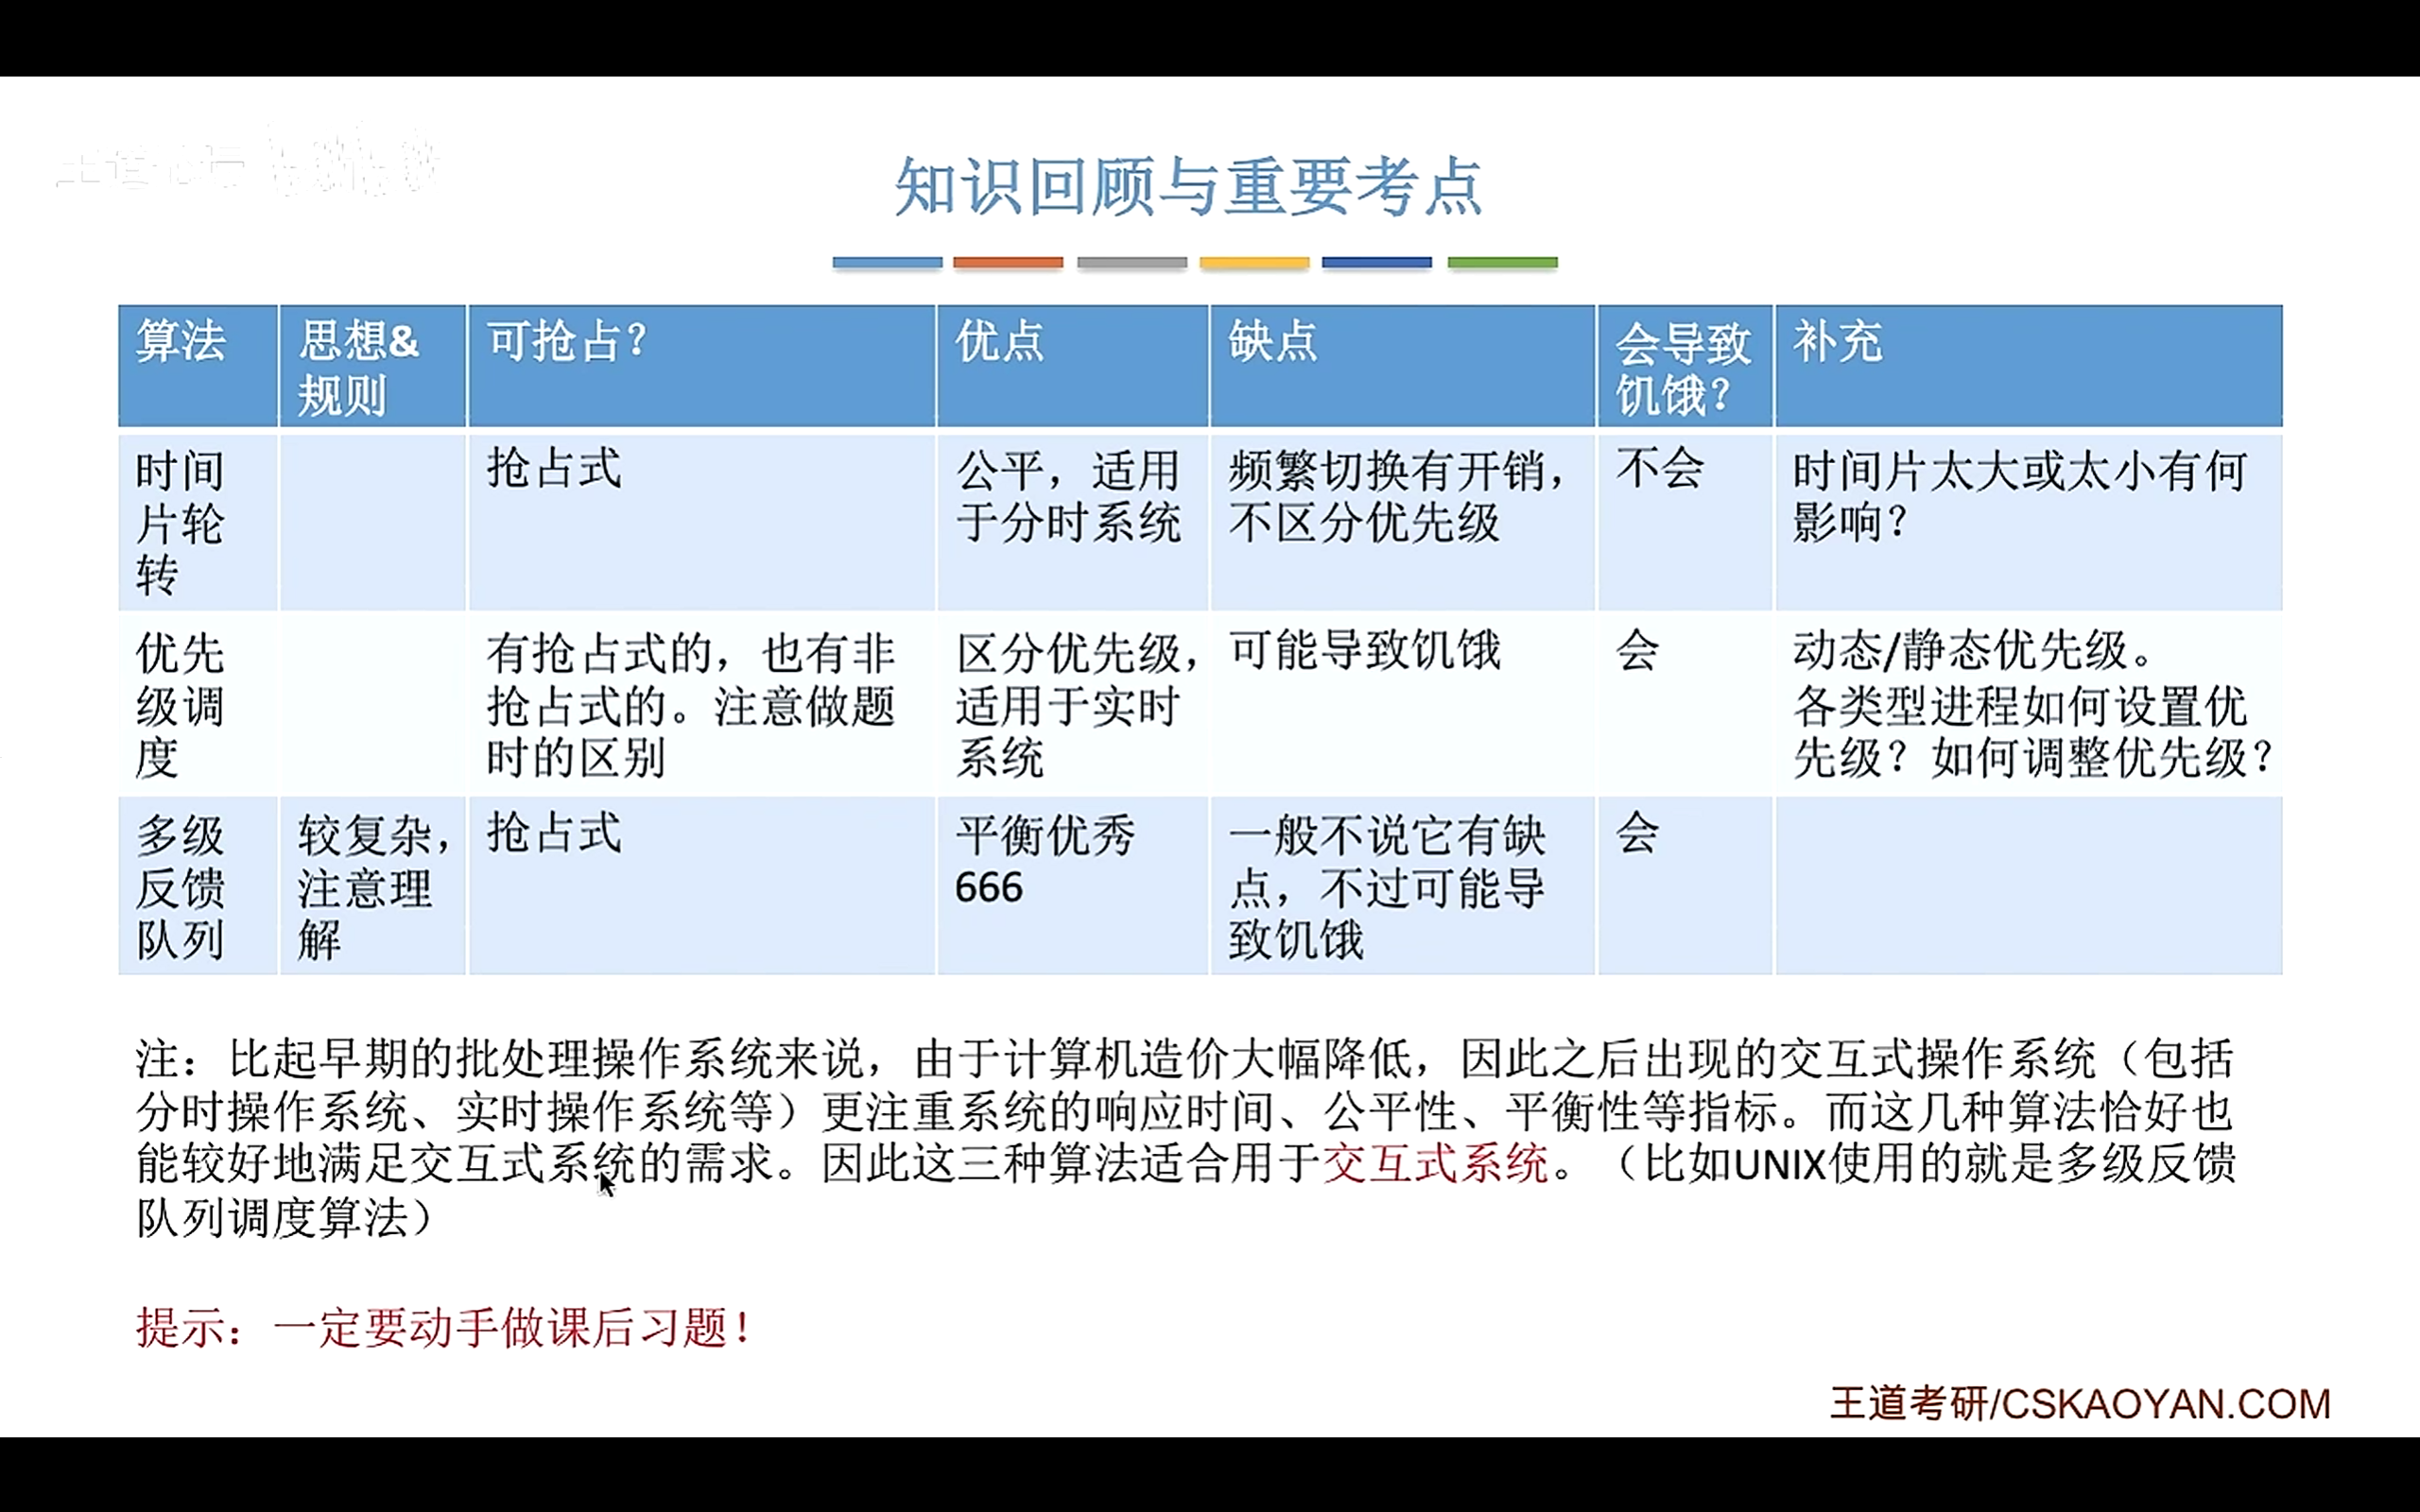
- 上面三个算法 不考虑任务的紧急程度/重要性,==只考虑等待时间和运行时间==。适合早期的批处理系统。
- **之后学到的算法能够 ==响应最新的任务==**,==即考虑响应时间==,适合现代交互式系统。

①时间片轮转RR
绝对是抢占式的哦。
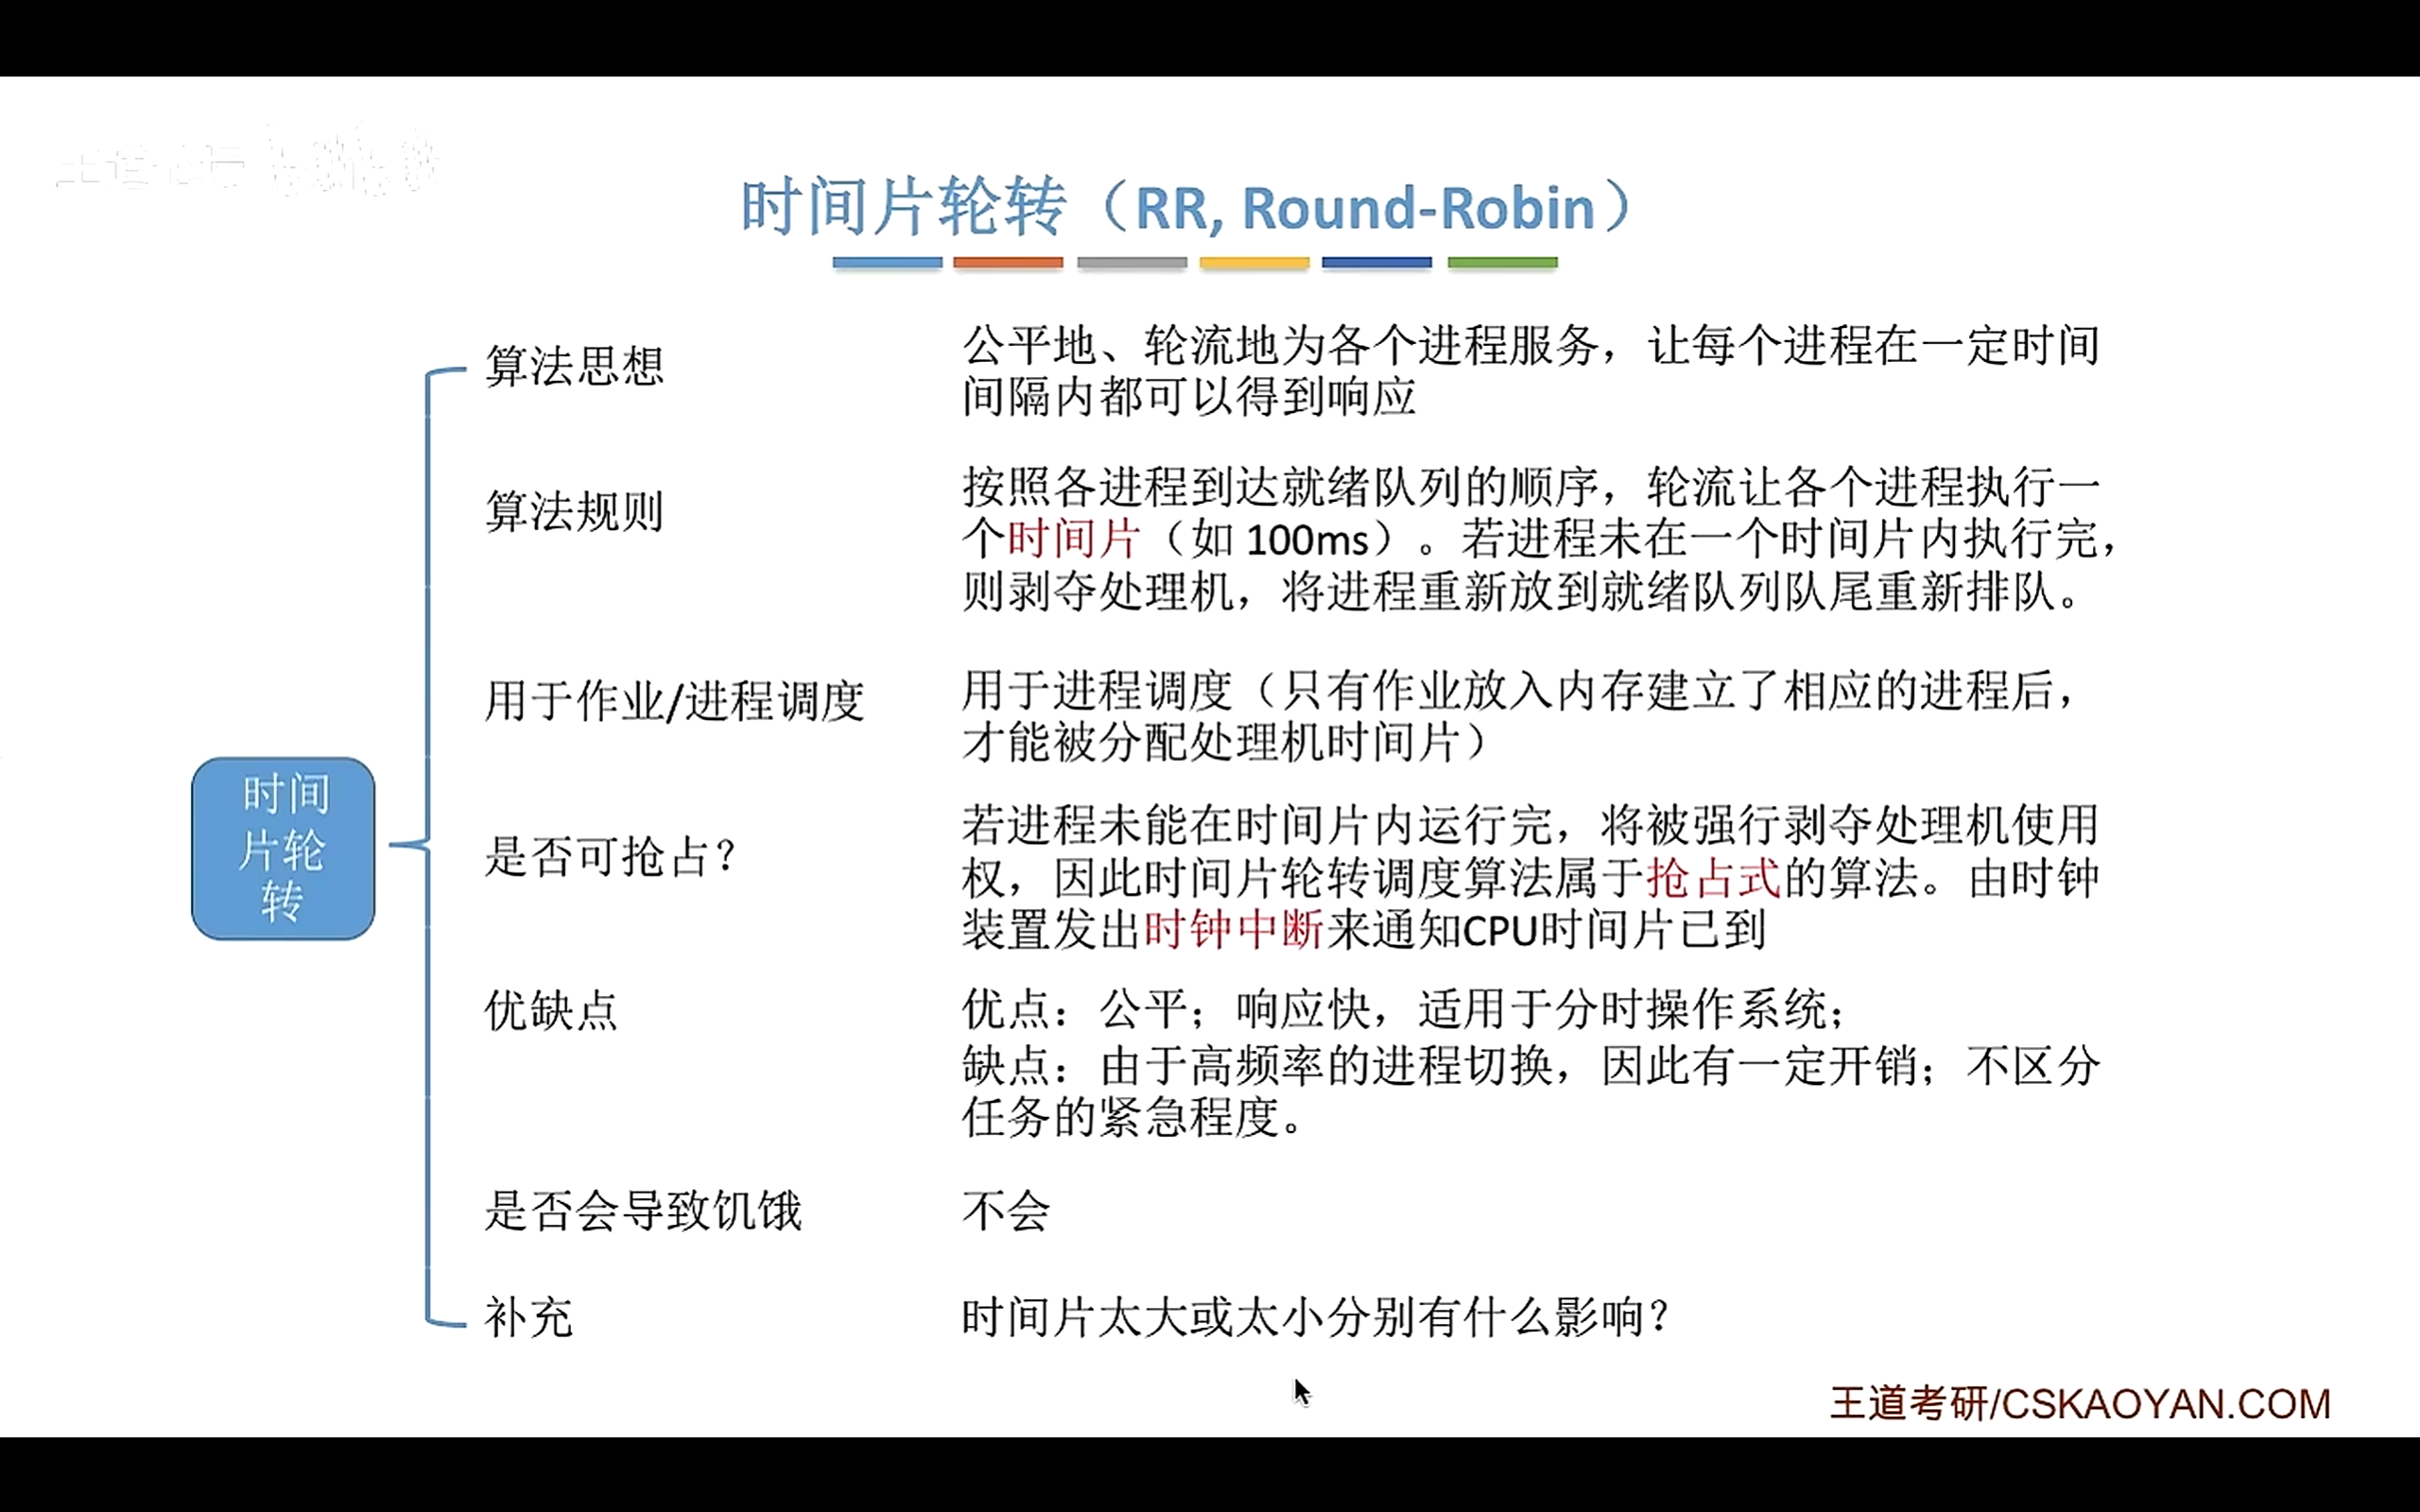
新来的或者被剥夺的放队尾
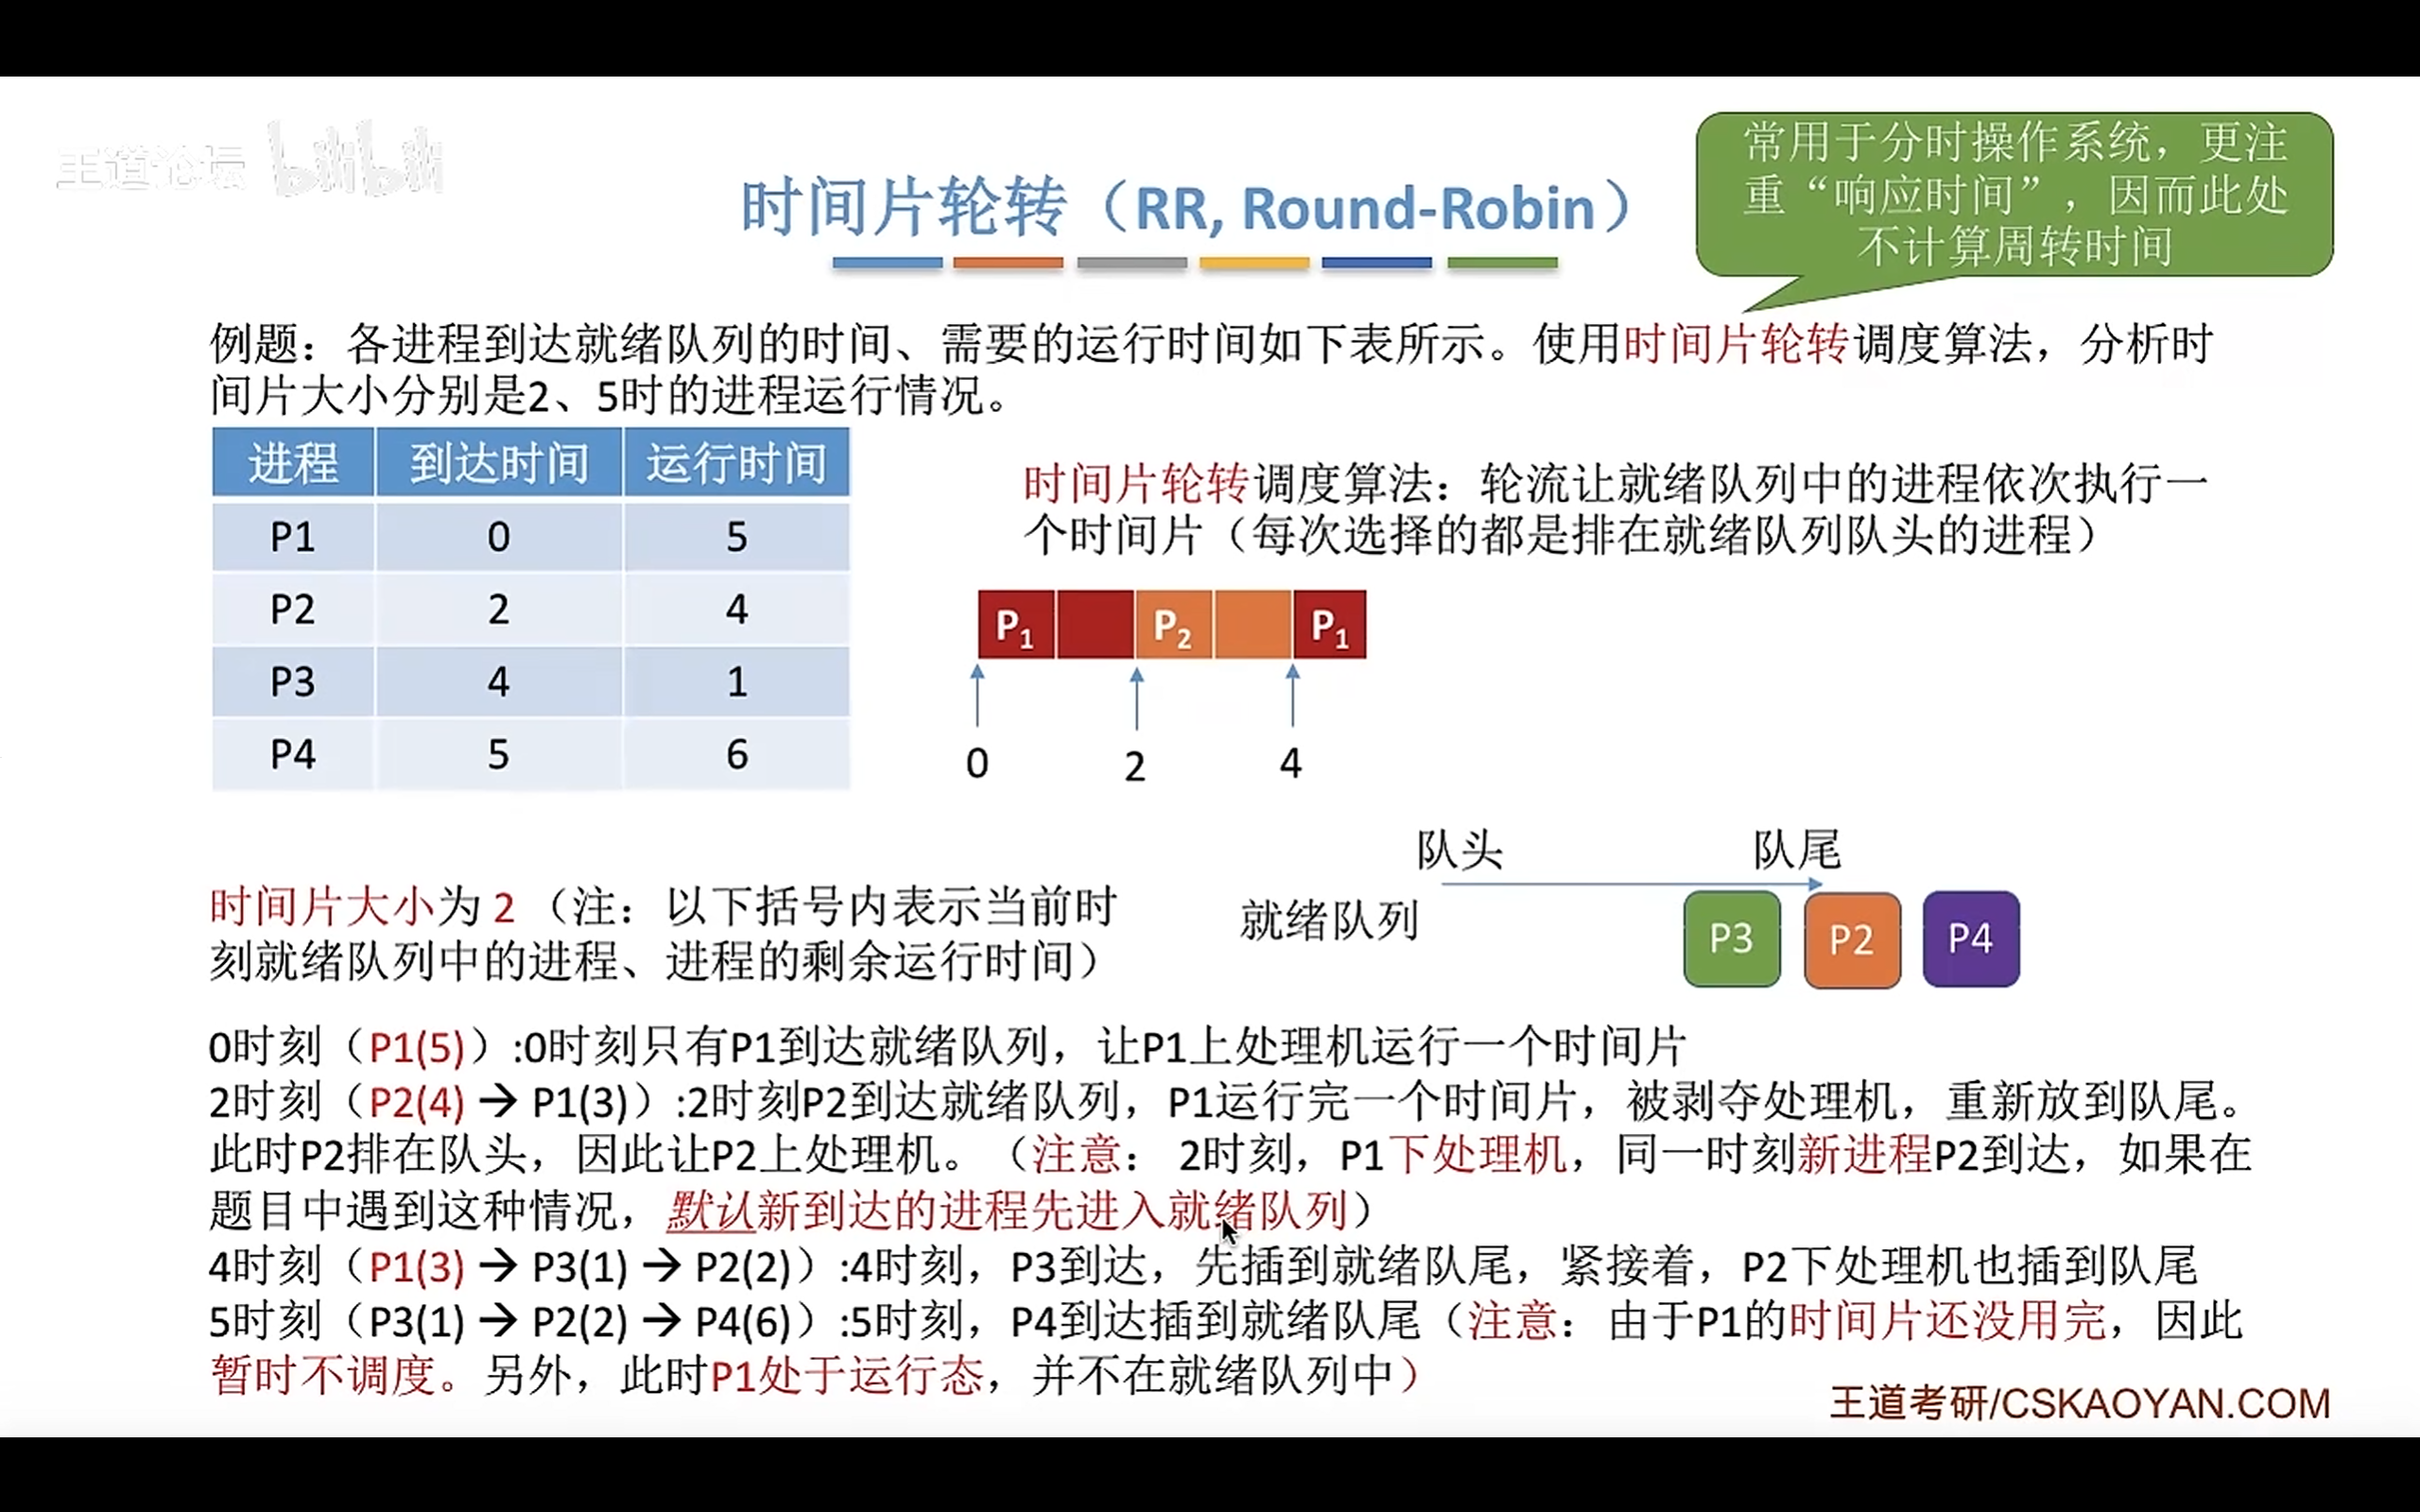
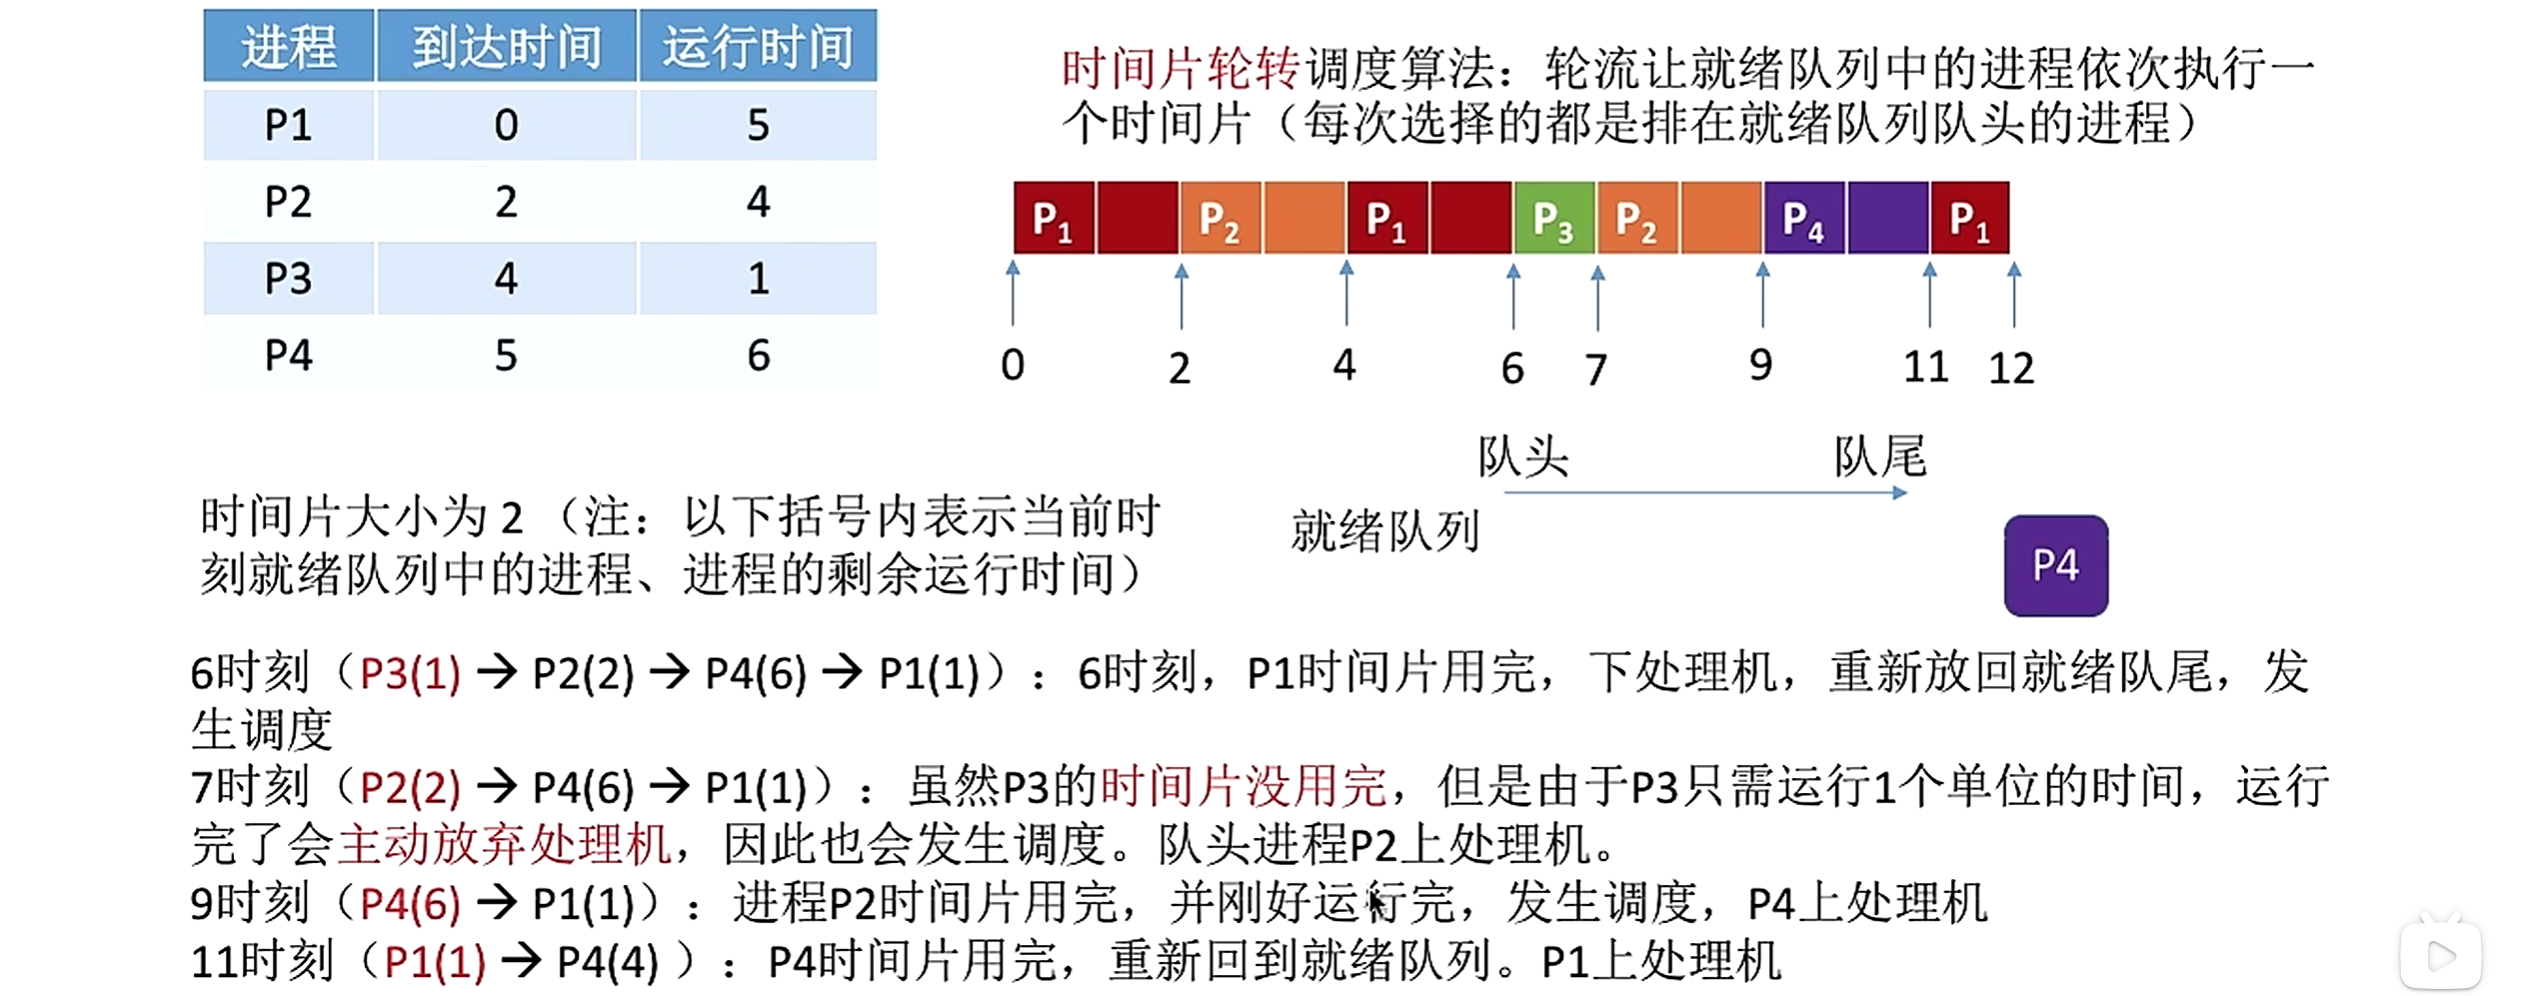
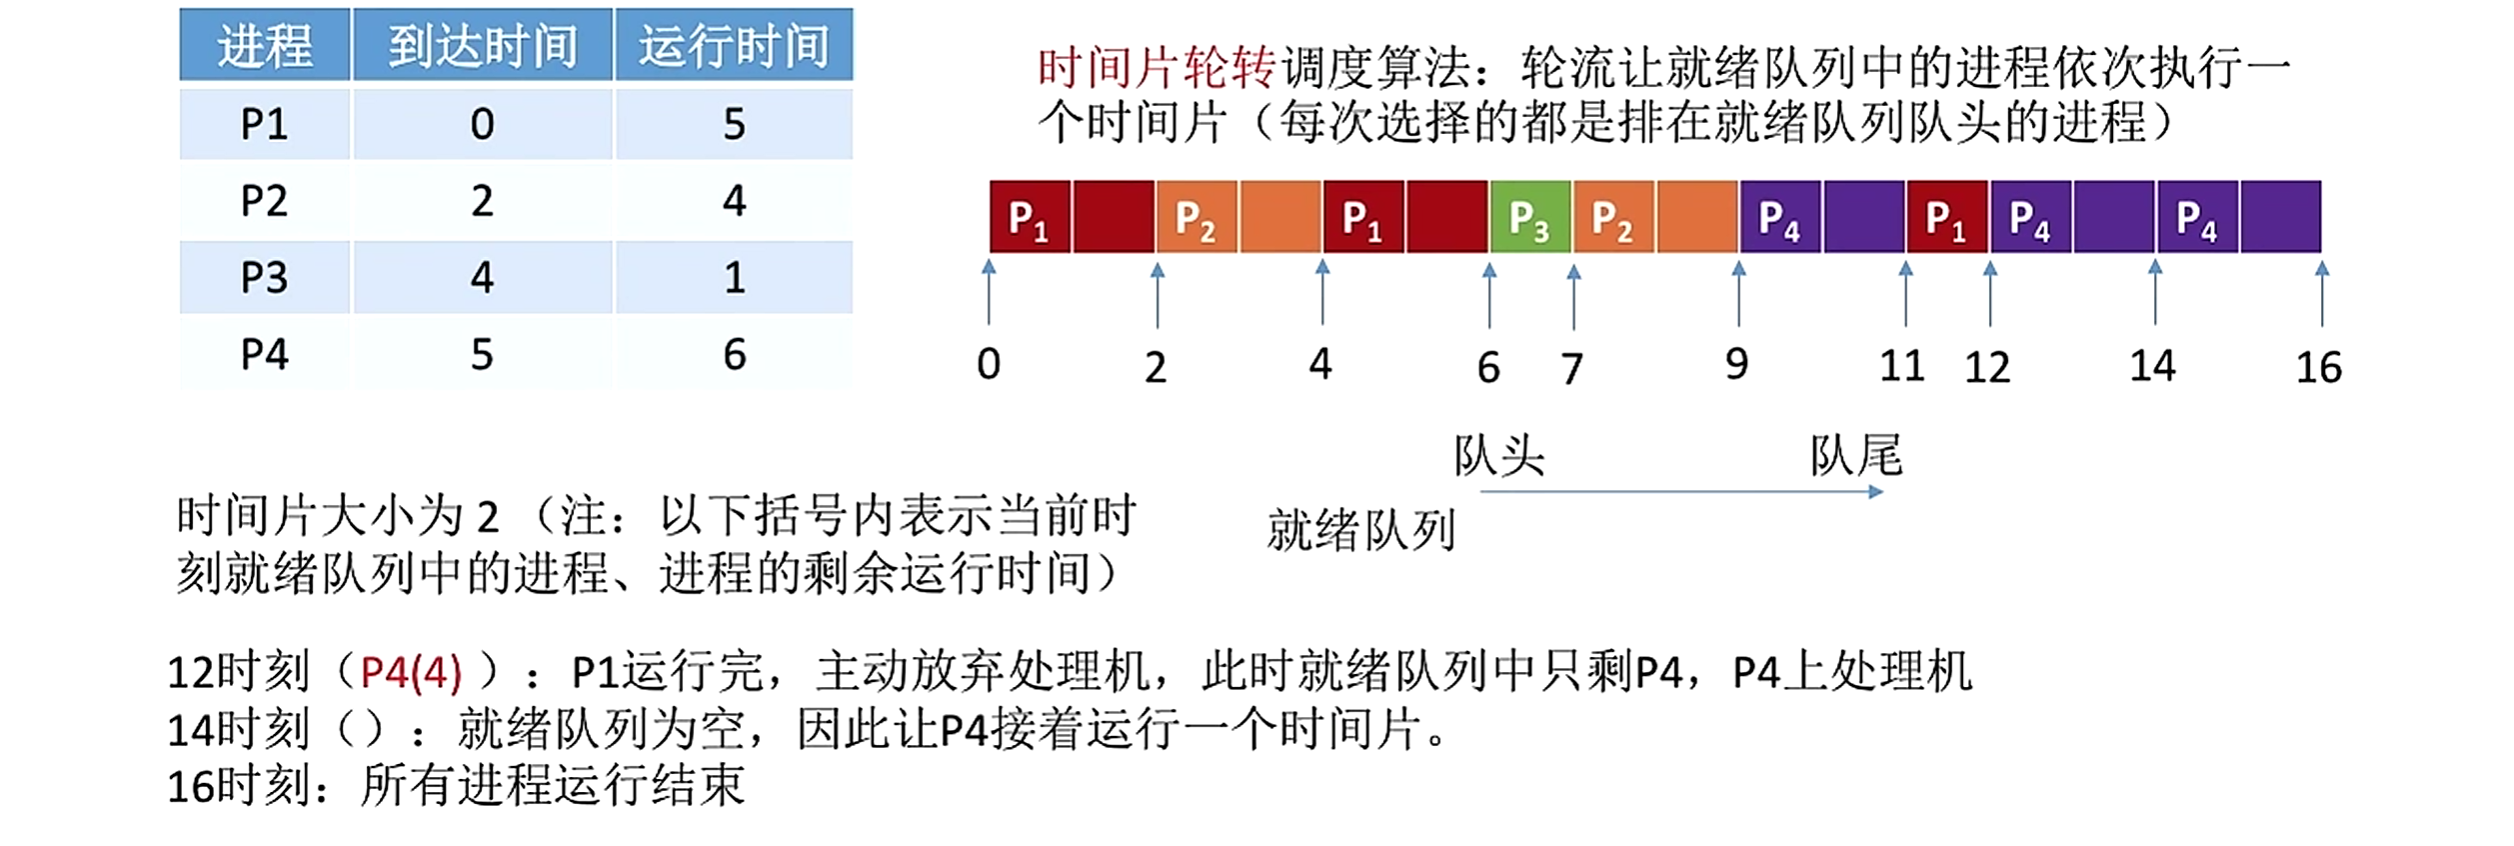
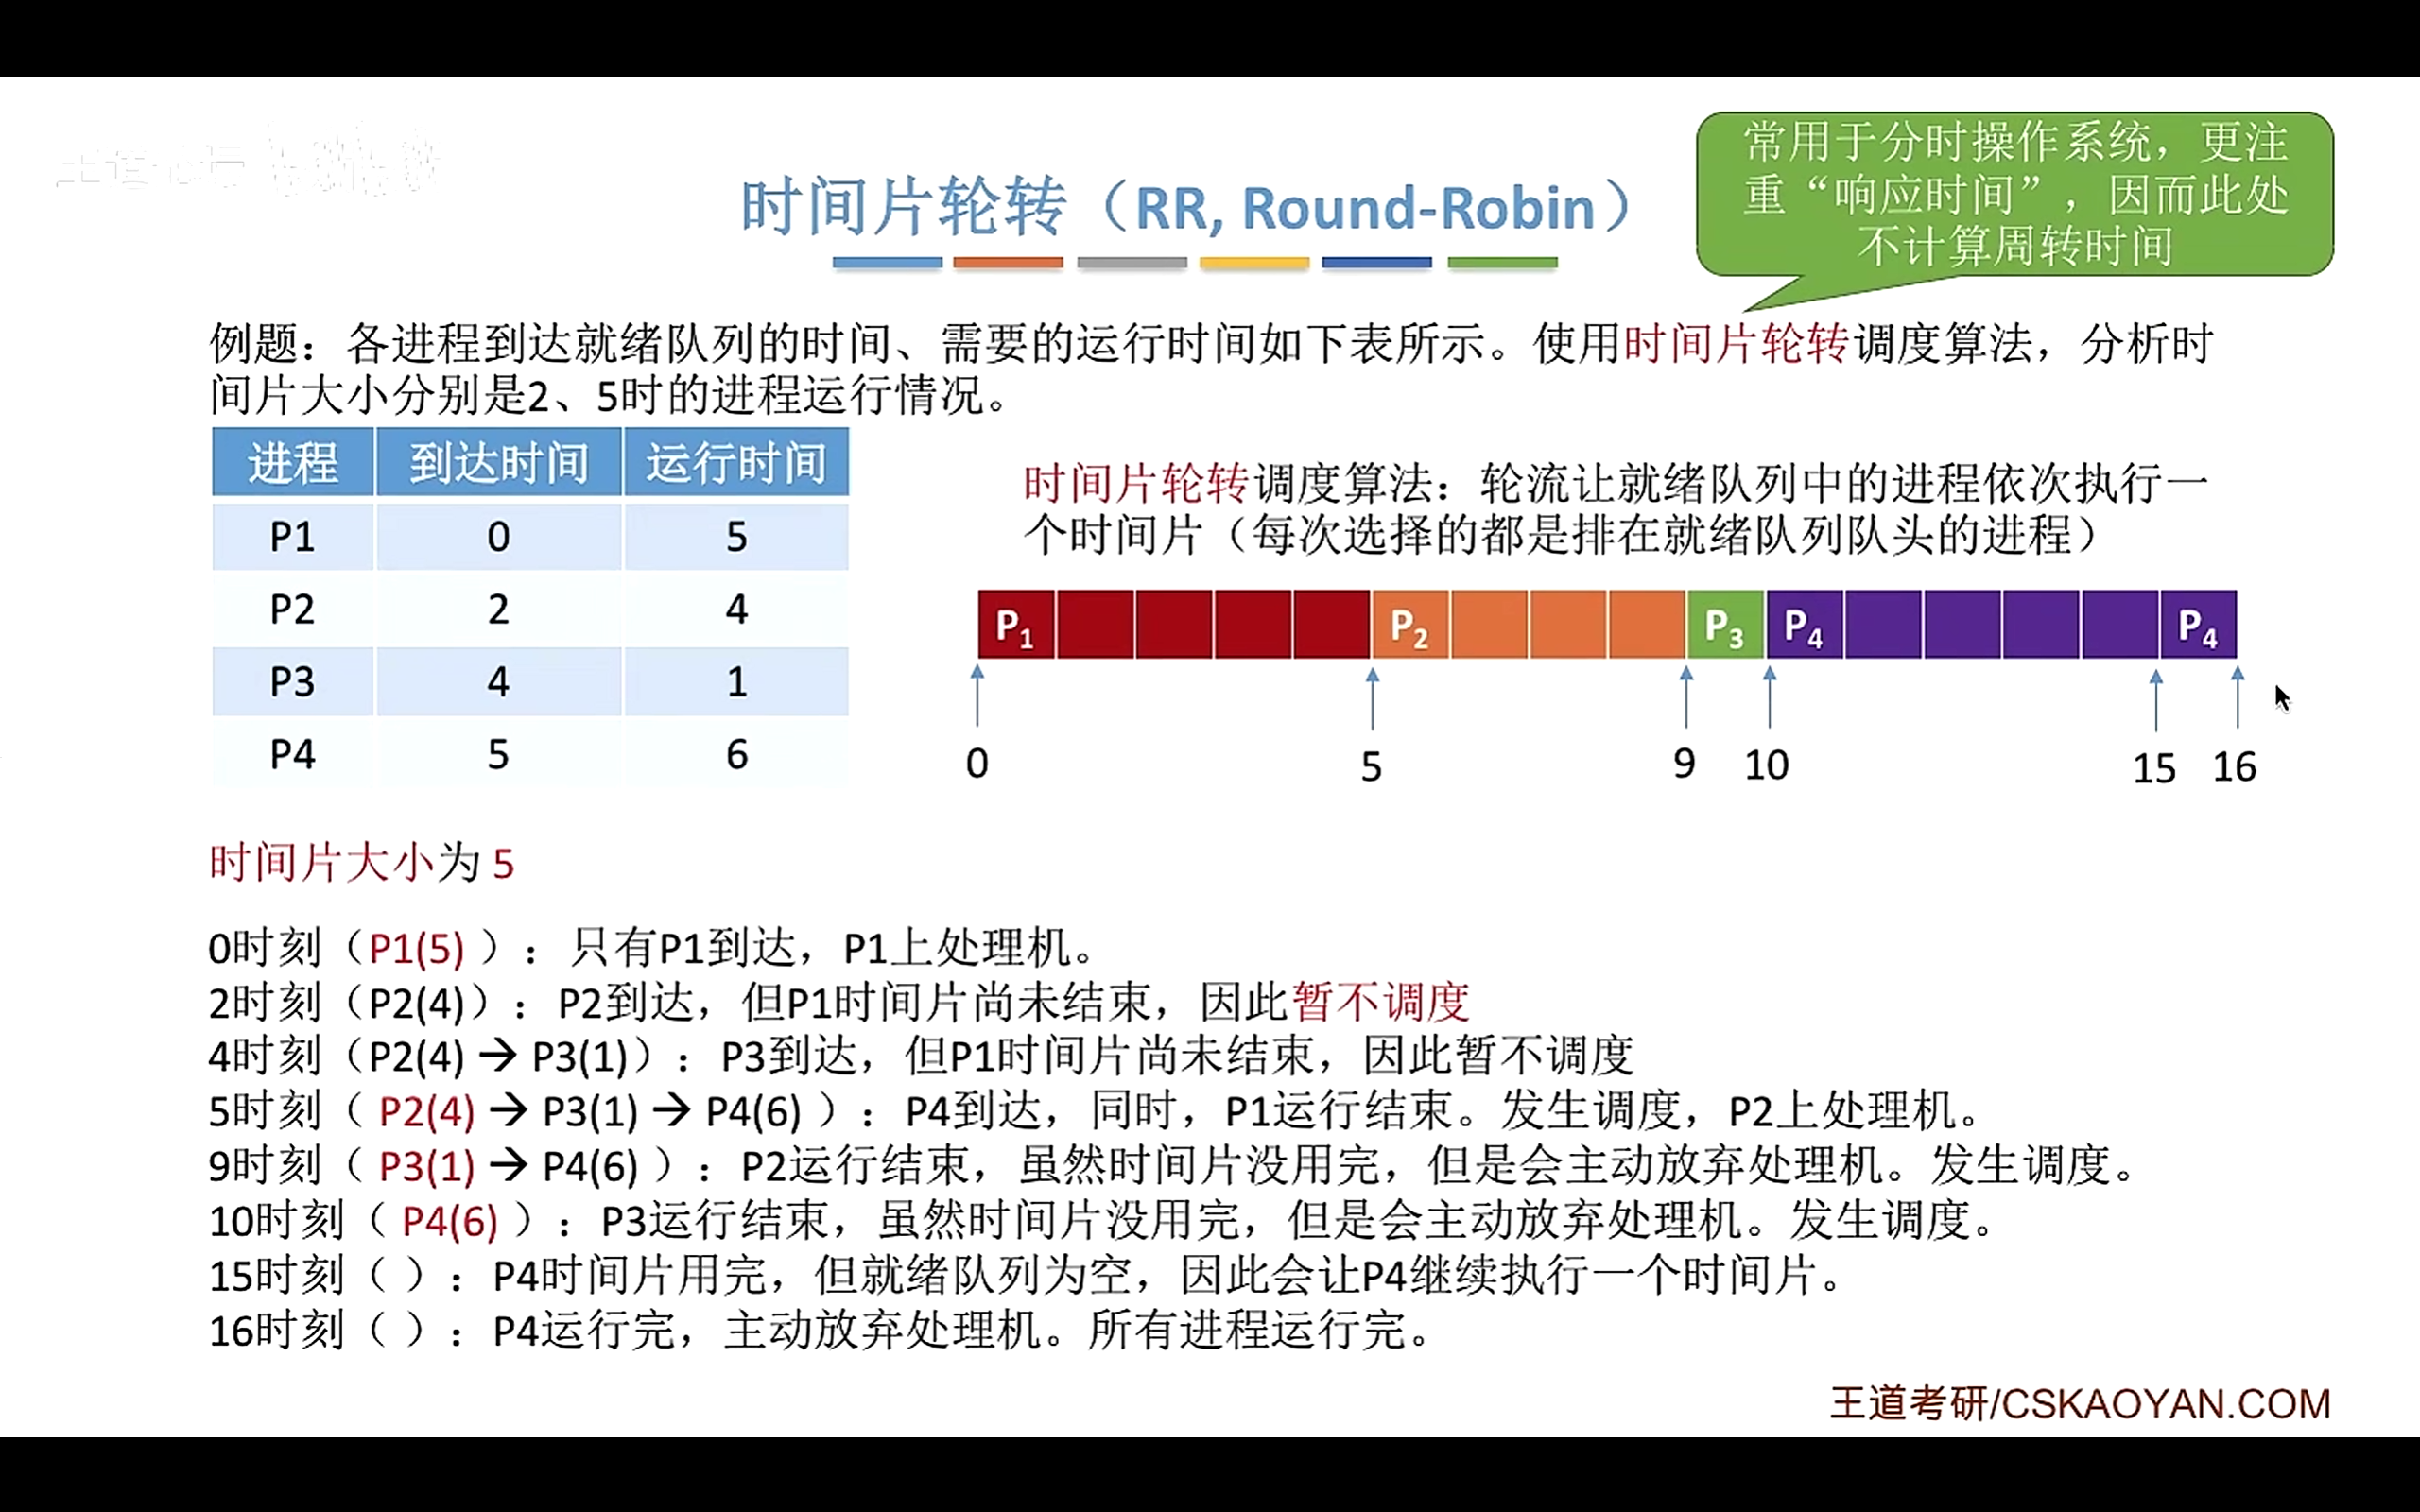
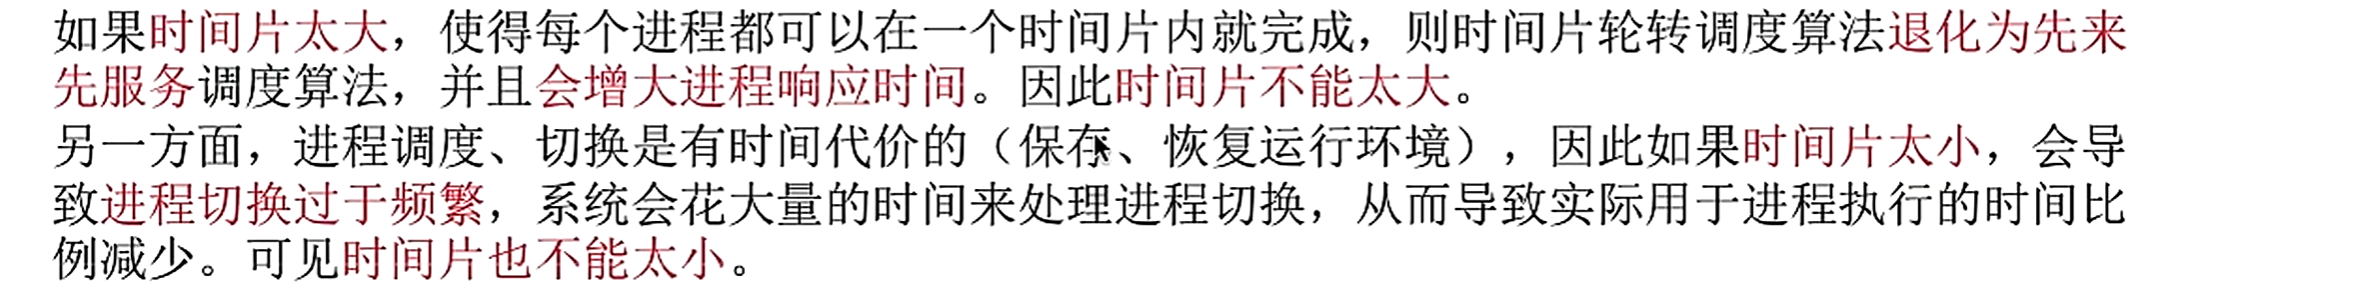
如果时间片太大(∞),就退化成了先来先服务算法了。
如果时间片太小,频繁切换进程浪费时间。
②优先级算法
优先级又可以分为:
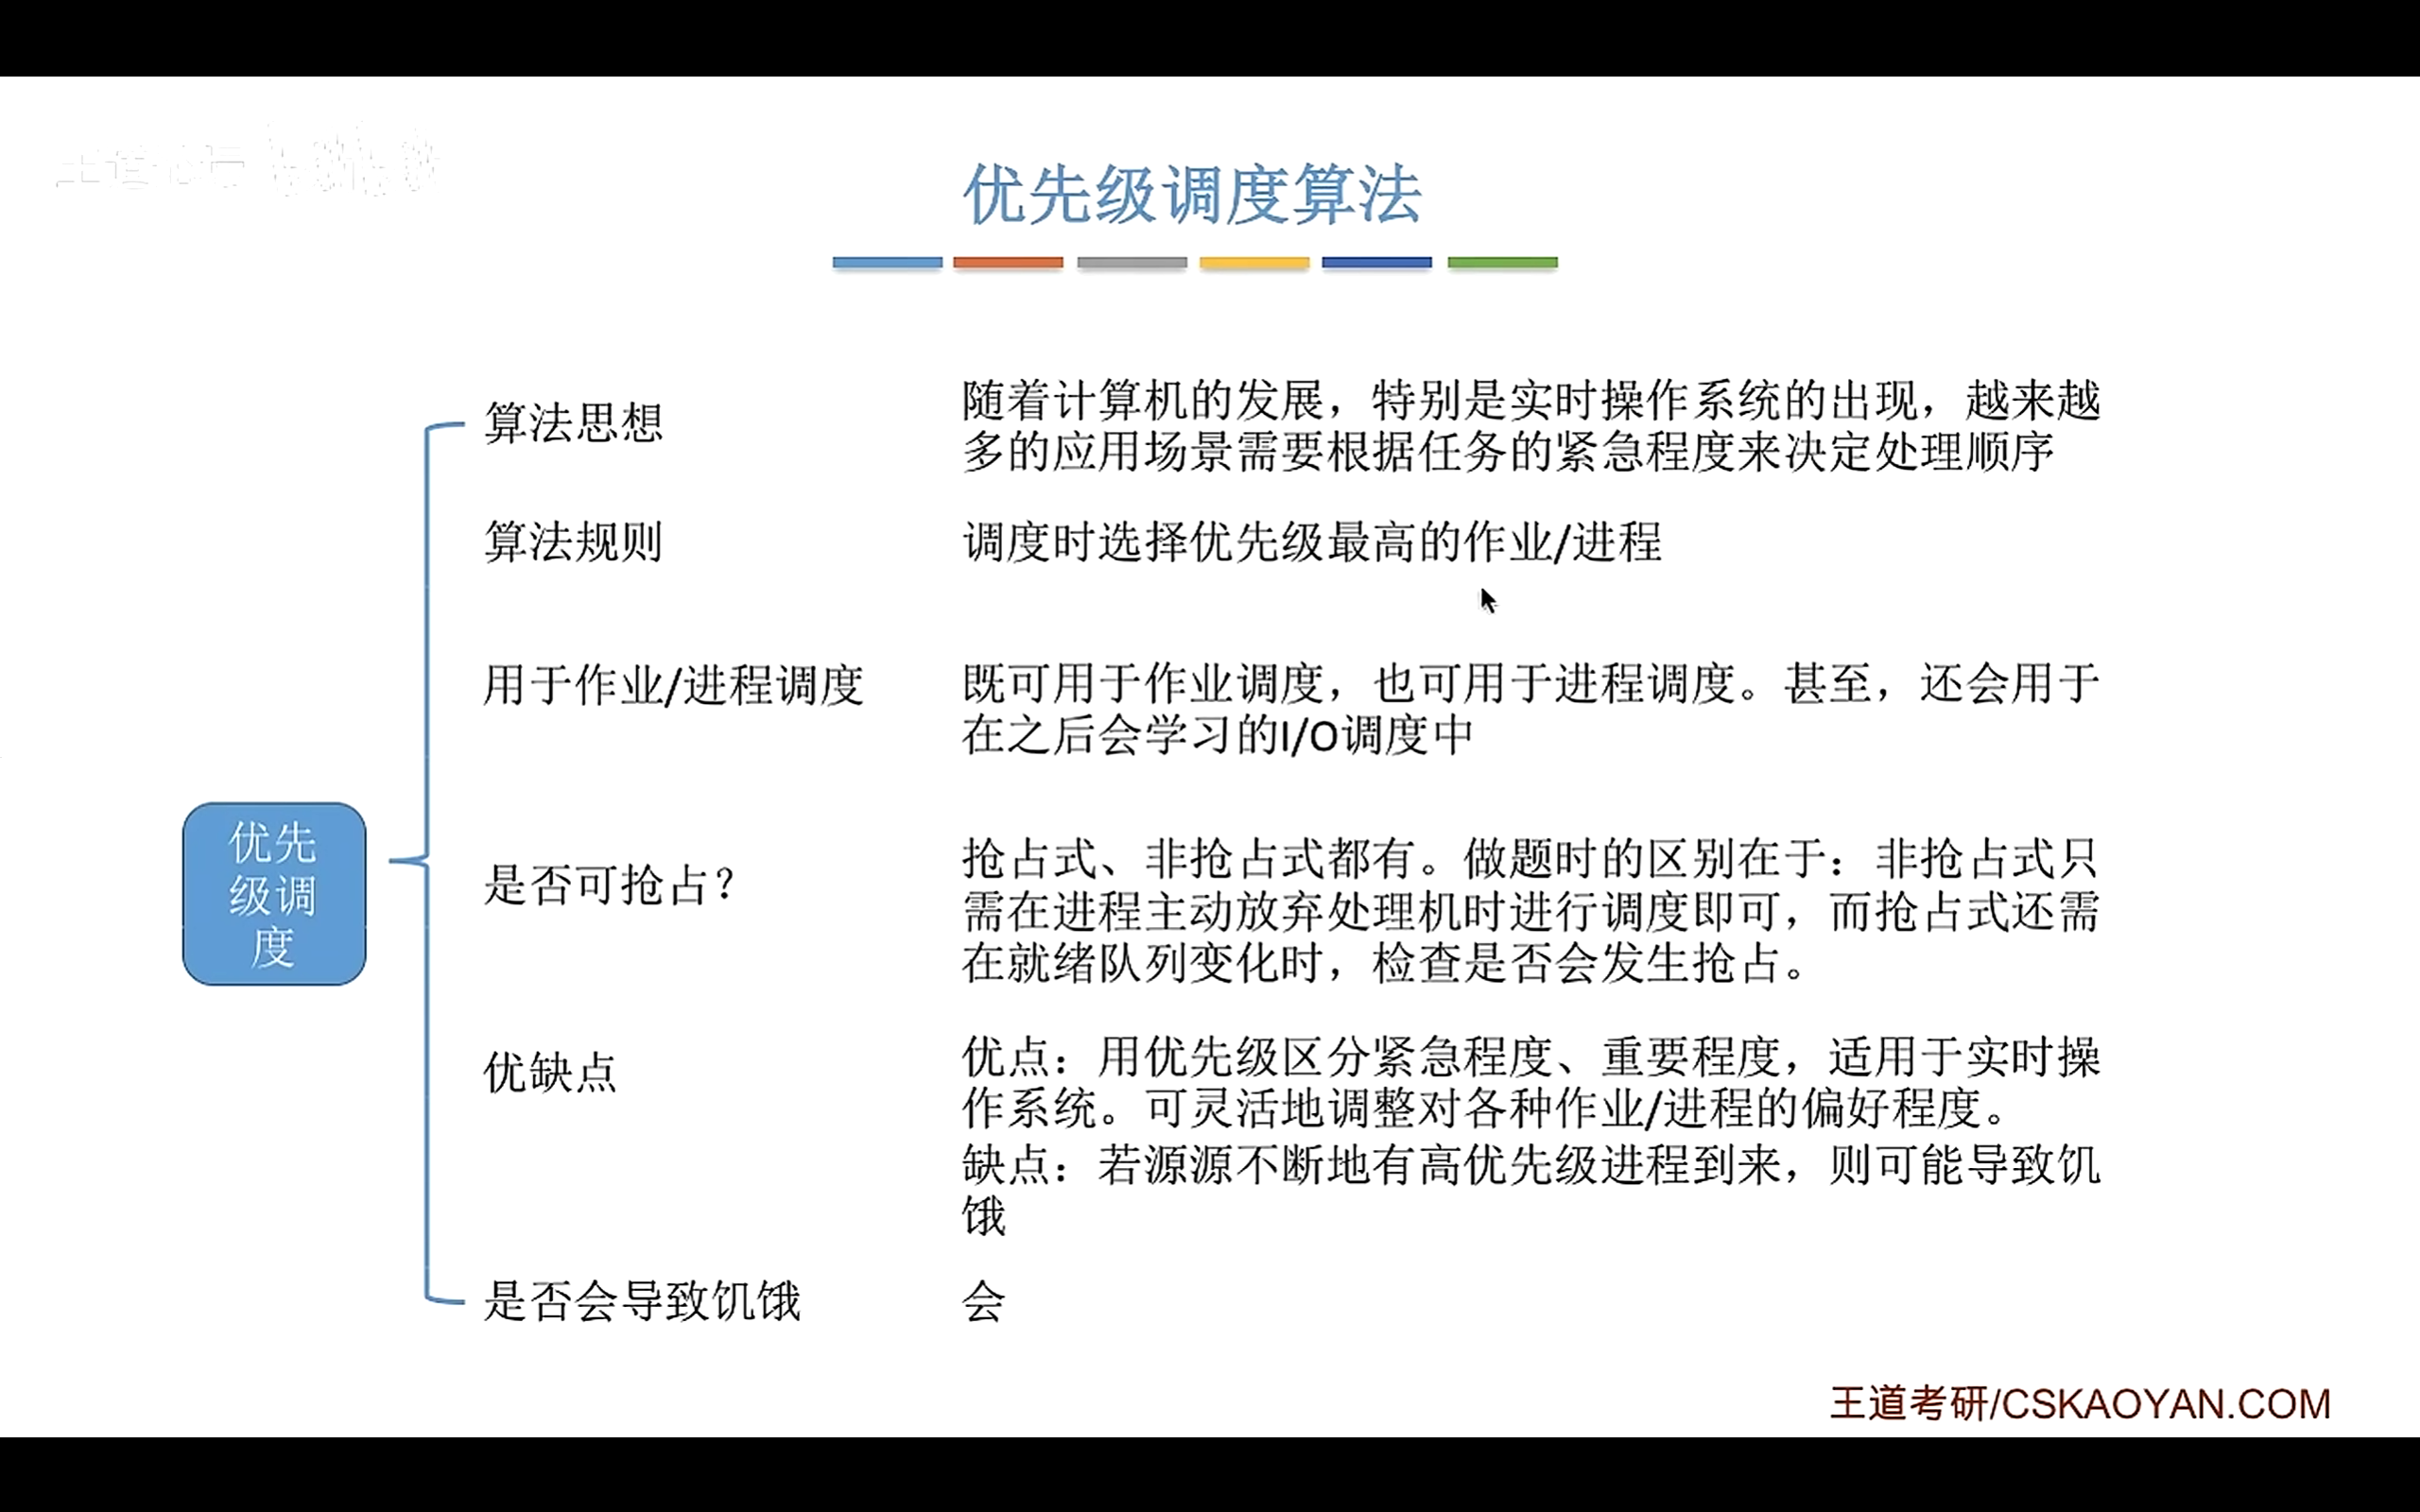
- 静态优先级
- 动态优先级。
优先级是怎么设置的:
- 系统进程优先级 高于 用户进程
- ==前台进程优先级== 高于 ==后台进程== 【交互型 >非交互型】
- ==IO型繁忙型进程== 高于 ==CPU繁忙型进程==(cpu繁忙型即频繁使用CPU,≈长作业)(io繁忙型即频繁请求io)
就绪队列可能有多个,按优先级组织,就可以把优先级高的放在队头了。
③多级反馈队列调度算法
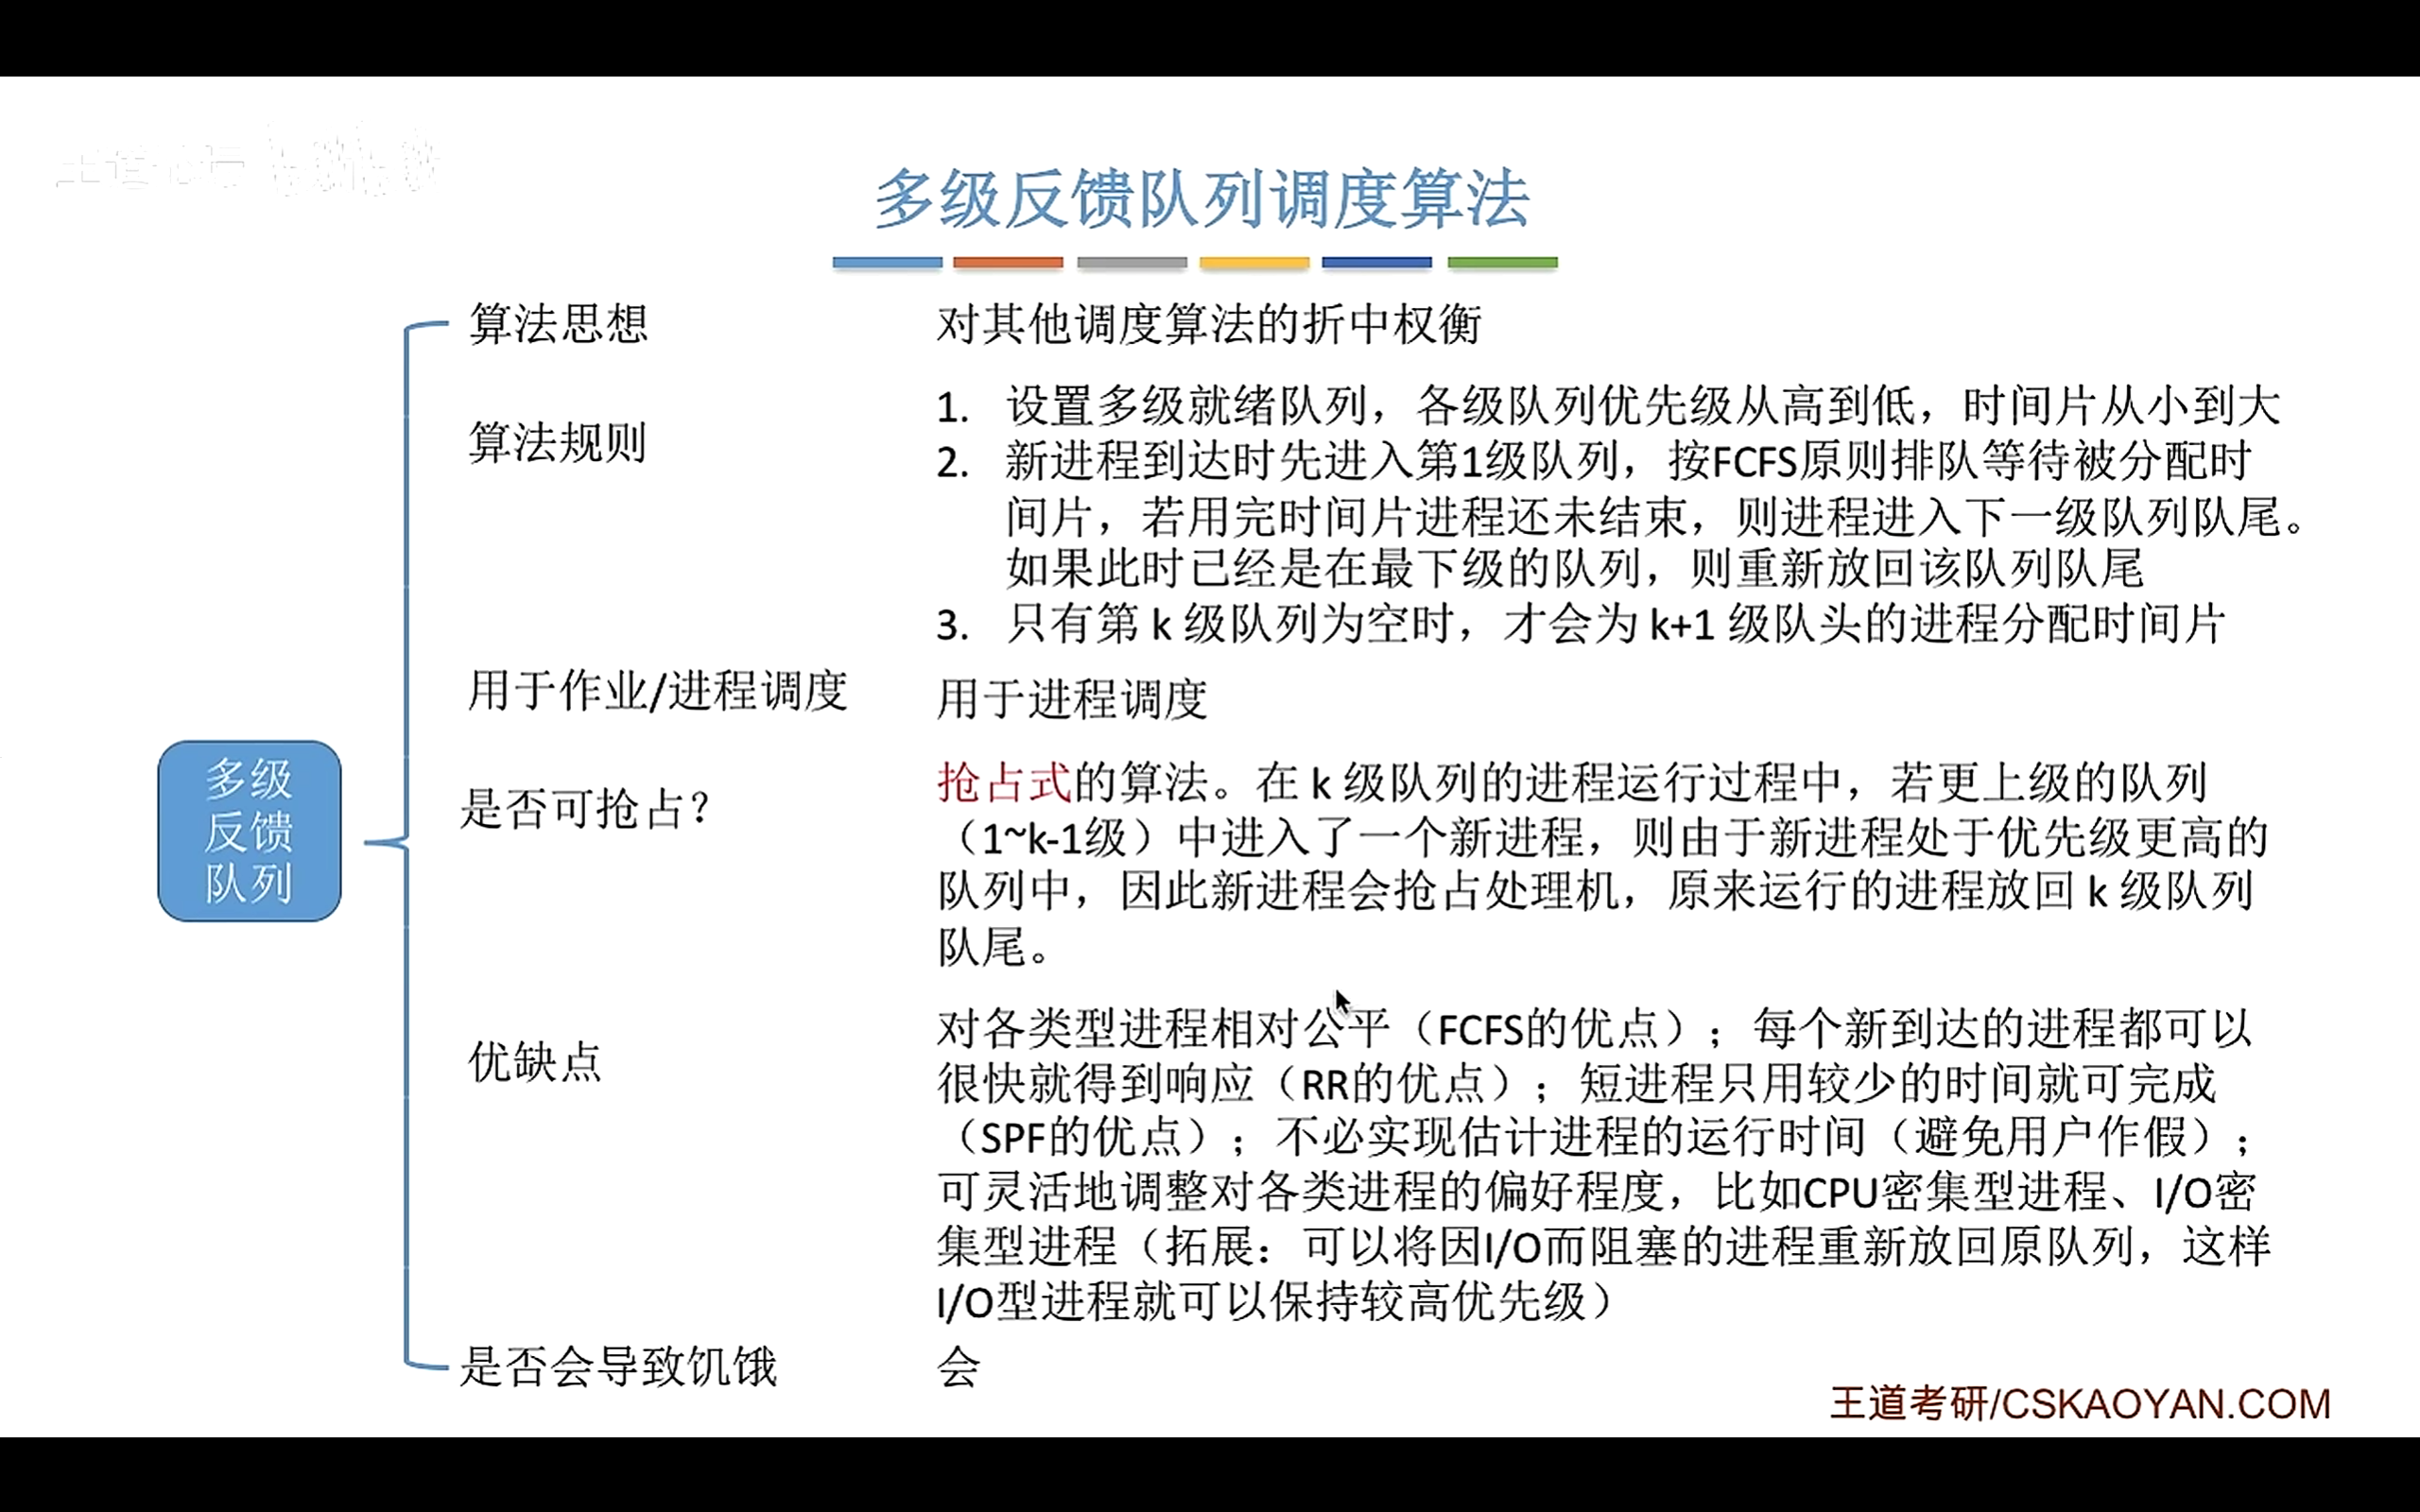
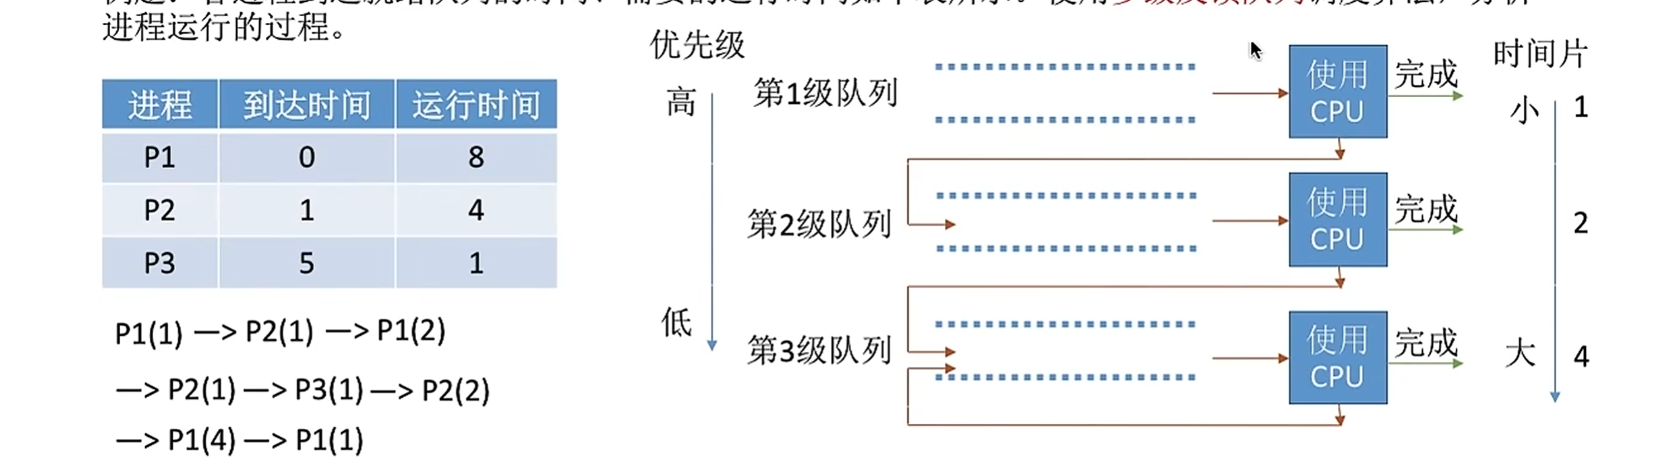
算法规则:(==同时可调优先级和时间片==,更加通用)
==肯定是抢占式的。==
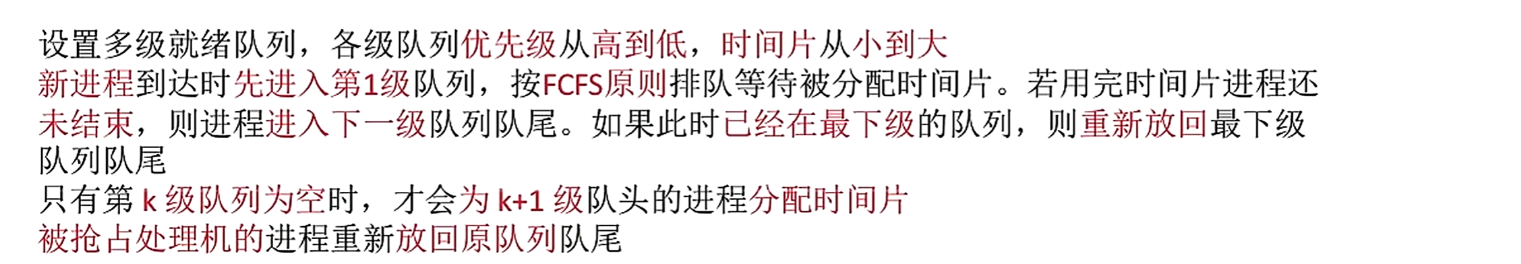
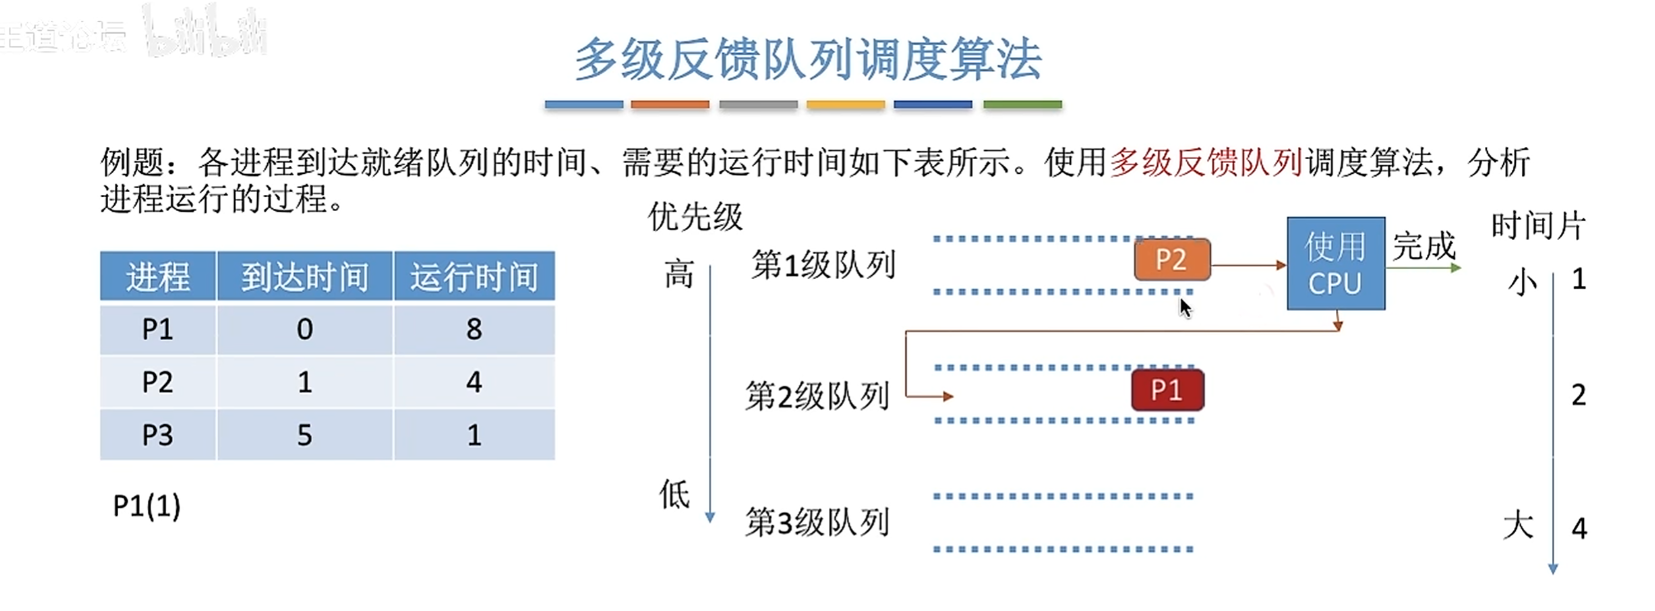
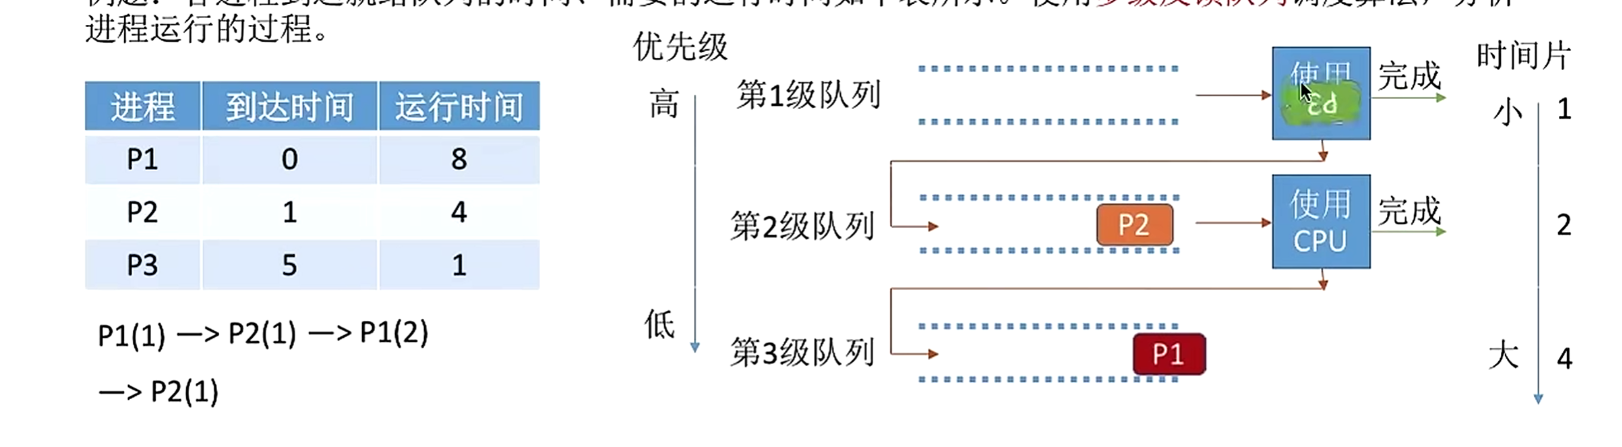
- 多级队列。各级队列优先级从高到低,时间片从小到大。
- 新进程到达时先进入第1级队列,按照先来先服务原则排队等待分配时间片。如果用完时间片进程还未结束,则进程进入下一级队列队尾。如果已经是最下级的队列了,就重新放回最下级队列队尾。
- 只有第k级队列为空时,才会为k+1级队头的进程分配时间片。
- 被抢占处理机的进程重新放回原队列末尾。(被抢占:上一级有新任务到来)
回顾
多级队列调度算法
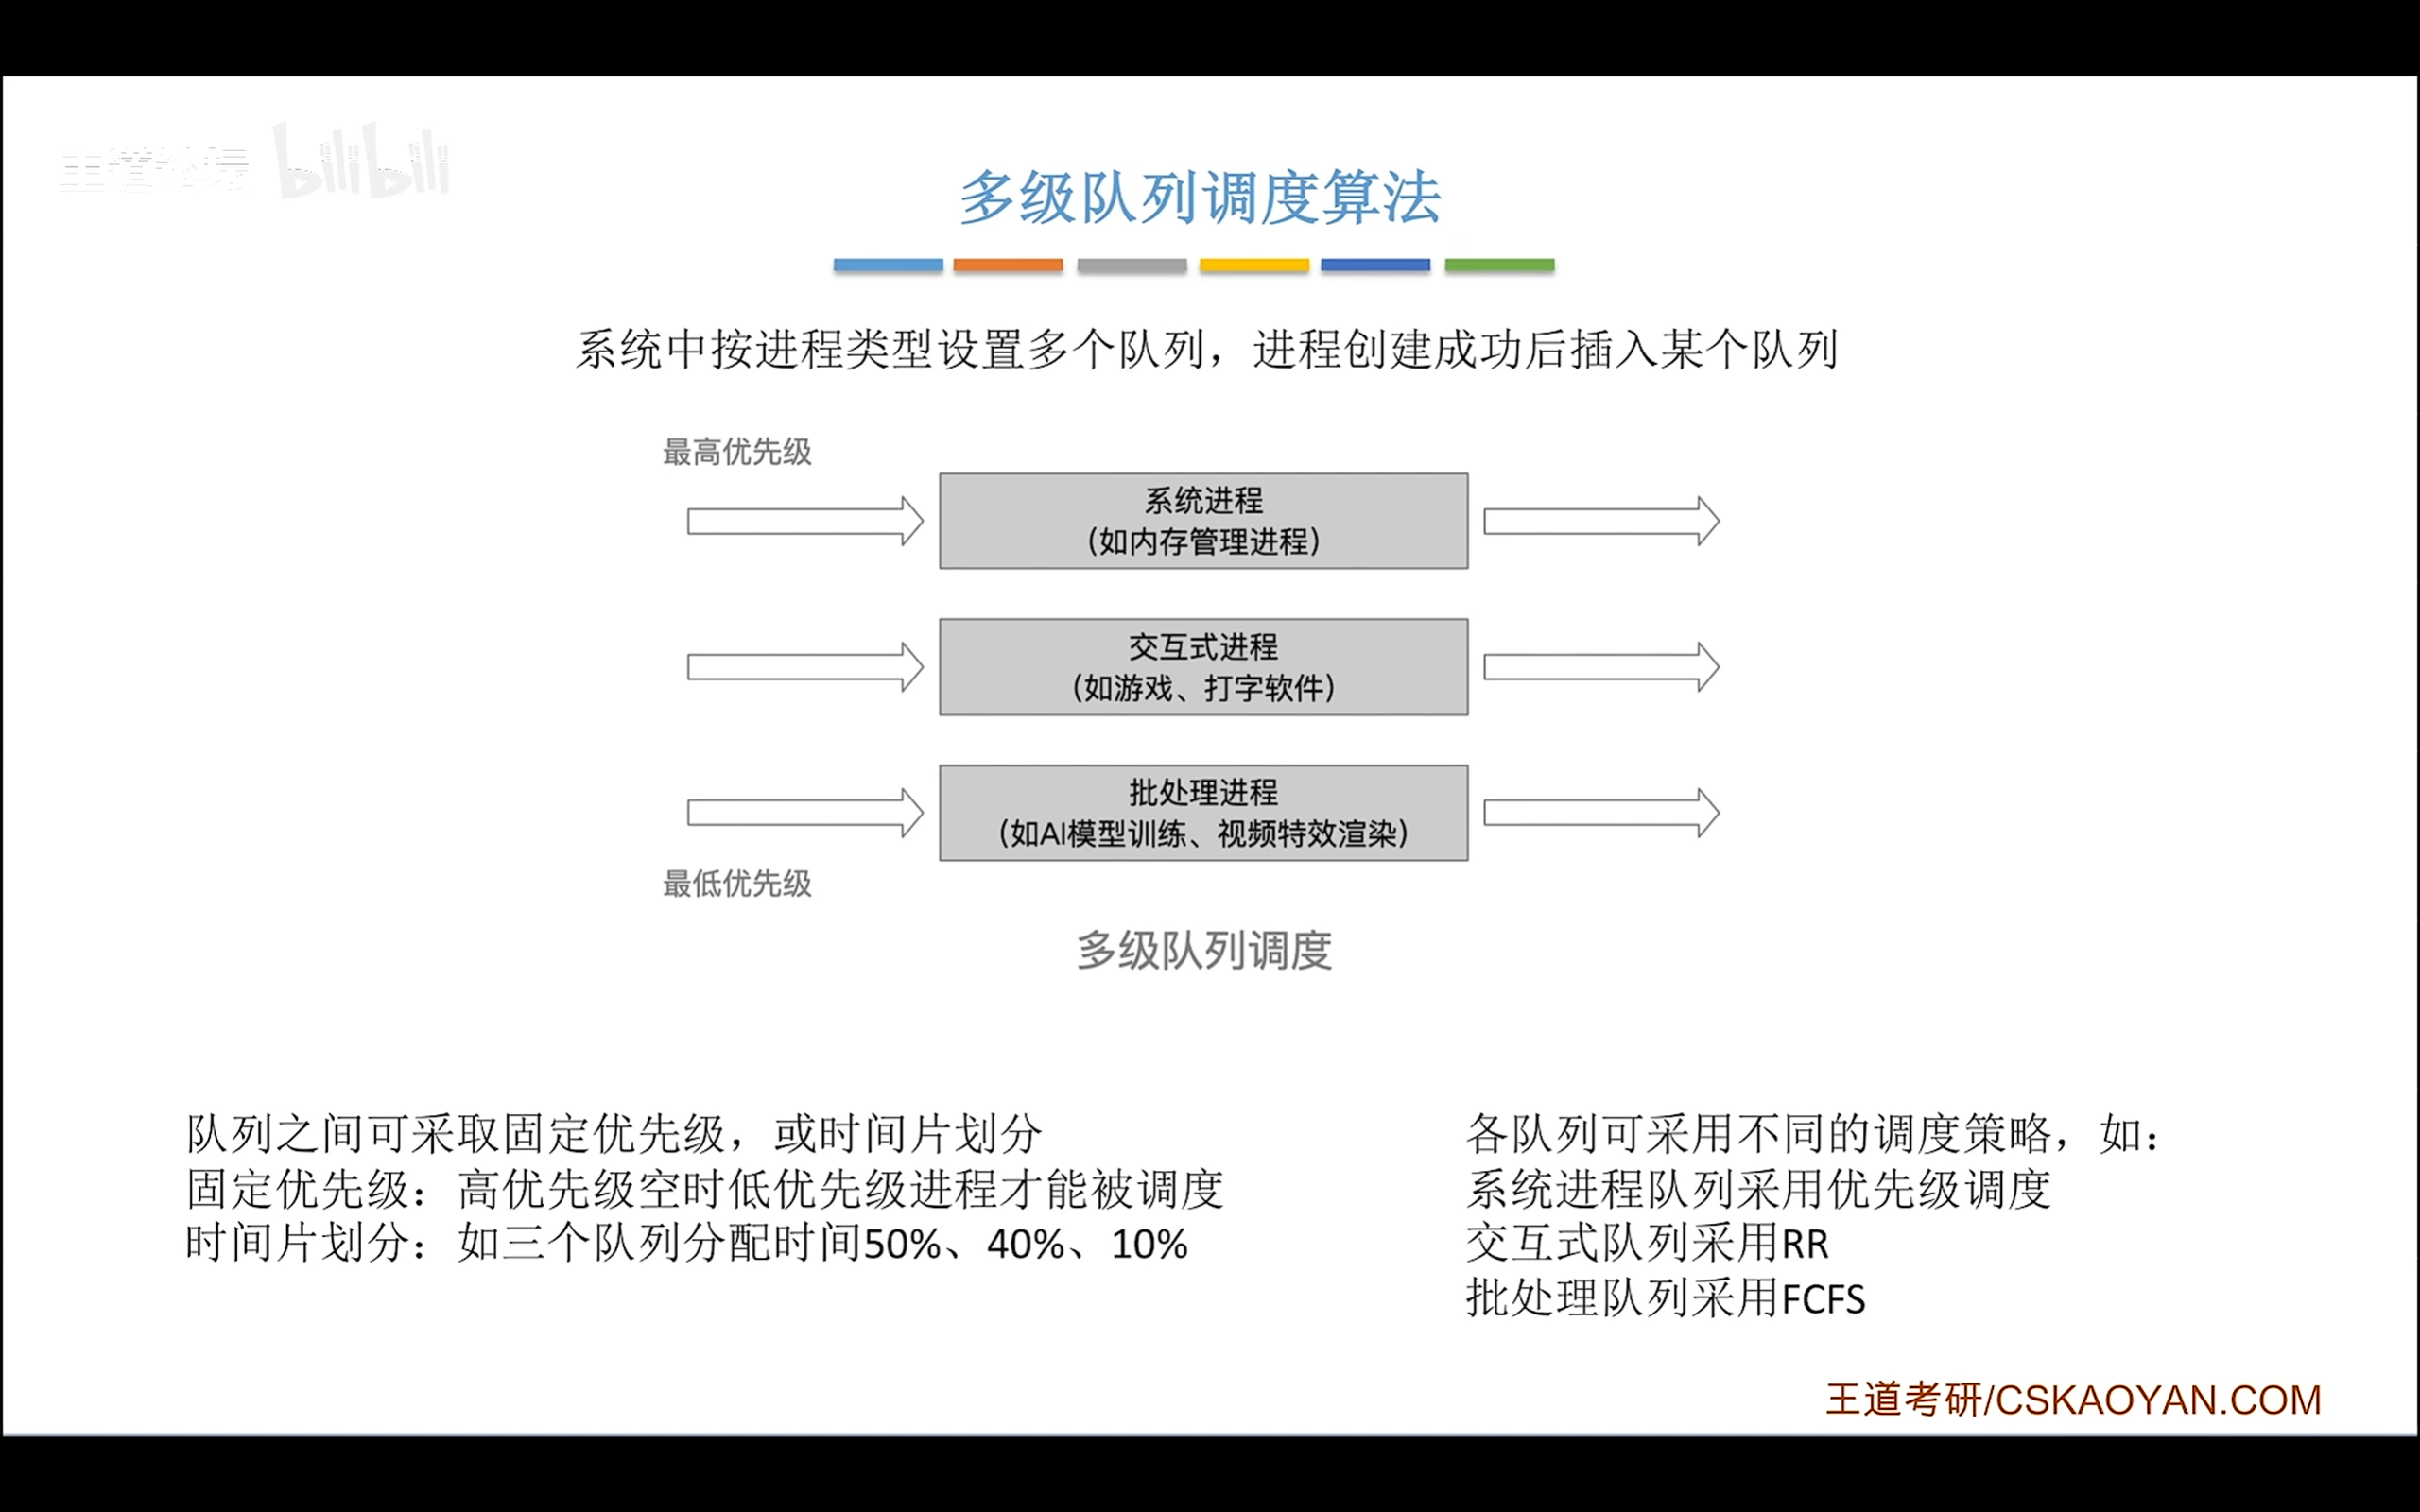
==按进程类型(系统进程,交互式进程,批处理进程),分别设置多个队列。==
==队列之间==,可以采取优先级/或时间片划分。
==每个队列==,可以采用不同的调度策略。
其他:基于公平原则的调度算法
保证调度算法:每个进程,获得相同的cpu时间
公平分享调度算法:每个用户,获得相同的cpu时间
六 . 多处理机调度
==非对称处理机==:主CPU负责决策调度,其他CPU负责执行任务。
==对称处理机==(此处探讨的):CPU地位平等。
单处理机调度:①只用决定让哪个就绪进程优先上处理机
==多处理机调度==:① + ②==还需决定被调度的进程上哪一个处理机。==
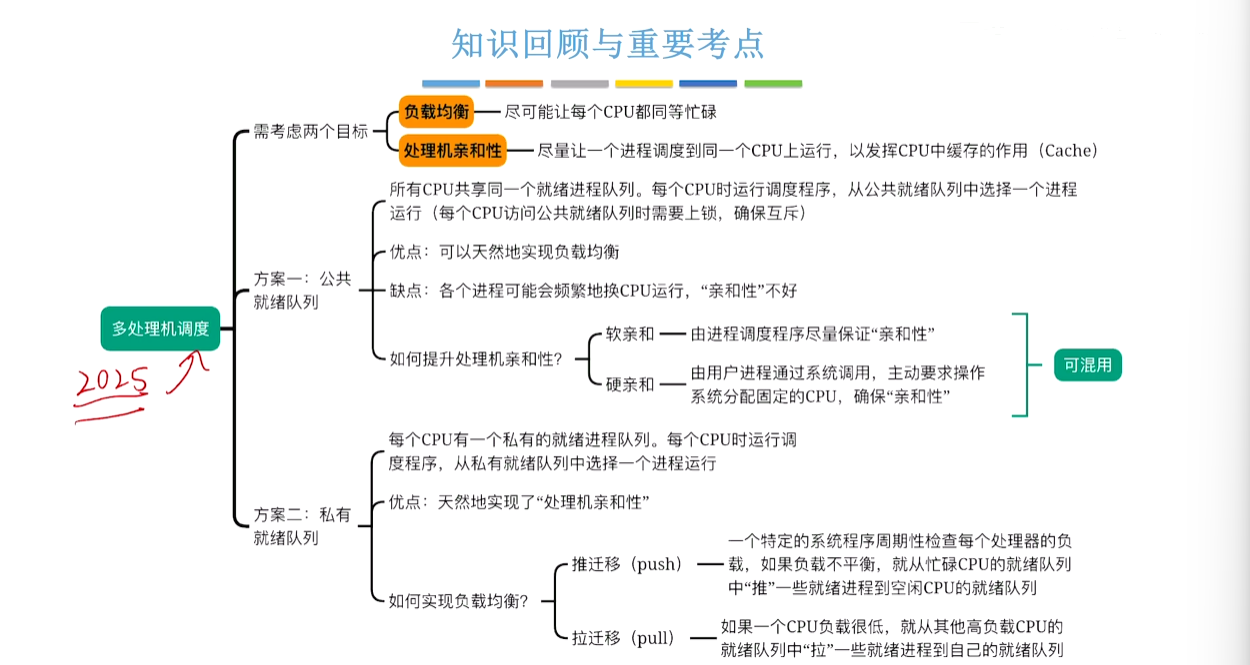
多处理机调度,额外的两个目标:
- ==负载均衡==:尽量让每个CPU都忙碌
- ==处理机亲和性==:尽量让同一个进程在同一个CPU运行(让cpu的cache发挥作用)
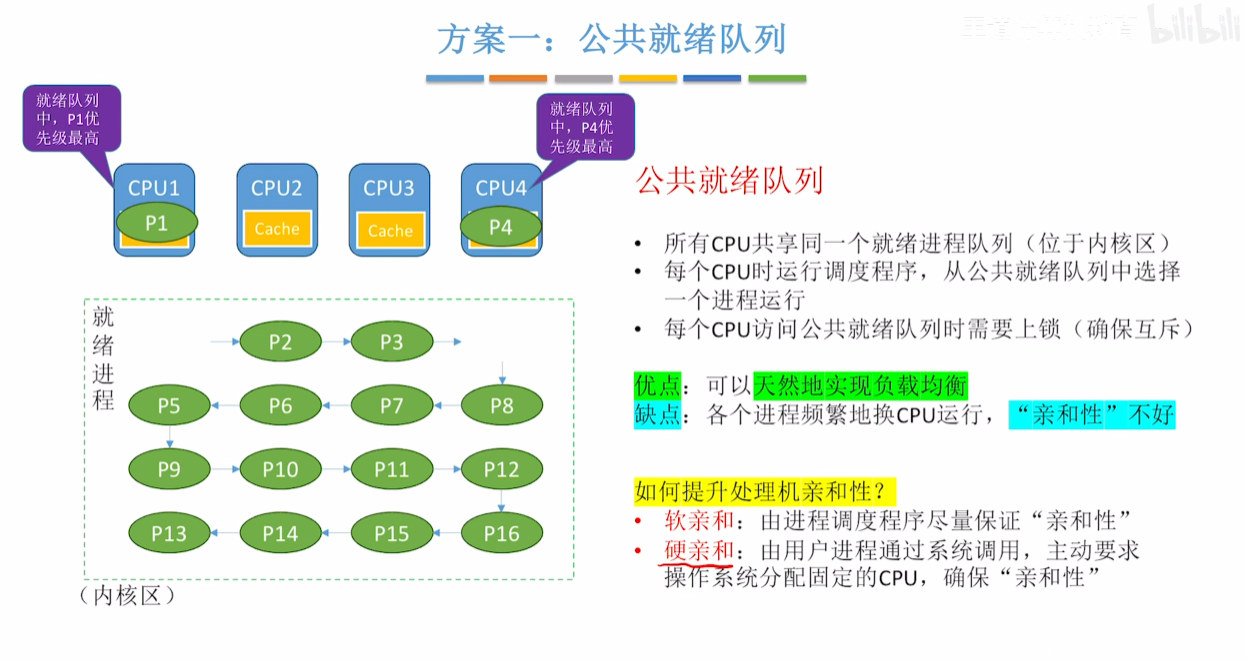
==解决方案一:公共就绪队列==
所有CPU共享一个就绪进程队列。
==负载均衡(√)==
亲和性的解决方案:
- 软亲和:进程调度程序,尽量保证亲和性
- 硬亲和:(用户进程提供系统调用,)请求OS保证亲和性。
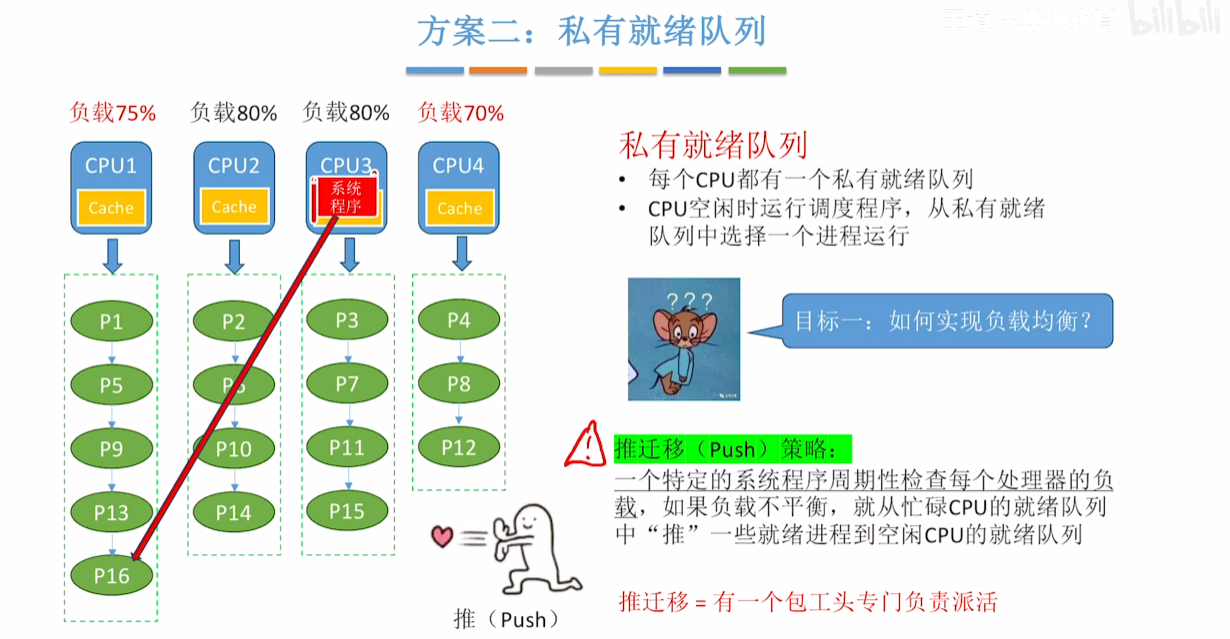
==解决方案二:私有就绪队列==
每一个CPU都有自己的就绪队列。
==亲和性(√)==
解决负载均衡:
- push策略:一个特定的系统程序,周期性检查每一个cpu的负载,(if负载高)push忙碌的cpu的进程去别的cpu
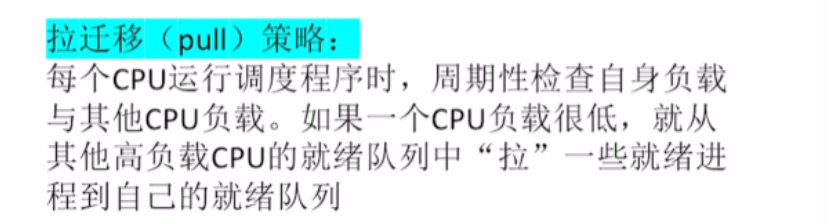
- pull策略:CPU运行调度程序时,周期性检查自身负载,(if自己负载低)pull高负载CPU的进程来自己这。
回顾
七. 其他
调度算法考虑的:资源利用率,平均周转时间等等。
调度算法不考虑的:互斥,互斥是一种同步机制。
==T47有时间看看视频怎么说的。==